

- Development of Triboelectric Nanogenerator with Bio-Inspired Escapement Regulation for Intermittent Wind Energy Harvesting
Yu-seop Kim*, Seonmin Yu*, Yoonsang Ra**†, Dongwhi Choi*†
* Department of Mechanical Engineering, Kyung Hee University
** School of Mechanical Engineering, Chonnam National University- 자연모사 탈진기 메커니즘 기반 간헐적 바람 에너지 수확을 위한 출력 균일화 정전발전 소자 개발
김유섭* · 유선민* · 라윤상**† · 최동휘*†
This article is an open access article distributed under the terms of the Creative Commons Attribution Non-Commercial License (http://creativecommons.org/licenses/by-nc/4.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
Wind energy is ambient and accessible mechanical energy sources for self-powered systems; however, its intermittent and fluctuating characteristics often cause unstable electrical output in wind-driven triboelectric nanogenerators (TENG). Herein, we propose an escapement-based triboelectric nanogenerator (E-TENG) with a bio-inspired energy storage–release mechanism of biological systems. In the E-TENG system, transient wind input is converted into rotational motion by wind blades, amplified through a reduction gear, and stored as elastic energy in a mainspring. The stored energy is sequentially released by an escapement mechanism, producing repetitive and regulated contact–separation motion of the TENG. The mechanical and electrical characteristics of the E-TENG are systematically investigated by varying the twisting angle and stiffness of the mainspring. Under a wind speed of 18 m/s, the E-TENG reached a mainspring twisting angle of 350° after only 2.4 s of wind input and maintained electrical generation for 81 s. Compared with a conventional rotary TENG directly driven by wind, the E-TENG exhibited higher and more sustained output generation. Considering proposed escapement-based mechanical regulation strategy, E-TENG expected to utilize as continuous power supplier for prolonged operation of self-powered distributed electronic systems.
풍력 에너지는 자가발전 시스템에 활용 가능한 대표적인 주변 기계적 에너지원 중 하나이지만, 간헐적이고 변동성이 큰 특성으로 인해 풍력 구동 정전발전 소자에서 불안정한 전기 출력을 유발할 수 있다. 본 연구에서는 생체 시스템의 에너지 저장–방출 메커니즘을 모사한 탈진기 기반 정전발전 소자(E-TENG)를 제안한다. 제안된 E-TENG 시스템에서 순간적인 풍력 입력은 블레이드를 통해 회전 운동으로 변환되고, 감속기를 통해 증폭된 후 주 스프링에 탄성에너지 형태로 저장된다. 이후 저장된 에너지는 탈진기 메커니즘을 통해 순차적으로 방출되며, 이를 통해 마찰전기 발전부에 반복적이고 제어된 접촉 및 분리 운동을 제공한다. E-TENG의 기계적 및 전기적 특성은 주 스프링의 비틀림 각도와 강성을 변화시키며 체계적으로 평가하였다. 그 결과, E-TENG는 18 m/s의 풍속 조건에서 2.4 s의 풍력 입력만으로 주 스프링 비틀림 각도 350°에 도달하였으며, 이후 81 s 동안 지속적인 전기 출력을 생성하였다. 또한 기존의 회전형 정전발전 소자와 비교하였을 때, E-TENG는 지속적으로 구동하여 향상된 출력 생성 특성을 나타내었다. 이러한 결과는 탈진기 기반 출력 균일화 전략이 간헐적인 풍력 에너지를 지속적인 전기적 출력으로 변환하는 데 효과적임을 나타내며, 장시간 구동이 요구되는 분산형 시스템의 전원 공급원으로 활용될 수 있음을 시사한다.
Keywords: 자연모사 설계(Bio-inspired design), 기계적 균일화(Mechanical regulation), 탈진기 메커니즘(Escapement mechanism), 바람 에너지 하베스팅(Wind energy harvesting), 정전발전 소자(Triboelectric nanogenerator)
4차 산업혁명과 디지털 전환의 가속화에 따라 전 세계적으로 에너지 수요가 지속적으로 증가하고 있으며, 화석 연료 중심의 에너지 소비는 온실가스 배출, 대기오염, 자원 고갈과 같은 환경적 문제를 심화시키고 있다. 이에 따라 기존 중앙 집중형 에너지 공급 체계의 의존성을 낮추기 위해, 주변 환경에서 버려지는 기계적 에너지를 전기에너지로 전환할 수 있는 지속 가능한 에너지 하베스팅 기술이 주목받고 있다. 이는 별도의 외부 전원 공급 없이 주변에서 발생하는 진동, 파도, 인체의 움직임 등 다양한 기계적 입력원을 전기적 출력으로 변환할 수 있다는 점에서 off-grid 기반 자가발전 시스템 구현을 위한 핵심 기술로 주목받고 있다[1]. 이러한 기계적 에너지원을 수확하기 위해, 전자기 유도 (Electromagnetic induction), 압전 (Piezoelectricity), 정전 (Triboelectricity)를 기반으로 한 다양한 에너지 하베스팅 기술들이 대표적으로 제안되어 왔다. 이 중 정전발전 소자 (Triboelectric nanogenerator, TENG)는 서로 다른 두 물질의 반복적인 접촉 및 분리가 발생하는 과정에서 접촉 대전 (Contact electrification)과 정전기 유도 (Electrostatic induction) 현상을 기반으로 전기 생산이 가능하다. TENG는 다양한 재료 선택, 경량화, 높은 형상 자유도 및 고전압 출력 특성의 장점을 가진다. TENG는 다양한 재료 선택성, 경량 구조, 높은 형상 설계 자유도, 비교적 높은 전압 출력 특성을 지니며, 저주파 및 다양한 기계적 입력에도 반응할 수 있다는 장점이 있다[2,3]. 이러한 특성으로 인해 TENG는 주변 환경에서 소산되는 기계적 에너지를 수확하기 위한 유망한 자가발전 플랫폼으로 연구되고 있다[4].
특히 바람 에너지는 실내외 환경에서 쉽게 접근 가능한 대표적인 기계적 에너지원으로 다양한 형태로 존재한다. 이러한 바람 에너지는 공간적으로 넓게 분포하고 지속적으로 발생할 수 있다는 장점이 있으나, 실제 환경에서는 풍속, 방향, 세기가 시간에 따라 급격히 변화하며 간헐적이고 다변적인 특성을 보인다[5]. 이러한 특성은 풍력 구동 에너지 하베스팅 시스템에서 일정한 기계적 입력을 확보하기 어렵게 하며, 불균일한 구동 운동, 에너지 변환 효율 저하, 변동성이 큰 전기 출력으로 이어질 수 있다[6]. 따라서 바람 에너지를 실질적인 전원으로 활용하기 위해서는 불규칙한 풍력 입력을 단순히 전기적 출력으로 변환하는 것을 넘어, 입력 에너지의 변동성을 완충하고 제어 가능한 기계적 운동으로 재구성할 수 있는 설계 전략이 요구된다. 이와 관련하여 자연 모사 설계는 복잡하고 변화하는 환경에 적응해 온 생물학적 구조와 운동 원리를 공학적으로 활용할 수 있다는 점에서 유용한 접근법으로 제안된다. 자연계의 다양한 생물 시스템은 순간적으로 가해지는 외부 자극을 저장하고 구조적 변형을 통해 에너지를 효율적으로 분산 및 전달하는 기계 메커니즘을 지니고 있다[7]. 이러한 에너지 저장-방출 원리를 TENG 기반 풍력 에너지 하베스팅 시스템에 적용할 경우, 불규칙한 바람 에너지를 보다 안정적이고 반복 가능한 기계적 구동으로 조절할 수 있다. 따라서, 저전력 전자소자의 구동 안정성과 자가발전 시스템의 실환경 적용 가능성을 향상시킬 수 있다.
본 연구에서는 생체 시스템의 에너지 저장-방출 메커니즘을 모사하여, 불규칙한 풍력 입력을 기계적으로 균일화할 수 있는 탈진기 (Escapement) 기반 정전발전 소자 (E-TENG)를 제안한다. 곤충의 날갯짓과 같은 생체 운동 시스템은 탄성 변형을 통해 기계적 에너지를 저장하고, 이를 순간적으로 방출함으로써 반복적이고 빠른 운동을 구현한다. 본 연구에서는 이러한 생체 에너지 조절 원리를 공학적으로 구현하기 위해 탈진기 메커니즘을 도입하였다. 제안된 시스템에서 다변적이고 간헐적인 바람 입력은 풍력 블레이드를 통해 회전 운동으로 변환되며, 이 회전 운동은 기어 구조를 통해 전달되어 주 스프링에 탄성에너지 형태로 저장된다. 이후 저장된 에너지는 탈진기 메커니즘에 의해 조절된 속도와 간격으로 방출되며, 이를 통해 불규칙한 풍력 구동 운동은 정전 기반 에너지 변환에 적합한 반복적이고 제어 가능한 기계적 운동으로 재구성된다. 이를 기반으로, 탈진기는 풍력 입력과 TENG 사이에서 에너지의 저장 및 방출을 조절하는 기계적 완충 장치로 기능할 뿐만 아니라 지속적이고 안정적인 접촉-분리 운동을 제공한다. 이를 통해 E-TENG는 변동성이 큰 풍속 조건에서도 보다 지속적이고 균일한 전기 출력을 생성할 수 있다. 이를 검증하기 위해 탈진기 구동에 따른 기계적 작동 특성을 분석하고, 다양한 풍속 조건에서 전기 출력 거동을 평가하였다. 또한 저장된 기계적 에너지의 방출 특성과 마찰전기 출력 사이의 상관관계를 조사함으로써, 기계적 균일화 전략이 불규칙한 풍력 입력 조건에서 안정적인 에너지 생성에 기여하는 원리를 규명하였다. 결과적으로 곤충 날개의 에너지 저장-방출 원리를 모사한 탈진기 기반 기계적 균일화 전략을 통해, 정전발전 소자를 기반으로 한 자가발전 시스템의 실 환경 적용 가능성을 확장할 수 있을 것으로 기대된다.
2.1 E-TENG의 시스템 개요 및 발전 원리
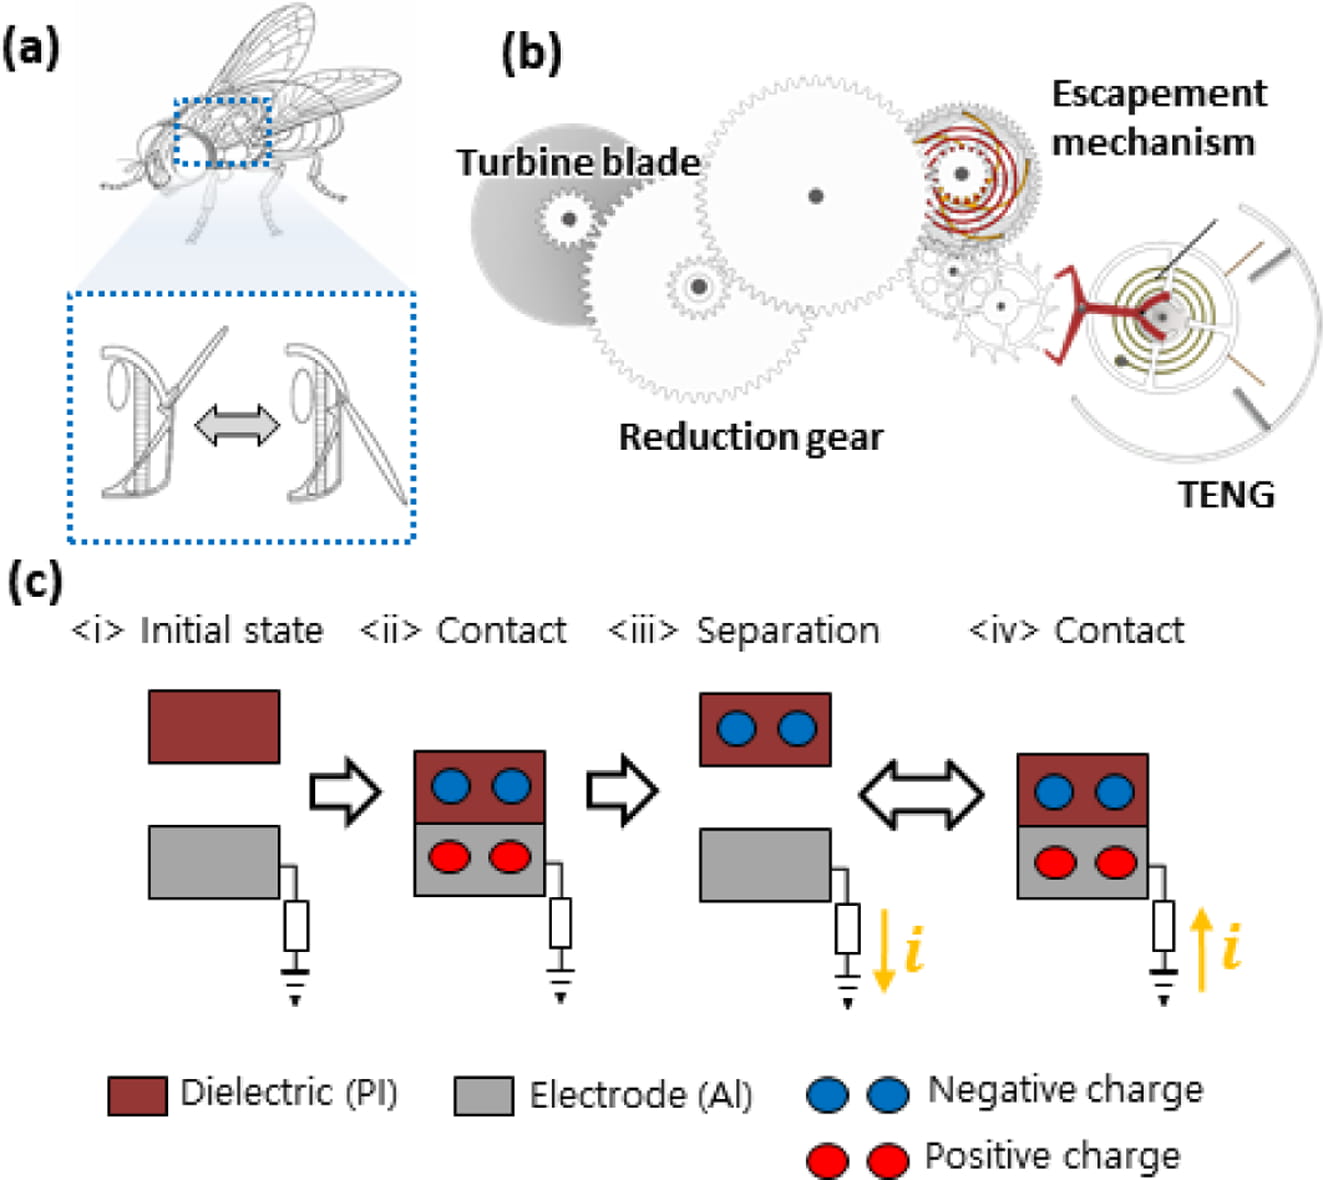
Fig. 1(a)는 생체 시스템의 에너지 저장-방출 원리를기반으로 한 E-TENG의 설계 개념을 나타낸다. 파리목 곤충은 흉부와 날개 연결부의 탄성 변형을 통해 기계적 에너지를 일시적으로 저장하고, 이를 순간적으로 방출함으로써 빠르고 반복적인 날갯짓을 구현한다. 특히 날개가 상사점 또는 하사점에 도달하는 과정에서 흉부의 유연한 구조가 변형되며, 저장된 탄성에너지가 방출되는 순간 날개는 빠르게 전환 운동을 수행한다[8]. 이러한 기계적 메커니즘은 불규칙한 외부 입력을 생체 구조 내부에서 저장하고, 특정 순간에 반복 가능한 운동으로 변환한다는 점에서 기계적 에너지 균일화를 위한 설계 전략으로 활용될 수 있다. 이러한 배경에서, E-TENG는 생체 에너지 저장-방출 원리가 공학적으로 구현된 탈진기 메커니즘이 효과적으로 통합되었다. E-TENG는 간헐적이고 다변적인 바람 입력을 직접 구동 동력으로 사용하는 대신, 기계적 저장 및 방출 과정을 거쳐 반복 가능하고 제어된 접촉-분리 운동으로 변환한다. 따라서, 불규칙한 풍력 입력에 의한 구동 불안정성을 완화하고, 장시간 지속 가능한 전력 생산을 달성한다.
Fig. 1(b)는 E-TENG의 개념도를 나타낸다. 제안된 E-TENG는 블레이드, 감속기, 탈진기 및 TENG로 구성된다.
E-TENG의 주요 기계 요소인 풍력 블레이드, 감속기 및 탈진기 부품은 폴리락트산 (polylactic acid, PLA)을 사용하여 3D 프린팅 기반 적층 제조 방식으로 제작하였다. 마찰전기 발전부는 폴리이미드 (polyimide, PI) 필름과 알루미늄 (aluminum, Al) 전극으로 구성되며, 두 접촉 재료의 유효 접촉 면적은 20 mm × 10 mm로 제작하였다. PI 필름은 반복적인 접촉-분리 거동에서 작동 저항을 최소화하기 위해 75 μm 두께의 필름을 사용하였다.
2.2 E-TENG의 작동 원리
Fig. 1(c)는 E-TENG의 전기적 출력의 생성 원리를 나타낸다. 본 연구에서 사용된 마찰전기 발전부는 유전층 (PI)과 전극 (Al) 사이의 반복적인 접촉-분리 운동을 이용하며, Al 전극과 접지 사이에 외부 부하를 연결한 단일전극 모드 (single-electrode mode)로 구성된다. 초기 상태에서는 Fig. 1(c)-i와 같이 유전층과 전극이 서로 분리되어 있다. 이후 Fig. 1(c)-ii와 같이 탈진기 메커니즘에 의해 유전층과 전극과 접촉하면, 두 재료의 표면에서는 접촉 대전 현상에 의해 서로 반대 극성의 표면전하가 형성된다. 일반적으로 두 물질의 전자 친화도 차이에 의해 전하 이동이 발생하며, 접촉 후 분리 과정에서 두 표면 사이의 전위 차가 형성된다. Fig. 1(c)-iii와 같이 유전층의 Al 전극으로부터 분리되면, 전기적 평형을 유지하기 위해 외부 회로를 통한 전하 이동이 유도된다. 반복적인 운동에 의해 유전층이 전극에 접촉하면, 반대 방향의 전하 이동이 발생한다. 따라서 탈진기 기반의 반복적인 접촉-분리 운동은 주기적인 전류 흐름을 유도하며, 결과적으로 교류 형태의 전기적 출력을 생성한다. 이와 같이 E-TENG는 탈진기에 의해 균일화된 기계적 구동을 전기적 출력으로 변환한다.
2.3 E-TENG의 상세 구조
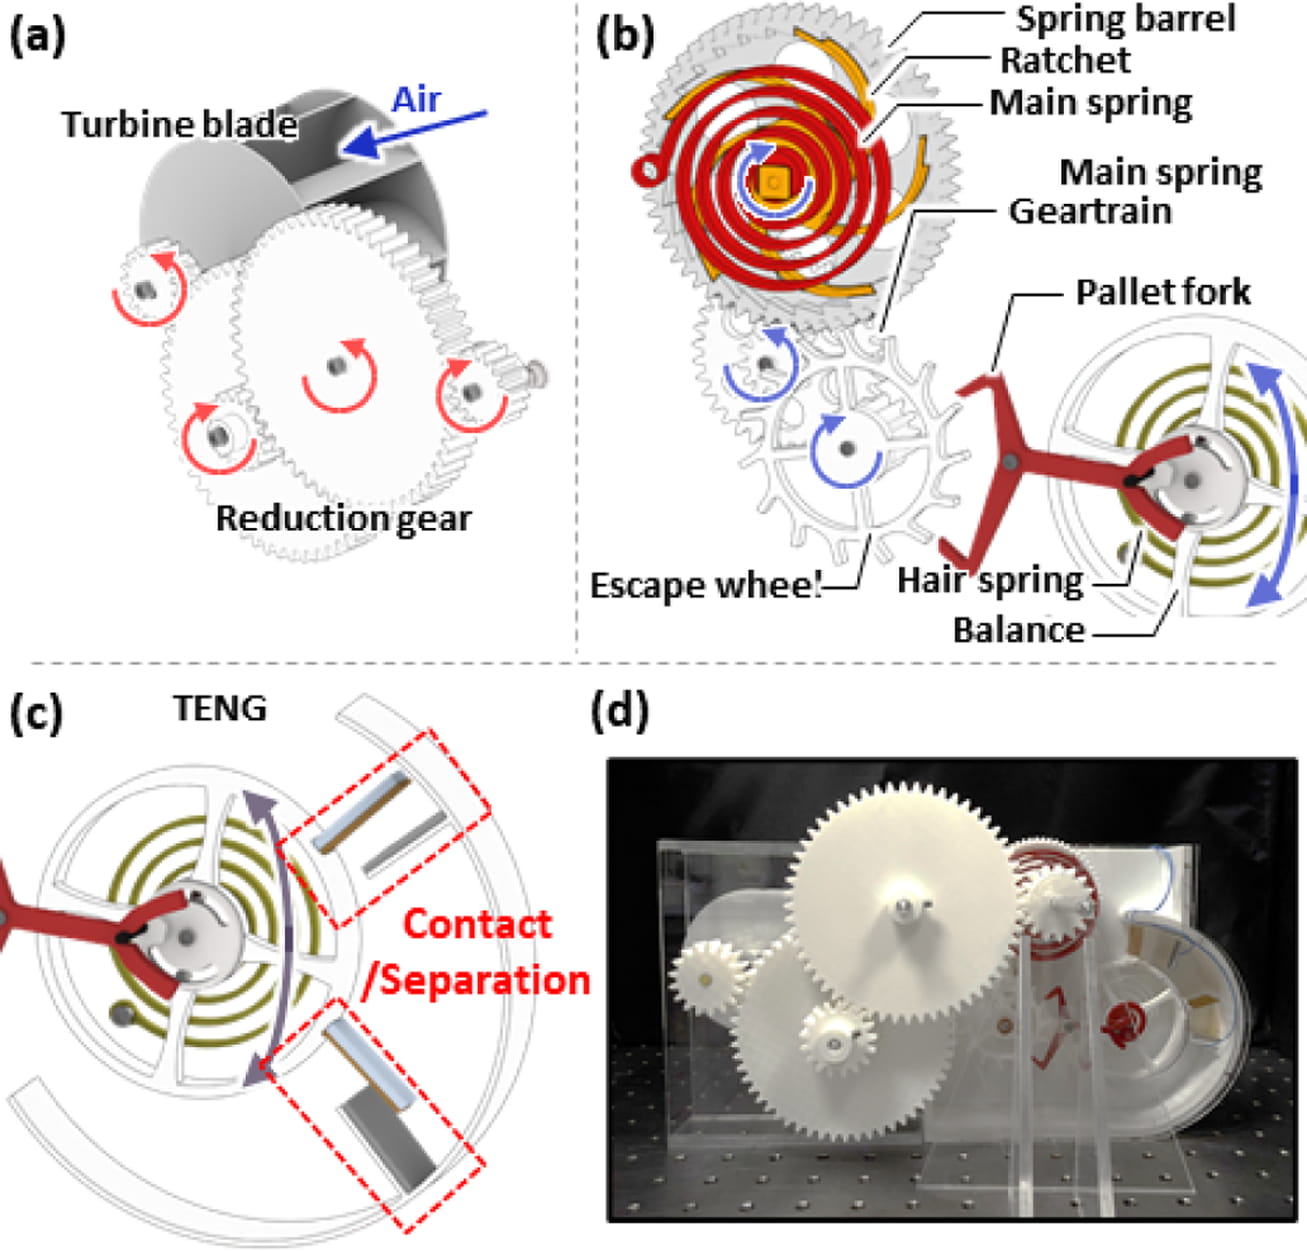
Fig. 2는 E-TENG의 상세 구조와 기계적 작동 메커니즘을 나타낸다. Fig. 2(a)는 풍력 에너지 수확부와 동력 전달부를 보여준다. 바람의 운동에너지는 터빈 블레이드를 통해 회전운동으로 변환되며, 감속 기어를 거치면서 회전 속도는 감소하고 토크는 증가한다. 증가된 토크는 Fig. 2(b)에 나타낸 주 스프링을 감는 데 사용되며, 이 과정에서 수확된 에너지는 주 스프링의 탄성 변형을 통해 탄성 위치에너지로 저장된다. 라쳇 기구는 스프링을 감는 과정에서 역회전을 방지하며, 저장된 에너지는 기어열을 통해 탈진 휠로 전달된다.
탈진기는 밸런스 휠의 진동에 맞추어 탈진 휠의 회전을 주기적으로 제한하고 허용함으로써, 저장된 에너지가 단계적으로 방출되도록 한다. 이때 밸런스 휠은 헤어스프링의 복원력과 탈진기를 통해 전달되는 에너지에 의해 주기적인 왕복 회전 운동을 수행한다. 이러한 운동은 Fig. 2(c)에 나타낸 TENG의 반복적인 접촉-분리 운동을 유도한다. 따라서 주 스프링과 탈진기로 구성된 기계적 구동부는 풍력 에너지의 저장과 방출을 조절하며, 불규칙적인 풍력 입력을 TENG 구동에 적합한 주기적인 기계 운동을 변환하는 역할을 한다. Fig. 2(d)는 이러한 메커니즘을 구현한 E-TENG의 실제 모습을 보여준다.
2.4 실험 방법
본 연구에서는 탈진기 메커니즘이 불규칙한 풍력 입력을 균일화된 기계적 구동으로 변환하는 효과를 검증하기 위해, E-TENG의 기계적 작동 특성과 전기적 출력 특성을 체계적으로 평가하였다. 주 스프링에 저장되는 기계적 에너지의 수준에 따른 E-TENG의 작동 지속 시간과 전기 출력 변화를 분석하였다. 또한 E-TENG의 지속적 작동과 안정적인 전기 출력 생성을 위한 적합한 기계적 조건을 도출하기 위한 주요 설계 변수에 따른 기계적 구동 특성을 평가하였다. 나아가, 풍력 에너지 수확 성능을 검증하기 위해 다양한 풍속 조건에서 E-TENG의 전기적 출력 및 기계적 작동 성능을 평가하였다. 기존 회전형 정전발전 소자와의 비교를 통해, 탈진기 기반 기계적 균일화 전략의 유효성과 E-TENG의 실제 전원 공급원으로서의 활용 가능성을 검토하였다.
|
Fig. 1 (a) Overview of the bio-inspired design strategy of ETENG for regulating irregular and intermittent energy. (b) Schematic of the E-TENG, including a turbine blade, a reduction gear, an escapement system and TENG. (c) Working mechanism of the E-TENG with interaction between dielectric layer and electrode |
|
Fig. 2 (a) Wind energy harvesting and power transmission through the turbine and reduction gear. (b) Mechanical energy storage and controlled release through the mainspring and escapement mechanism. (c) Contact-separation motion of the TENG driven by the oscillatory rotation of the balance wheel. (d) Photograph of the ETENG |
3.1 E-TENG의 입력 에너지 수준에 따른 출력 및 구동 평가
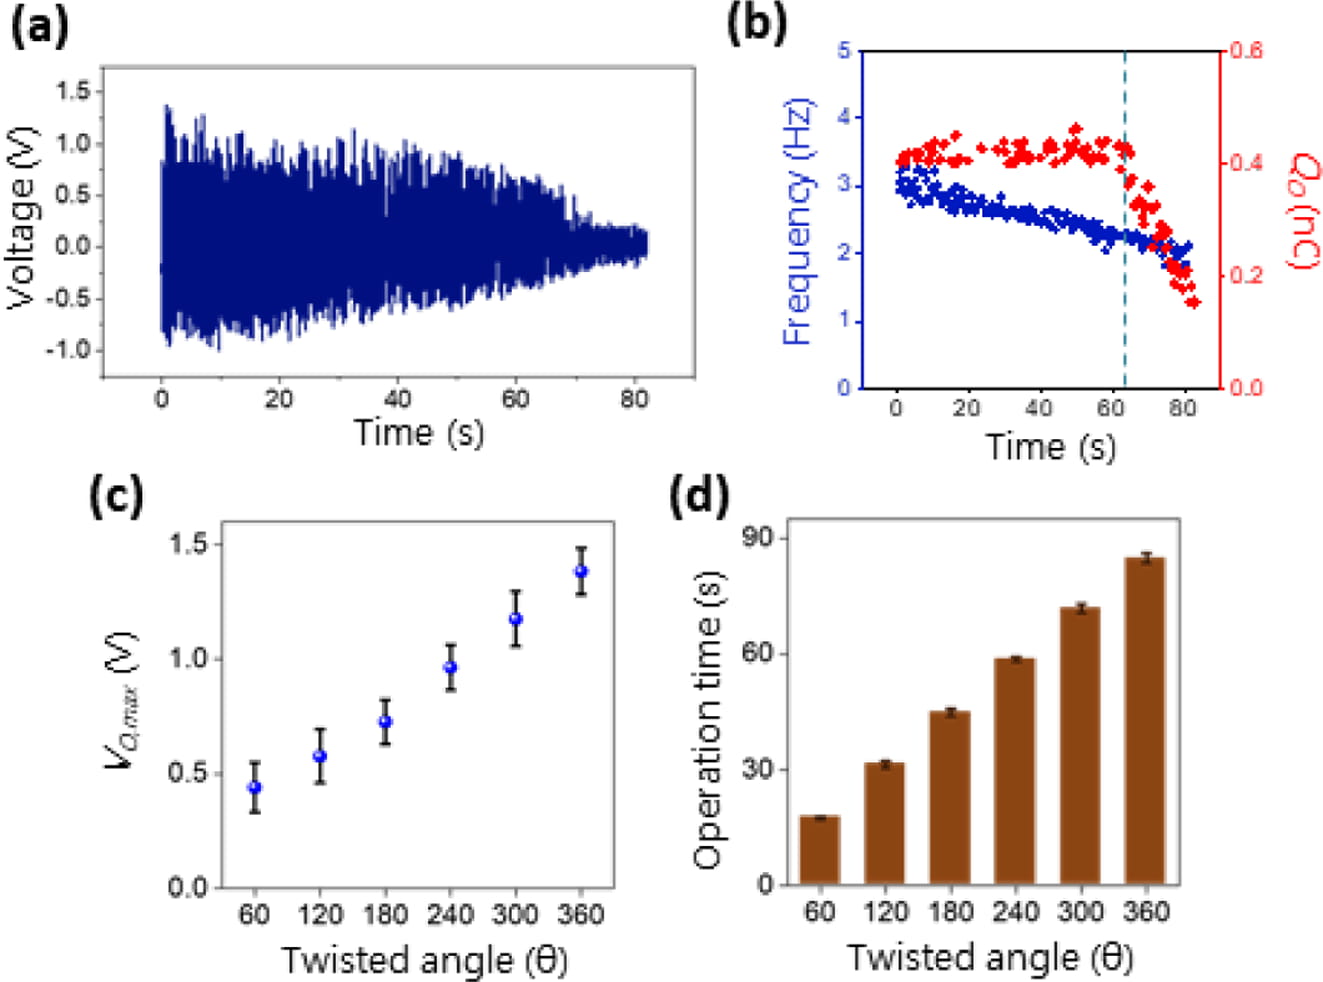
간헐적이고 다변적인 풍력 입력은 E-TENG의 주 스프링에 탄성에너지 형태로 저장되며, 저장된 에너지는 탈진기 메커니즘을 통해 단계적으로 방출되어 마찰전기 발전부의 반복적인 접촉-분리 운동을 유도한다. 이때 주 스프링에 저장되는 탄성에너지의 크기는 스프링 강성과 비틀림 각도에 의해 결정된다. 따라서 주 스프링의 비틀림 각도는 입력 에너지 수준을 반영하며, 이에 따른 전기적 출력 및 기계적 작동 특성을 분석하였다. 본 시스템에서 주 스프링의 최대 비틀림 각도는 360°이다. Fig. 3(a)는 스프링 강성이 0.5 N·m/rad인 주 스프링을 360°까지 비틀었을 때 측정된 출력 전압의 원시 데이터를 나타낸다. 출력 전압은 주 스프링에 저장된 에너지가 모두 방출되어 시스템 구동이 정지할 때까지 오실로스코프를 이용하여 측정하였다. 측정 결과, E-TENG는 약 85 s 동안 지속적으로 작동하며 반복적인 전기 출력을 생성하였다. 초기 구동 구간에서는 최대 1.4 V 수준의 전압 출력이 관찰되었다, 이러한 전압 감소의 원인을 분석하기 위해, Fig. 3(b)에 나타낸 바와 같이 시간에 따른 구동 주파수와 주기당 전달 전하량의 절대 피크값 (Qo)을 평가하였다.
구동 주파수는 초기 약 3 Hz에서 약 2 Hz까지 점진적으로 감소하는 반면, Qo는 약 63 s까지 대체로 일정한 수준을 유지하다가 구동 후기에 급격히 감소하였다. 이는 초기 구간에서 전하 전달에 필요한 접촉-분리 운동이 유지되며, 전압 감소가 주로 구동 주파수의 감소와 관련됨을 시사한다. 반면, 약 63s 이후에는 주 스프링의 잔여 에너지와 구동 토크가 감소하면서 접촉-분리 운동이 약화되어, 주파수 감소와 함께 전달 전하량의 감소가 출력 저하에 기여한 것으로 해석된다. Fig. 3 (c)는 주 스프링의 비틀림 각도에 따른 출력 전압 변화를 나타낸다. 전기적 출력의 정량적 비교를 위해 각 조건에서 작동 초기 15 s 동안 측정된 양의 피크 전압의 평균값을 Vo,max로 정의하고, 표준편차와 함께 나타내었다. 60°, 120°, 180°, 240°, 300°, 360°의 비틀림 각도 조건에서 평가한 결과, 비틀림 각도가 증가함에 따라 Vo,max는 증가하는 경향을 보였다. 이는 더 큰 비틀림 각도에서 주 스프링에 저장되는 탄성에너지가 증가하고, 탈진기 메커니즘을 통해 TENG에 전달되는 기계적 구동력이 향상되기 때문이다. Fig. 3(d)는 동일한 비틀림 각도 조건에서 E-TENG의 최대 작동 시간을 나타낸다. 비틀림 각도가 증가할수록 작동 시간 또한 증가하는 경향을 보였으며, 이는 주 스프링에 저장된 에너지의 증가가 탈진기 기반의 단계적 에너지 방출 시간을 연장시키기 때문으로 해석된다. 따라서 E-TENG는 입력 에너지 수준 증가에 따라 전기 출력과 작동 지속 시간이 함께 향상되는 특성을 보이며, 간헐적으로 유입되는 풍력 에너지를 일시적으로 저장한 후 장시간에 걸쳐 방출함으로써 지속적인 전력 생산이 가능함을 확인하였다.
3.2 E-TENG의 스프링 강성에 따른 출력 및 구동 평가
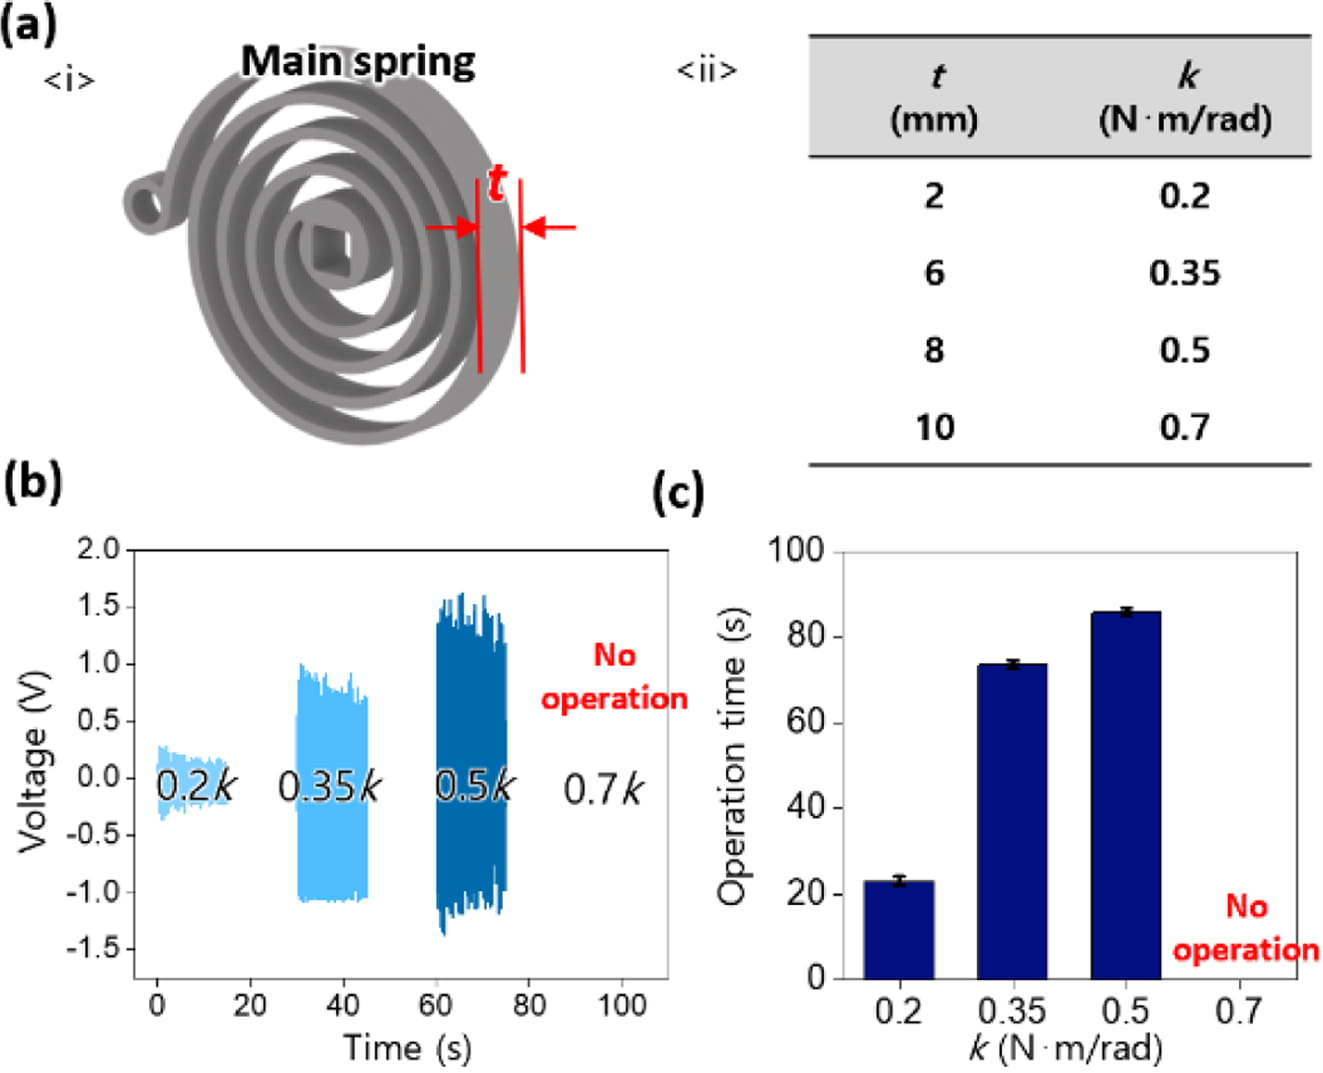
주 스프링은 외부 풍력 입력을 기계적 에너지로 저장하고, 저장된 에너지를 탈진기 메커니즘으로 전달하는 핵심 구성 요소이다. 따라서 주 스프링의 강성은 E-TENG의 에너지 저장량, 방출 지속성 및 TENG의 구동 안정성을 결정하는 주요 설계 변수로 작용한다. 본 실험에서는 스프링 강성 변화에 따른 E-TENG의 기계적 작동 및 전기 출력 특성을 평가한다. Fig. 4(a)-i는 3D 프린팅 공정을 통해 제작된 PLA 기반 주 스프링을 나타낸다. 주 스프링의 강성은 스프링 두께를 조절함으로써 제어하였으며, Fig. 4(a)-ii와 같이 두께가 2, 6, 8, 10 mm일 때, 각각 0.2, 0.35, 0.5, 0.7 N·m/rad의 스프링 강성을 보인다. 이때 모든 주 스프링의 권선 수는 5로 동일하며 총 직경은 80 mm이다. 모든 조건에서 주 스프링의 비틀림 각도는 360°로 동일하게 설정하여, 스프링 강성이 E-TENG의 출력 및 작동 특성에 미치는 영향을 비교하였다. Fig. 4 (b)는 서로 다른 스프링 강성 조건에서 작동 초기 15 s 동안 측정된 출력 전압을 나타낸다. 측정 결과, 스프링 강성이 증가할수록 출력 전압이 증가하는 경향을 보였다. 이는 동일한 비틀림 각도에서 스프링 강성이 클수록 주 스프링에 저장되는 탄성에너지의 양이 증가하며, 탈진기 메커니즘을 통해 TENG에 전달되는 기계적 구동력이 향상되기 때문이다. 하지만, 스프링 강성의 0.7 N·m/rad 인 경우 주기적인 왕복 운동이 형성되지 않아, 전압 출력이 형성되지 않는다. Fig. 4(c)는 스프링 강성에 따른 E-TENG의 작동 시간을 나타낸다. 전압 출력과 유사하게, 스프링 강성이 증가함에 따라 시스템의 작동 시간 또한 증가하였다. 이는 높은 강성의 주 스프링이 동일한 비틀림 각도에서 더 많은 탄성에너지를 저장할 수 있으며, 저장된 에너지가 탈진기 메커니즘을 통해 순차적으로 방출되면서 장시간의 구동을 가능하게 하기 때문이다. 다만 0.7 N·m/rad의 경우와 같이, 스프링 강성이 과도하게 증가할 경우 탈진기 구성요소 사이의 동력 전달 균형이 저하되어 정상적인 작동이 불가능하다. 특히 본 연구의 시스템은 주 스프링의 강성이 증가하면 탈진 휠로 전달되는 토크가 증가하는 반면, 밸런스 휠과 헤어 스프링의 왕복 복원 특성은 변하지 않는다. 이와 같은 동력 전달 불균형은 탈진 휠과 팔레트 포크 등 구성 요소에서 발생하는 마찰손실을 증가시킨다. 이 과정에서 포크 해제에 필요한 토크가 밸런스 휠과 헤어 스프링의 왕복계에서 제공할 수 있는 복원 토크와 관성 토크를 초과하면 안정적인 에너지 저장-방출 과정이 유지되지 못하며, 간헐적 작동 또는 기계적 재밍이 발생한다[9]. 따라서 주 스프링은 에너지 저장 능력뿐만 아니라 탈진기와의 동력 교환 안정성을 함께 고려하여, 본 연구에서는 평가된 조건 중 가장 높은 출력 전압과 가장 긴 작동 지속 시간을 보인 0.5 N·m/rad 강성의 주 스프링을 E-TENG의 최적 조건으로 선정하였다.
3.3 다양한 풍속 조건에서의 E-TENG의 출력 및 구동 평가
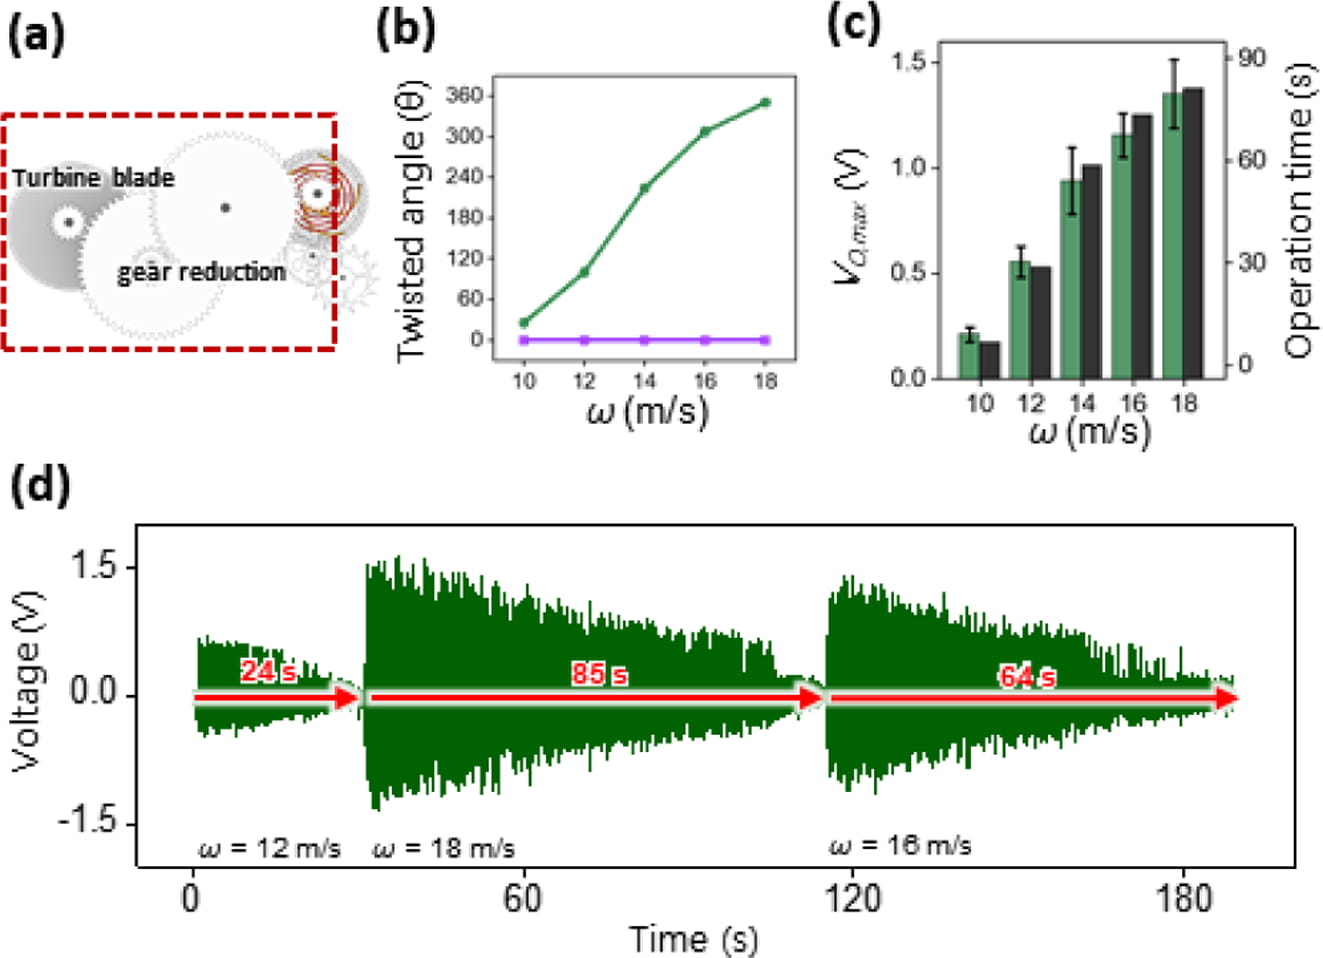
탈진기 메커니즘의 에너지 저장-방출 특성은 순간적으로 인가되는 입력 에너지를 지속적인 기계적 구동으로 변환할 수 있다는 점에서, 간헐적이고 다변적인 특성을 갖는 바람 에너지 수확에 적합하다. 따라서, 본 연구에서는 다양한 풍속 조건에서 E-TENG의 기계적 에너지 저장 특성과 전기 출력 거동을 평가하였다. Fig. 5(a)는 바람 에너지 수확을 위한 주요 구성 요소인 블레이드와 감속기 구조를 나타낸다. 바람 에너지에 의해 블레이드에서 발생한 회전 운동이 감속기 없이 탈진기 메커니즘으로 직접 전달될 경우, 주 스프링을 감기 위한 충분한 토크를 확보하기 어렵다. Fig. 5(b)는 감속기가 적용되지 않은 E-TENG (w/o reduction gear) 와 3.3:1 기어비의 감속기가 적용된 E-TENG (w/ reduction gear) 을 비교하여, 풍속에 따른 주 스프링의 최대 비틀림 각도 변화를 나타낸다. E-TENG (w/ reduction gear)의 경우, 10 m/s 이상의 풍속 조건에서 주 스프링이 감기기 시작하였으며, 풍속이 증가함에 따라 도달 가능한 비틀림 각도도 함께 증가하였다. 특히 18 m/s의 풍속 조건에서는 주 스프링의 비틀림 각도가 최대 350°에 도달하였다. 이는 감속기를 통해 증폭된 토크가 주 스프링에 효과적으로 저장됨을 의미한다. 반면 E-TENG (w/o reduction gear)에서는 평가된 풍속 범위에서 주 스프링이 충분히 감기지 않았으며, 이는 풍력 입력을 주 스프링에 저장하기 위한 감속기의 역할을 나타낸다.
Fig. 5(c)는 10, 12, 14, 16, 18 m/s의 풍속 조건에서 측정된 출력 전압과 최대 작동 시간을 나타낸다. 풍속이 증가함에 따라 출력 전압과 작동 시간은 모두 증가하는 경향을 보였으며, 이는 Fig. 5(b)에서 관찰된 주 스프링 비틀림 각도 증가 경향과 일치한다. 특히 18 m/s의 풍속 조건에서 E-TENG는 약 2.4 s의 바람 입력 이후 주 스프링이 최대 비틀림 각도에 도달하였으며, 81 s 동안 작동하였다. 이는 일시적인 입력 에너지원에서도 에너지가 저장될 뿐만 아니라, 단계적으로 방출됨으로써 장시간의 마찰전기 에너지 변환이 가능함을 보여준다. 따라서 E-TENG의 출력 특성은 풍속에 따른 기계적 에너지 저장량과 밀접하게 연관되며, 탈진기 기반 에너지 저장-방출 구조가 순간적인 풍력 입력을 지속적인 전기 출력으로 변환하는 데 효과적임을 확인할 수 있다.
실제 외부 환경에서 바람 에너지를 효과적으로 수확하기 위해서는 단순히 일정한 풍속 조건뿐만 아니라, 시간에 따라 변화하는 불규칙한 풍속 조건에서도 안정적인 작동이 가능해야 한다. 이를 검증하기 위해 Fig. 5(d)와 같이 서로 다른 풍속을 순차적으로 인가하여 E-TENG의 출력 성능을 평가하였다. 자연환경에서 나타나는 다변적인 바람 조건을 모사하기 위해 12, 18, 16 m/s의 풍속을 순차적으로 인가하였으며, 각 풍속 조건에서 주 스프링이 해당 최대 비틀림 각도에 도달하는 시간 동안 바람을 공급하였다. 이때 E-TENG는 각 풍속 입력 이후 주 스프링에 저장된 에너지를 기반으로 장시간 구동되었으며, 이후 다른 풍속 입력이 인가되었을 때에도 연속적으로 에너지 저장 및 방출 과정을 수행하였다. 이러한 결과는 E-TENG가 간헐적이고 불규칙한 바람 입력 조건에서도 에너지 저장-방출 메커니즘을 통해 지속적인 구동을 구현할 수 있음을 보여주며, 생체모방 기반 기계적 균일화 전략의 유효성을 입증한다.
3.4 탈진기 메커니즘의 유효성 검증 및 전력 특성
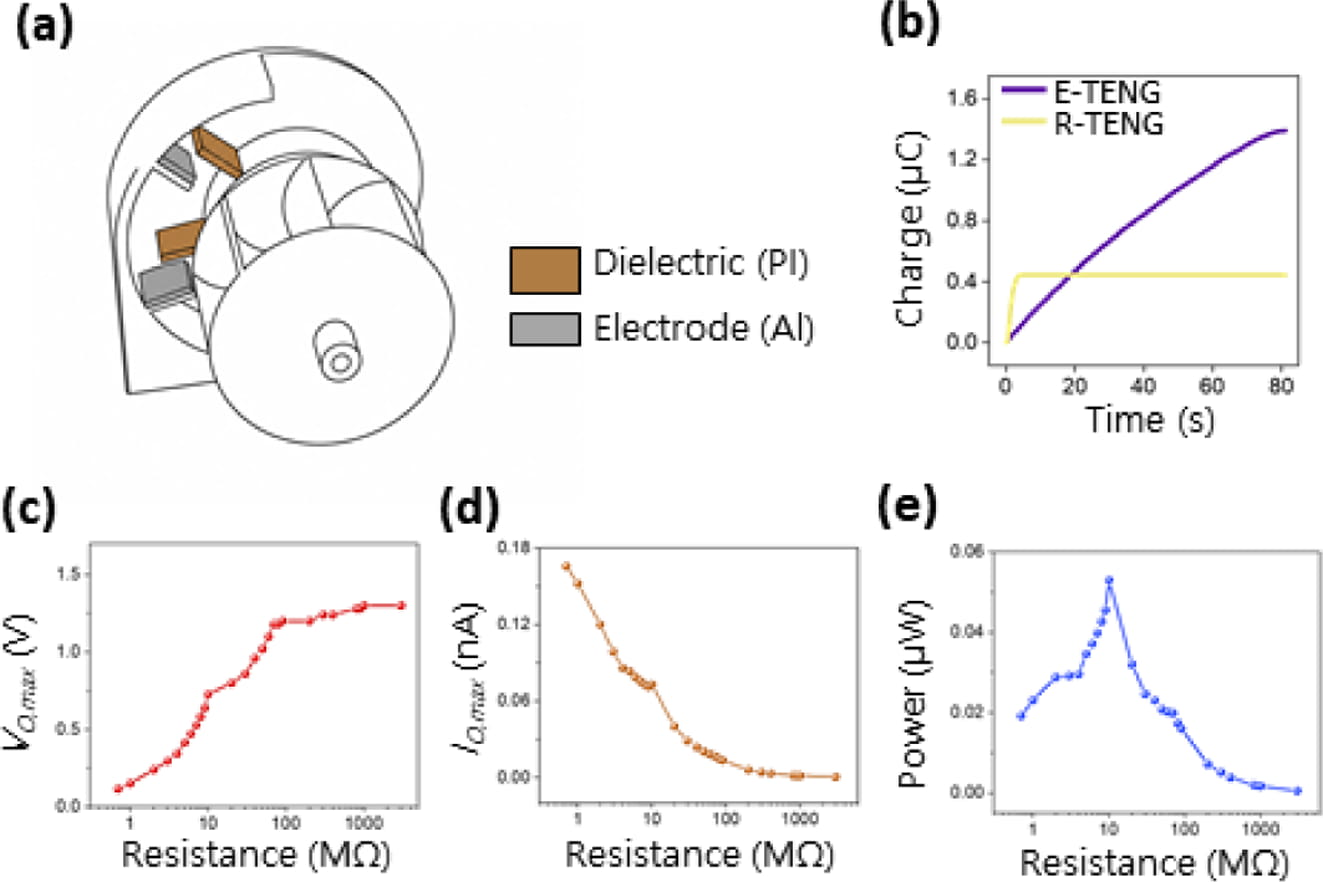
에너지 저장-방출 메커니즘의 핵심 기능은 순간적으로 인가되는 기계적 입력을 저장하고, 이를 장시간에 걸쳐 제어된 기계적 구동으로 방출하는 데 있다. 따라서 탈진기 기반 기계적 균일화가 실제 전기 출력 성능에 미치는 영향을 확인하기 위해, 탈진기 메커니즘이 적용되지 않은 회전형 TENG (R-TENG)와 E-TENG의 출력 특성을 비교하였다. Fig. 6(a)는 비교 실험에 사용된 R-TENG의 개략도를 나타낸다. R-TENG는 풍력 블레이드와 회전자가 직접 연결된 구조로, 바람에 의해 발생한 회전 운동이 별도의 에너지 저장-방출 과정 없이 마찰전기 발전부로 직접 전달된다. R-TENG와 E-TENG에는 동일한 접촉 재료와 접촉 면적을 적용하였다. 또한, 두 시스템 모두 동일한 입력 조건으로 18 m/s의 바람을 2.4 s 동안 인가하였다. 에너지 수확 성능의 정량적으로 비교하기 위해, 작동 시간 동안 측정된 전류 출력 (I)를 적분하여 총 전달 전하량 (Q)를 계산하였다. 총 전달 전하량은 다음 식으로 정의된다.
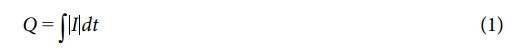
여기서 t는 시스템의 작동 시간을 나타낸다. Fig. 6(b)는 동일한 바람 입력 조건에서 R-TENG와 E-TENG의 전달되는 총 전하량의 변화를 나타낸다. R-TENG는 바람 입력이 회전자에 직접 전달되기 때문에 작동 초기에는 상대적으로 높은 출력이 발생하고, 이에 따라 전하량이 빠르게 증가하였다. 그러나 바람 입력이 종료된 이후 회전자의 회전 속도는 급격히 감소하였으며, 짧은 시간 내에 정지하였다. 그 결과 R-TENG의 총 전달 전하량은 약 4 s에서 포화되는 경향을 보인다. 반면 E-TENG는 저장된 에너지를 단계적으로 방출하기에 초기 출력은 R-TENG에 비해 상대적으로 낮을 수 있으나, 장기간 전기적 출력을 유지하며 전하를 장시간 축적하였다. 따라서 E-TENG는 순간적인 고출력 생성보다는 저장된 에너지를 기반으로 한 지속적이고 안정적인 전기 출력 생성에 유리한 구조임을 확인할 수 있다. 이는 연속적이거나 장시간 구동이 필요한 전자기기의 전력 수요를 만족하며, E-TENG가 실전적인 환경에서의 자가발전 전원으로 활용될 수 있음을 시사한다.
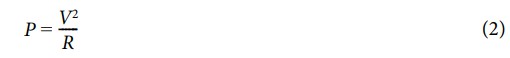
에너지 하베스팅 소자가 실제 전원 공급원으로 활용되기 위해서는 수확된 에너지를 외부 부하에 효과적으로 전달할 수 있어야 한다. 특히, TENG는 일반적으로 고임피던스 특성을 보이므로, 외부 회로 조건에 따라 전달 가능한 전력이 크게 달라진다. 따라서 E-TENG의 전력 공급 가능성을 평가하기 위해 외부 부하 저항 변화에 따른 출력 전압, 전류 및 전력을 분석하였다. 본 실험에서는 E-TENG의 출력단에 1 MΩ에서 1 GΩ 범위의 외부 부하 저항을 연결하고, 각 저항 조건에서의 출력 전압을 측정하였다. 측정된 전압 (V)와 외부 부하 저항 (R)을 이용하여 최대 피크 전력 (P)를 다음 식에 따라 도출 가능하다.
여기서 R은 외부 저항을 의미한다. Fig. 6(c)와 (d)에서 나타난 바와 같이, 저항의 증가에 따라 전압은 증가하고 전류는 감소하는 경향을 보인다. 특히 최대 피크 전력은 0.053 μW으로, 10 MΩ에서 나타난다(Fig. 6(e)). 이를 기반으로, E-TENG로부터 외부 부하로 전달 가능한 전력을 극대화하기 위한 외부 회로 저항 조건 및 임피던스 매칭 기준을 제시할 수 있다.
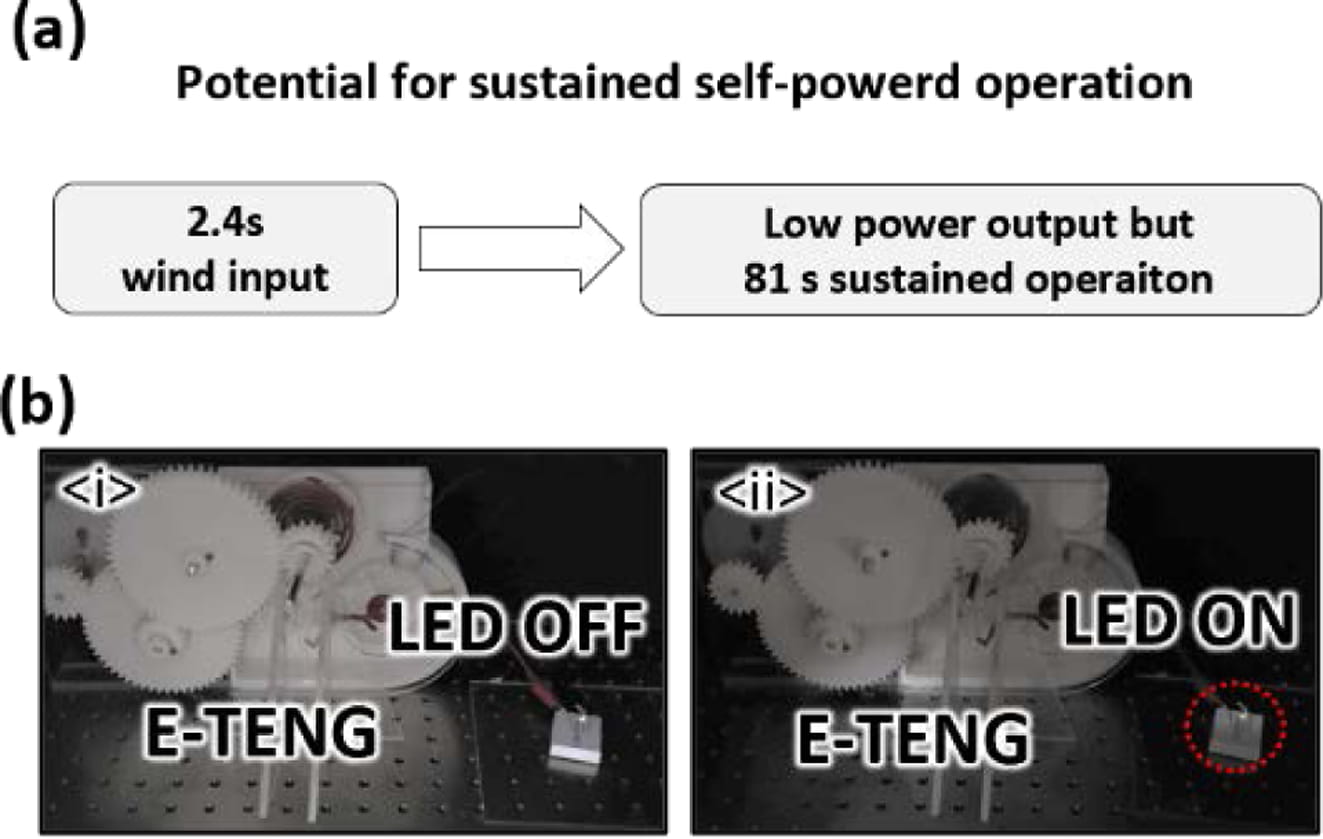
Fig. 7은 단시간의 풍력 입력으로 장시간 전기 출력을 발생시키는 E-TENG의 자가발전 응용 가능성을 나타낸다. Fig. 7(a)와 같이, E-TENG는 간헐적으로 유입되는 풍력 에너지를 주 스프링에 기계적 에너지로 저장한 후, 탈진기 메커니즘을 통해 일정한 속도로 방출함으로써 지속적인 전기 출력을 생성한다. 실제 응용 시연에서는 2.4 s 동안 풍력 에너지를 입력한 후, E-TENG에 연결된 발광 다이오드 (LED)를 81 s 동안 점등하였으며, LED의 소등 및 점등 상태를 Fig. 7(b)에 나타내었다. 이는 탈진기 메커니즘이 일시적인 풍력 입력을 장시간의 전기 출력으로 변환할 수 있음을 보여준다.
그러나 실제 전원 공급 시스템과 연계하는 과정에서는 TENG의 높은 출력 임피던스와 낮은 전류 특성으로 인해 정류 및 저장 과정에서 추가적인 에너지 손실이 발생할 수 있다. 또한 소형 전자기기를 연속적으로 구동하기 위해서는 발전 출력의 향상이 요구된다. 이를 위해 마찰전기 발전부의 유효 면적을 확대하고 다층화 또는 모듈화를 적용하여 출력을 증대하는 한편, 정류 회로, 임피던스 정합 회로 및 커패시터 기반 전력 회로를 통합할 필요가 있다. 이러한 개선이 이루어질 경우, E-TENG는 저전력 비콘이나 무선 센서 노드의 연속 구동을 지원하는 보조 전원으로 활용될 수 있다. 따라서 향후 전력 관리 회로의 통합을 통한 실제 부하의 구동에 대한 추가적인 평가가 요구된다.
|
Fig. 3 (a) Voltage output of the E-TENG for long-term operation. (b) Cycle frequency and transferred charge variation during long-term operation of the E-TENG. (c) Vo,max and (d) maximum operating time of the E-TENG under varying twisted angles of the mainspring with 60, 120, 180, 240, 300 and 360° |
|
Fig. 4 (a) Stiffness of mainspring determined by thickness. (b) Vo,max and (c) maximum operation time of E-TENG with different spring constants 0.2, 0.35, 0.5 and 0.7 N·m/rad |
|
Fig. 5 (a) Schematic of the reduction gear for facilitating wind energy storage in the mainspring. (b) Comparison of the twisted angle of the mainspring in the E-TENG (w/o reduction gear) and E-TENG (w/ reduction gear). (c) Electrical and operational performance of the E-TENG with various wind speed conditions. (d) Continuous operation of the E-TENG under irregular wind energy |
|
Fig. 6 (a) Schematic illustration of the R-TENG without an escapement mechanism. (b) Total transferred charge of the R-TENG and E-TENG. (c) Voltage, (d) current output and (e) peak power under changing load resistance |
|
Fig. 7 (a) Schematic of the potential application of the E-TENG for sustained self-powered operation. (b) Photographs of the LED lighting demonstration showing the off and on states |
본 연구에서는 간헐적이고 다변적인 바람 에너지를 효과적으로 수확하기 위해, 생체 시스템의 에너지 저장-방출 원리를 모사한 탈진기 기반 정전발전 소자 (E-TENG)를 제안하였다. 제안된 E-TENG는 곤충 날개의 기계적 메커니즘에서 착안한 기계적 균일화 전략을 적용하여, 불규칙한 풍력 입력을 주 스프링에 탄성에너지 형태로 저장하고, 탈진기 메커니즘을 통해 반복적이고 제어 가능한 접촉-분리 운동으로 변환하도록 설계되었다.
주 스프링의 비틀림 각도에 따른 기계적 작동 및 전기 출력 특성을 분석한 결과, 비틀림 각도가 증가함에 따라 출력 전압과 작동 지속 시간이 함께 증가하는 경향을 보였다. 스프링 강성에 따른 평가에서는 동일한 비틀림 각도 조건에서 스프링 강성이 증가할수록 저장 가능한 탄성에너지가 증가하였으며, 이에 따라 출력 전압과 작동 시간이 향상되었다. 다양한 풍속 조건에서 E-TENG의 바람 에너지 수확 성능을 평가하였다. 감속기를 적용한 구조는 풍력 블레이드로부터 전달되는 회전 운동의 토크를 효과적으로 증배시켰다. E-TENG는 18 m/s의 풍속 조건에서 약 2.4 s의 입력 이후 약 81 s 동안 지속적으로 작동하였으며, 이는 탈진기 기반 에너지 저장-방출 메커니즘이 순간적인 풍력 입력을 장시간의 기계적 구동으로 변환할 수 있음을 보여준다. 또한 변화하는 풍속 조건에서도 E-TENG는 각 입력에 따라 에너지를 저장하고 방출하는 과정을 반복적으로 수행하여, 불규칙한 바람 환경에서의 적용 가능성을 확인하였다. 동일한 풍력 입력 조건에서 E-TENG는 R-TENG보다 낮은 순간 출력을 나타냈으나, 작동 시간은 약 4 s에서 81 s로 약 20배 연장되었다. 이는 탈진기가 주 스프링에 저장된 탄성에너지의 방출률을 제어하여 에너지 변환을 장시간 유지한 결과로, 순간 출력과 작동 지속 시간 사이의 상충 관계를 보여주며, 가용 출력 범위 내에서 장시간 전력 공급이 요구되는 저전력 부하에 대한 적용 가능성을 시사한다.
결과적으로 본 연구는 생체모방 기반 탈진기 메커니즘을 활용하여 불규칙한 풍력 입력을 균일화된 기계적 구동으로 변환하는 새로운 TENG 설계 전략을 제시하였다. 이러한 접근은 기존 풍력 구동 TENG가 갖는 입력 변동성 문제를 완화하고, 간헐적인 환경 에너지를 지속적인 전기 출력으로 전환할 수 있다는 점에서 의의가 있다. 나아가, 본 시스템은 장기간 구동이 필요한 저전력 센서, 환경 모니터링 장치, 옥외 신호 시스템과 같은 분산형 장치 구동을 위한 기반 자가발전 응용 분야의 설계 가이드라인을 제공할 수 있을 것으로 기대된다.
이 논문은 전남대학교 학술연구비(과제번호: 2025-1861-01) 지원에 의하여 연구되었음.
- 1. Sanislav, T., Mois, G. D., Zeadally, S., and Folea, S. C., “Energy harvesting techniques for internet of things (iot)”, IEEE Access, 9, 2021, pp. 39530–39549.
-

- 2. Hwang, H. J., Choi, D., and Choi, D., “Investigation on Behaviors of Triboelectric Nanogenerators Based on Life Supplies according to Kinds of Chemical Bonding”, Composites Research, 32(6), 2019, pp. 307-313.
-
- 3. Zou, H.-X., Zhao, L.-C., Wang, Q., Gao, Q.-H., Yan, G., Wei, K.-X., and Zhang, W.-M., “A self-regulation strategy for triboelectric nanogenerator and self-powered wind-speed sensor”, Nano Energy, 95, 2022, pp. 106990.
-
- 4. Ra, Y., Kim, Y.-s., Lee, D., and Choi, D., “Hidden regulator-based rotational triboelectric nanogenerator with tracing optimal working condition”, International Journal of Mechanical Sciences, 276, 2024, pp. 109412.
-
- 5. Li, X., Cao, Y., Yu, X., Xu, Y., Yang, Y., Liu, S., Cheng, T., and Wang, Z. L., “Breeze-driven triboelectric nanogenerator for wind energy harvesting and application in smart agriculture”, Applied Energy, 306, 2022, pp. 117977.
-
- 6. Cho, S., Lee, D., Jang, S., Cho, S., Shim, J., Jang, Y., Lin, Z.-H., Choi, K., and Choi, D., “Physical intelligence-based working mode adaptable triboelectric nanogenerator for effective wind energy harvesting in broad range”, Nano Energy, 113, 2023, pp. 108608.
-
- 7. Harne, R., and Wang, K., “Dipteran wing motor-inspired flapping flight versatility and effectiveness enhancement”, Journal of the Royal Society Interface, 12(104), 2025, pp. 20141367.
-
- 8. Appel, E., Michels, J., and Gorb, S. N., “Resilin in insect flight systems”, Advanced Functional Materials, 34(35), 2024, pp. 2215162.
-
- 9. Rolland, J., Walter-Le Berre, H., Saulot, A., and Berthier, Y., “Instrumentation of a contact with the finite element method and experimental coupling: The case of the Swiss lever escapement mechanism”. Tribology International, 111, 2017, 176-183.
-
 This Article
-
2026; 39(5): 537-544
Published on Oct 31, 2026
- 10.7234/composres.2026.39.5.537
- Received on Jul 8, 2026
- Revised on Sep 10, 2026
- Accepted on Oct 11, 2026
Services
Shared
Correspondence to
- Yoonsang Ra**, Dongwhi Choi*
-
* Department of Mechanical Engineering, Kyung Hee University
** School of Mechanical Engineering, Chonnam National University - E-mail: yra87@jnu.ac.kr (Y. Ra), dongwhi.choi@khu.ac.kr (D
 Copyright ⓒ The Korean Society for Composite Materials. All rights reserved.
Gangnam Mirae Tower, Suite 601, 174 Saimdang-ro, Seocho-gu, Seoul 06627, South Korea
Tel: +82-2-598-1550 Fax: +82-2-598-1557 E-mail: composites@kscm.re.kr