

- Self-adaptive Triboelectric-Electromagnetic Hybrid Energy Harvesting System Using a Snap-through Buckling-based Mechanical Switch
Hyukjin Park*#, Seongmin Na*#, Jaeyeon An*#, Kyungwho Choi*†, Dukhyun Choi*†
* School of Mechanical Engineering, Sungkyunkwan University
- 스냅스루 좌굴 기반 기계식 스위치를 적용한 자가적응형 마찰대전-전자기 하이브리드 에너지 하베스팅 시스템
박혁진*# · 나성민*# · 안재연*# · 최경후*† · 최덕현*†
This article is an open access article distributed under the terms of the Creative Commons Attribution Non-Commercial License (http://creativecommons.org/licenses/by-nc/4.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
This study presents a self-adaptive hybrid energy harvesting system that combines a triboelectric nanogenerator (TENG) and an electromagnetic generator (EMG) through a snap-through buckling-based mechanical switch. The TENG is advantageous in a low-frequency regime, whereas the EMG becomes effective at higher frequencies because the optimized output powers of the TENG and EMG are proportional to frequency and the square of frequency, respectively. To prevent EMG operation in the low-speed range, where electromagnetic induction can generate rotational resistance, the proposed mechanical switch passively activates the EMG above a specific rotational speed. The critical load of the switch was predicted using finite element modeling and verified experimentally, showing a maximum error of 4.9%. The fabricated system activated the EMG at approximately 340 RPM and demonstrated rotational-speed-dependent switching between TENG-only and TENG-EMG hybrid operation.
본 연구에서는 마찰대전 발전기(triboelectric nanogenerator, TENG)와 전자기 발전기(electromagnetic generator, EMG)의 주파수 의존적 출력 특성을 활용하기 위해 스냅스루 좌굴(snap-through buckling) 기반 기계식 스위치를 적용한 자가적응형 하이브리드 에너지 하베스팅 시스템을 제안하였다. TENG의 최적 출력은 주파수에 비례하고 EMG의 최적 출력은 주파수의 제곱에 비례하므로, 저주파 영역에서는 TENG가 유리하고 고주파 영역에서는 EMG가 효과적으로 작동한다. 저속 영역에서 EMG가 지속적으로 작동할 경우 전자기 유도에 의한 회전 저항이 발생할 수 있으므로, 특정 회전 속도 이상에서만 EMG가 활성화되는 수동형 스위치를 적용하였다. 유한요소해석과 실험을 통해 스위치 임계하중을 검증하였고, 최대 오차는 4.9%였다. 제작된 시스템은 약 340 RPM에서 EMG를 활성화하여 저속에서는 TENG 단독, 고속에서는 TENG-EMG 하이브리드 작동을 구현하였다.
Keywords: 마찰대전 발전기(Triboelectric nanogenerator), 전자기 발전기(Electromagnetic generator), 에너지 하베스팅(Energy harvesting), 스냅스루 좌굴(Snap-through buckling), 기계식 스위치(Mechanical switch)
에너지 하베스팅은 진동, 충격, 열에너지 등 주변 환경에서 발생하는 에너지를 전기에너지로 변환하는 기술로, 사물인터넷(IoT), 모빌리티 시스템, 무선 센서 네트워크와 같이 분산형 전원이 필요한 분야에서 중요성이 커지고 있다[1-3]. 기계적 에너지 변환 방식 중 마찰대전 발전기(triboelectric nanogenerator, TENG)는 접촉·분리 또는 상대 운동에서 발생하는 전하 이동을 이용하며, 전자기 발전기(electromagnetic generator, EMG)는 자석과 코일 사이의 자속 변화에 기반한다[4-6]. 또한 생활용품 기반 TENG, TENG 기반 소프트 로봇 응용 및 스마트 매트형 위치 감지 시스템 등 다양한 자가발전 센서 응용이 보고되어, TENG의 저비용성, 구조 단순성 및 확장 가능한 센싱 플랫폼으로서의 가능성이 확인되었다[7-9].
선행 연구에서는 TENG의 저주파 에너지 하베스팅 성능을 높이기 위해 스프링 기반 에너지 저장·방출 구조, 주기적 에너지 방출 메커니즘, escapement mechanism 등 기계적 주파수 조절 구조가 제안되었다[5,10-12]. 이러한 연구들은 불규칙·저주파 입력에서도 비교적 균일한 TENG 출력을 얻을 수 있다는 장점이 있으나, 스프링의 저장 에너지 용량과 TENG 단독 구동의 낮은 출력 한계로 인해 고주파 또는 고출력 영역까지 확장하는 데 한계가 있다.
이를 보완하기 위해 TENG와 EMG를 결합한 하이브리드 에너지 하베스팅 시스템이 연구되었다[13-15]. 예를 들어 Tesla turbine 기반 TENG-EMG 구조는 광대역 기계적 에너지를 수확할 수 있음을 보였고[13], 풍력 에너지 하베스터에서는 회전 속도에 따라 자석 위치 또는 TENG 간극을 조절하는 자가적응형 설계가 제시되었다[14]. 또한 magnetic multiplier를 통해 EMG의 동작 주파수를 높이는 하이브리드 구조도 보고되었다[15]. 그러나 기존 하이브리드 시스템에서는 EMG가 저속 영역에서도 작동하여 역기전력에 의한 회전 저항을 유발할 수 있고, 매우 낮은 입력 주파수에서는 기계적 증폭을 적용하더라도 EMG 효율이 제한되는 문제가 남아 있다.
본 연구는 이러한 한계를 해결하기 위해 스냅스루 좌굴(snap-through buckling) 기반 기계식 스위치를 적용한 자가적응형 TENG-EMG 하이브리드 시스템을 제안한다. 스냅스루 좌굴은 아치의 안정 상태 전환을 설명하며[16-18,20-24,26], 에너지 하베스팅에도 응용되어 왔다[19,25]. 본 연구의 차별점은 스냅스루 빔, 원심력 및 스프링 복원력을 결합하여 외부 구동 장치 없이 특정 회전 속도 이상에서만 EMG를 활성화하는 수동형 전환 구조를 구현했다는 점이다. 이에 따라 저속 영역에서는 EMG에 의한 회전 저항을 억제하고 TENG 단독 모드로 작동하며, 고속 영역에서는 TENG-EMG 하이브리드 모드로 전환되는 회전 속도 의존적 발전 거동을 실험적으로 검증하였다.
2.1 TENG와 EMG의 작동 원리
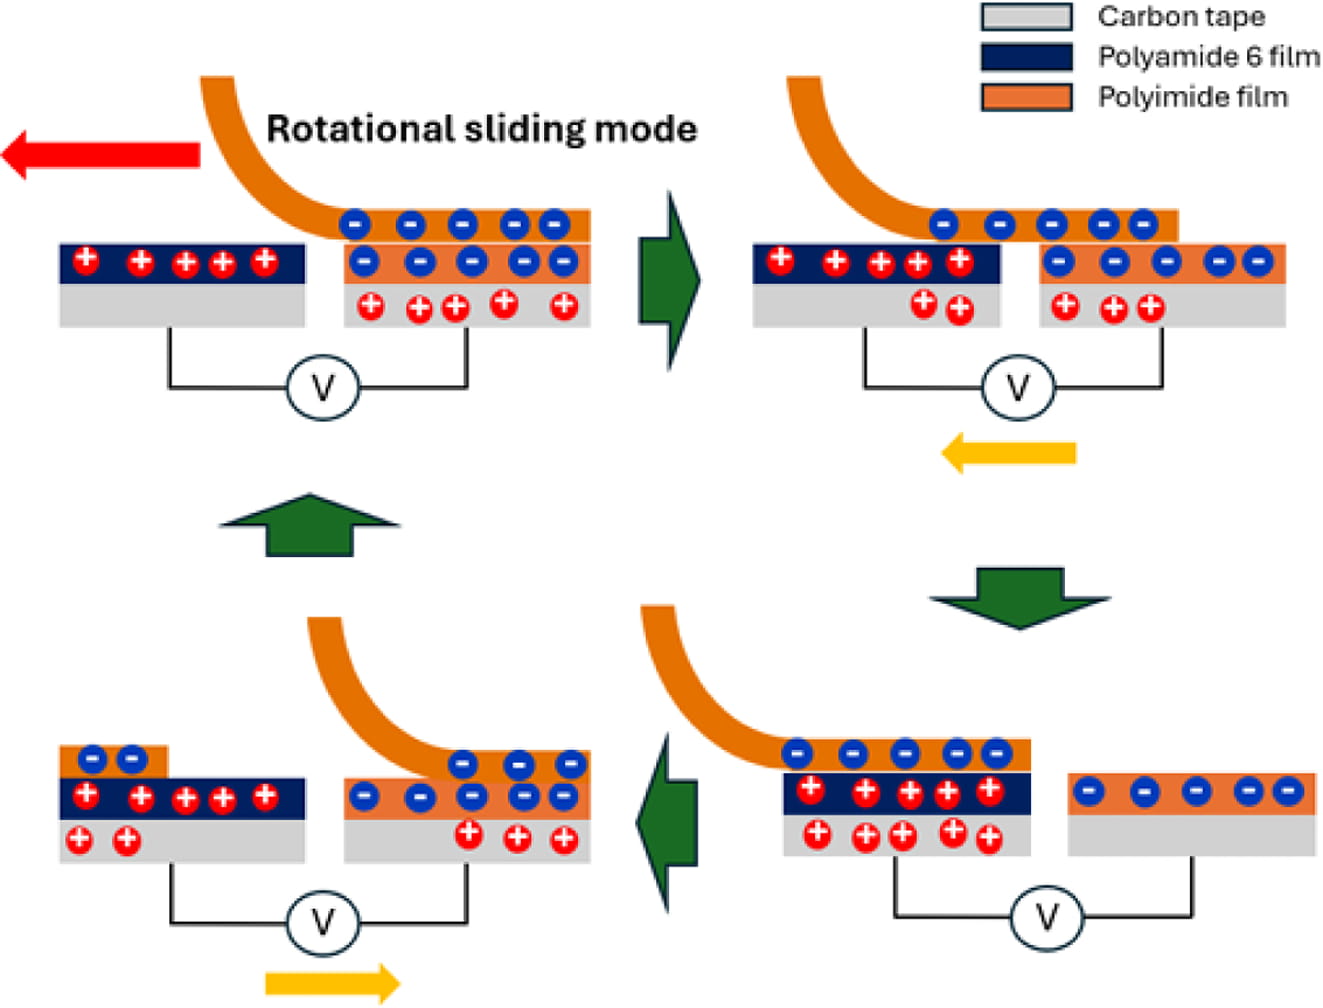
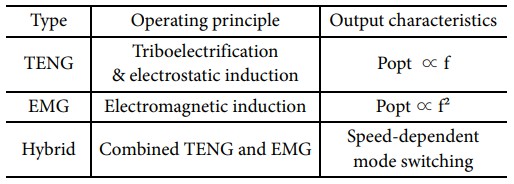
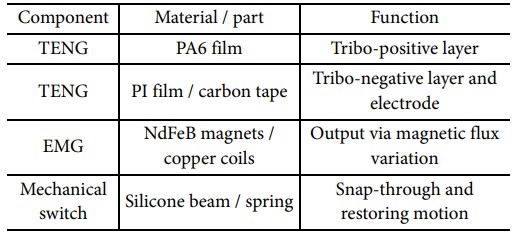
TENG는 접촉대전(contact electrification)과 정전기 유도(electrostatic induction)의 결합에 의해 작동한다. 본 시스템의 PA6와 PI가 접촉하면 두 재료의 대전 특성 차이에 의해 표면에 서로 반대 극성의 전하가 형성된다[4-6]. 이후 두 층이 분리되거나 상대적으로 미끄러지면 전극 사이의 전위차가 변하고, 이를 평형화하기 위해 외부 회로를 통해 전자가 이동하면서 전류가 발생한다. 이 과정이 회전에 따라 반복되므로 주기적인 교류 출력이 생성된다. 단위 주기당 전달 전하량이 유사한 조건에서는 단위 시간당 작동 횟수가 증가할수록 최적 출력이 증가하여 Popt ∝ f의 주파수 의존성을 나타낸다[27,28].
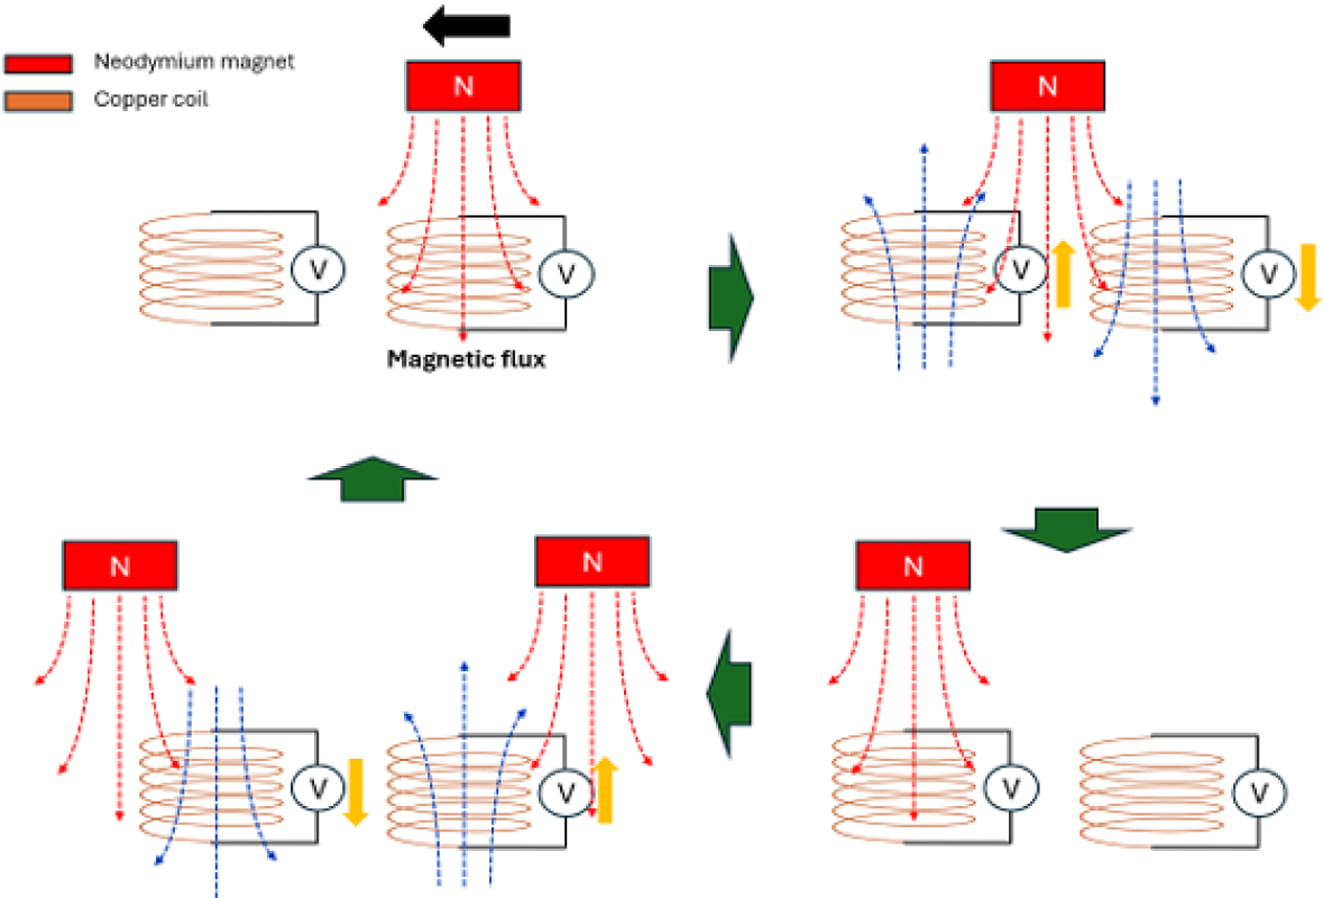
EMG는 패러데이의 전자기 유도 법칙 ε = -N(dΦ/dt)에 따라 자석과 코일 사이의 자속 Φ가 시간에 따라 변할 때 유도기전력이 발생하는 원리를 이용한다. 회전 속도가 증가하면 코일을 통과하는 자속의 시간 변화율이 커져 유도 전압이 증가하며, 유사한 전기적 조건에서 최적 출력은 Popt ∝ f²의 경향을 나타낸다[30]. 따라서 EMG는 높은 회전 속도에서 큰 출력에 유리한 반면, 저속 영역에서는 발전 기여도가 상대적으로 작고 전자기적 상호작용에 의한 회전 저항이 시스템에 부담이 될 수 있다.
이와 같은 상보적 특성을 이용하여 본 연구에서는 회전 속도에 따라 EMG의 작동 여부를 선택하는 기계식 스위치를 적용하였다. 저속에서는 원심력이 스냅스루 임계하중보다 작아 switch off 상태가 유지되고 EMG를 비활성화하여 TENG 중심으로 발전한다. 반면 회전 속도가 증가하여 질량체에 작용하는 원심력이 임계하중을 초과하면 스냅스루 전환에 의해 switch on 상태가 형성되고 EMG가 활성화된다. 따라서 별도의 센서, 제어 회로 또는 외부 액추에이터 없이 TENG 단독 모드와 TENG-EMG 하이브리드 모드를 회전 속도에 따라 수동적으로 선택할 수 있다.
2.2 스냅스루 좌굴 기반 스위치
스냅스루 좌굴은 초기 곡률을 가진 빔이 외력 증가에 따라 한 안정 상태에서 다른 안정 상태로 급격히 전환되는 비선형 구조 불안정 현상이다[16,20-24]. 본 연구에서는 빔 중앙의 자석 홀더에 작용하는 원심력을 이용하여 switch off 상태에서 switch on 상태로 전환되도록 하였다.
스위치 구동력은 원심력 Fr = mrω²와 스프링 복원력 Fs = kx의 관계로 결정된다[16,26,29]. 여기서 m은 자석 홀더를 포함한 회전 질량체의 질량, r은 회전 중심에서 질량체의 질량 중심까지의 회전 반경, ω는 각속도, k는 스프링 상수, x는 스프링 변위를 의미한다. 원심력 Fr이 스냅스루 임계하중을 초과하면 EMG가 활성화되어 switch off → on 전환이 발생하며, 회전 속도가 감소하여 원심력이 스프링 복원 조건보다 작아지면 switch on → off 전환이 발생한다.
Table 1에서 Popt는 각 발전기의 최적 부하 조건에서 얻어지는 출력 전력을 의미하며, TENG의 최적 출력은 Popt ∝ f, EMG의 최적 출력은 Popt ∝ f²의 주파수 의존성을 갖는다. 기본적인 양단 핀 지지 곡선 빔은 bistable 거동을 보일 수 있으므로[17,18], 본 시스템에서는 스프링 복원력을 추가하여 monostable 구조를 구성하였다. 이를 통해 저속에서는 TENG 단독 모드, 고속에서는 TENG-EMG 하이브리드 모드로 전환되는 자가적응형 구동을 구현하였다[29].
2.3 기계식 스위치 제작
기계식 스위치는 탄성 빔의 단면 폭과 두께를 설계 변수로 하여 제작하였다. 제작용 몰드는 3D 프린터(X1C, Bambu)와 PLA를 이용하여 출력하였다. 실리콘 러버 base와 curing agent를 1:1 중량비로 혼합한 뒤 몰드에 주입하고 8시간 이상 경화하였으며, 경화 후 탈형하여 탄성 빔을 얻었다. 제작된 스위치는 양단 핀 지지 조건으로 고정하고 중앙부에 자석 홀더를 결합하였다[29].
스위치 중앙부의 자석 홀더는 회전 중 원심력을 받는 질량체 역할을 한다. 양단 핀 지지부는 빔의 경계 조건을 형성하며, guide rail은 변형 경로를 제한하여 대칭 변형이 유지되도록 한다. 이때 탄성 빔의 대칭 변형은 mode 1과 mode 3의 조합으로 해석할 수 있다[16,29].
스위치의 작동 회전 속도는 질량체의 위치, 회전 반경, 탄성 빔의 임계하중 및 스프링 복원력의 조합으로 결정된다. 따라서 동일한 시스템에서도 빔 단면 형상과 스프링 조건을 조절하면 EMG가 활성화되는 RPM을 조정할 수 있다.
2.4 에너지 하베스터 제작 및 측정
TENG는 PA6와 PI 필름을 각각 tribo-positive 및 tribo-negative 재료로 사용하여 제작하였다. 아크릴 기판은 레이저 커터로 가공하였고, 고정자에는 PA6와 PI 필름을 카본 테이프 전극 위에 배치하였다. EMG 고정자는 PLA 구조물과 구리 코일로 구성하였으며, 0.2 mm 에나멜 구리선을 1200회 감아 코일을 제작하였다.
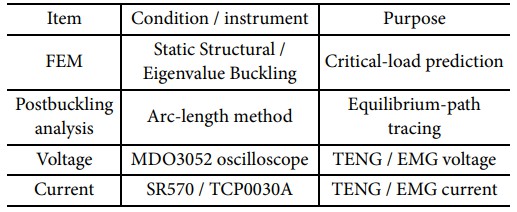
스냅스루 좌굴 임계하중 예측에는 ANSYS Static Structural 및 Eigenvalue Buckling 모듈을 사용하였다. 형상 결함을 부여하고 좌굴 모드를 확인한 뒤, 빔 중앙에 집중하중을 가해 힘-변위 곡선을 얻었다. 후좌굴 영역의 비선형 거동을 추적하기 위해 Arc-Length Method를 적용하였다[29]. 전기적 출력은 오실로스코프를 이용하여 측정하였고, TENG 전류는 low-noise current preamplifier를, EMG 전류는 current probe를 이용하여 측정하였다.
Fig. 5(c)는 TENG, EMG 및 기계식 스위치가 결합된 전체 하이브리드 시스템의 회전 속도 의존적 작동 메커니즘을 나타낸다. 저속 영역에서는 질량체에 작용하는 원심력 Fr이 스위치의 임계하중 Fcr보다 작아 switch off 상태가 유지되며, EMG 자석은 코일의 유효 발전 위치를 통과하지 않아 TENG 단독 모드로 작동한다. 회전 속도가 증가하여 Fr ≥ Fcr 조건에 도달하면 탄성 빔의 스냅스루 전환이 발생하고 자석 위치가 코일 측으로 이동하여 EMG가 활성화된다. 이에 따라 고속 영역에서는 TENG와 EMG가 동시에 작동하는 하이브리드 모드로 전환된다. 이후 회전 속도가 감소하면 스프링 복원력이 작용하여 스위치가 초기 상태로 복귀하고 EMG가 다시 비활성화된다.
실험에서는 EMG rotor를 모터에 결합한 뒤 회전 속도를 증가시키며 switch off → on 전환이 발생하는 RPM을 확인하였다. 또한 monostable 스위치 조건에서는 RPM을 증가시킨 뒤 감소시키며 switch on → off 전환을 함께 관찰하였다. 각 조건의 실험 결과는 평균값으로 정리하였다.
TENG와 EMG의 전기적 출력은 각각 개방회로 전압, 단락전류 및 부하저항 조건에서의 출력으로 비교하였다. TENG의 출력은 20 MΩ 부하저항에서, EMG의 출력은 20 Ω 부하저항에서 측정된 값을 기준으로 정리하였다[29]. Table 4
|
Fig. 1 Mechanism of Triboelectric Nanogenerator [29] |
|
Fig. 2 Mechanism of Electromagnetic Generator [29] |
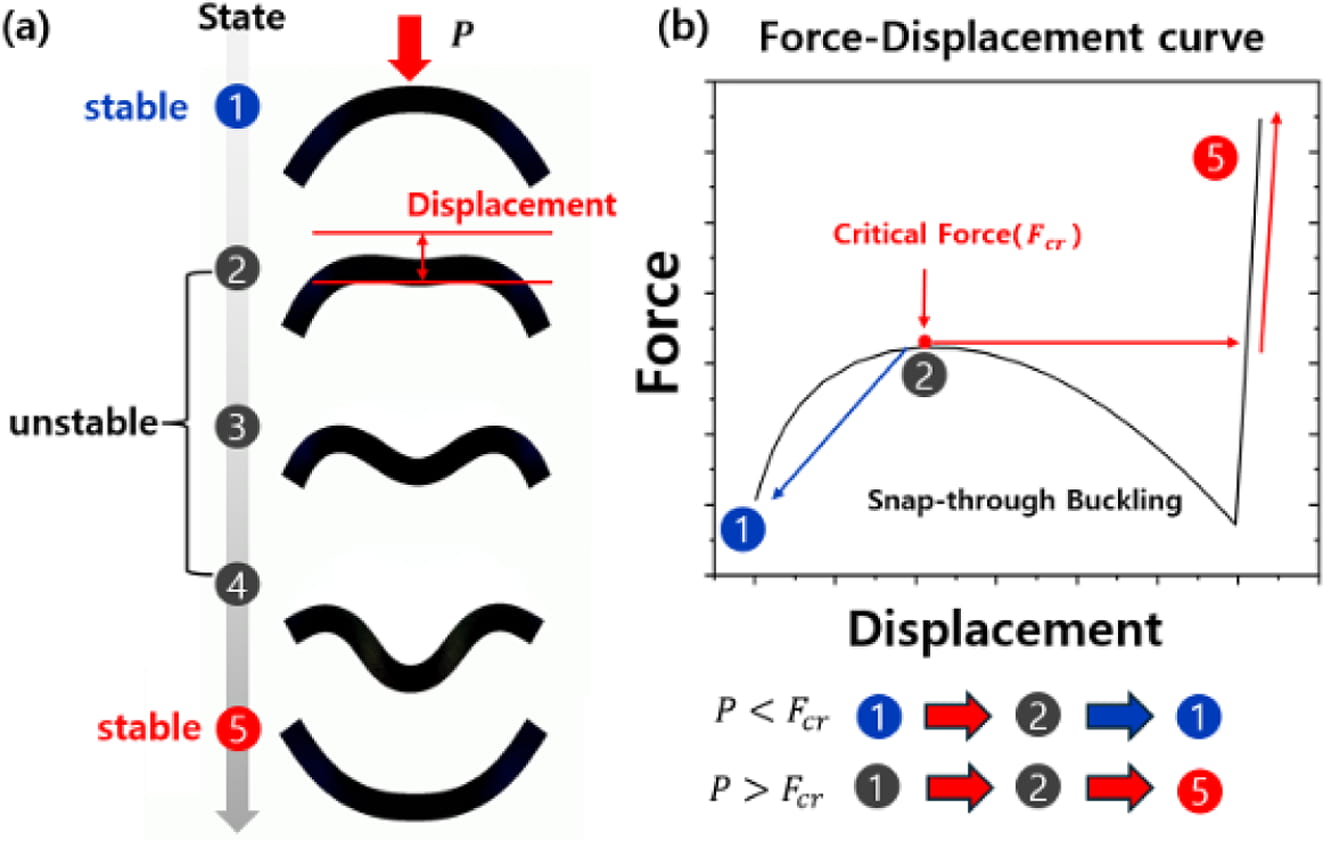
|
Fig. 3 Procedure and force-displacement curve of snap-through buckling [29] |
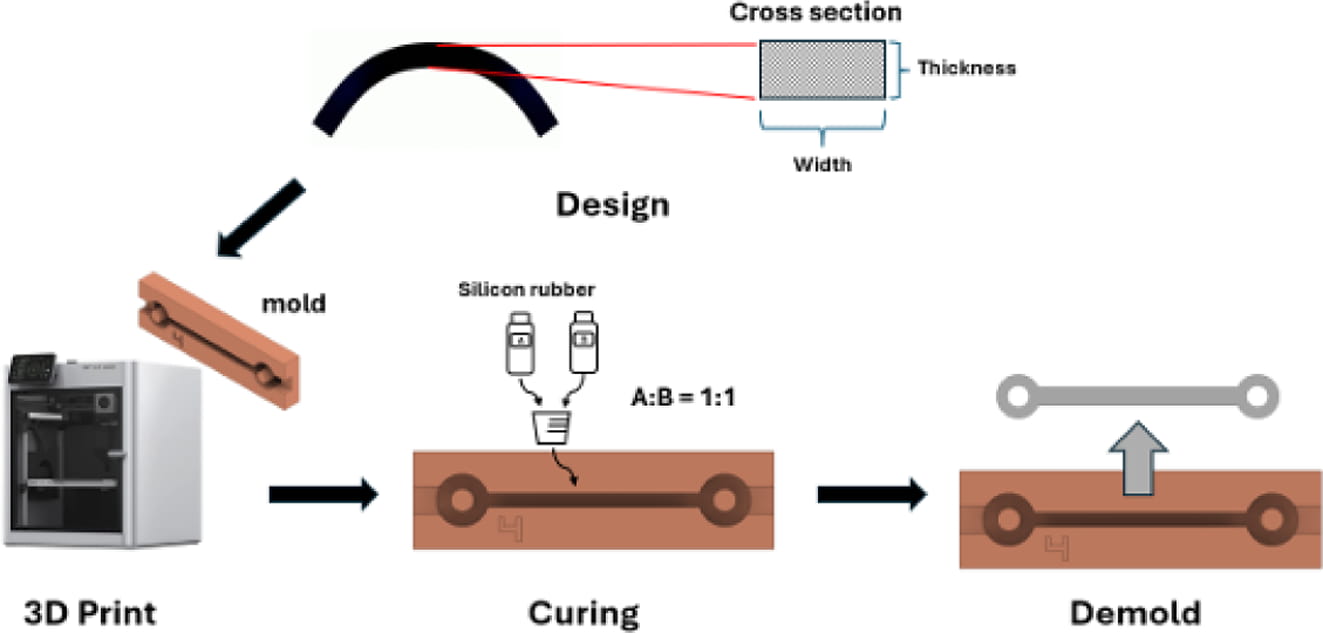
|
Fig. 4 Fabrication of mechanical switch [29] |
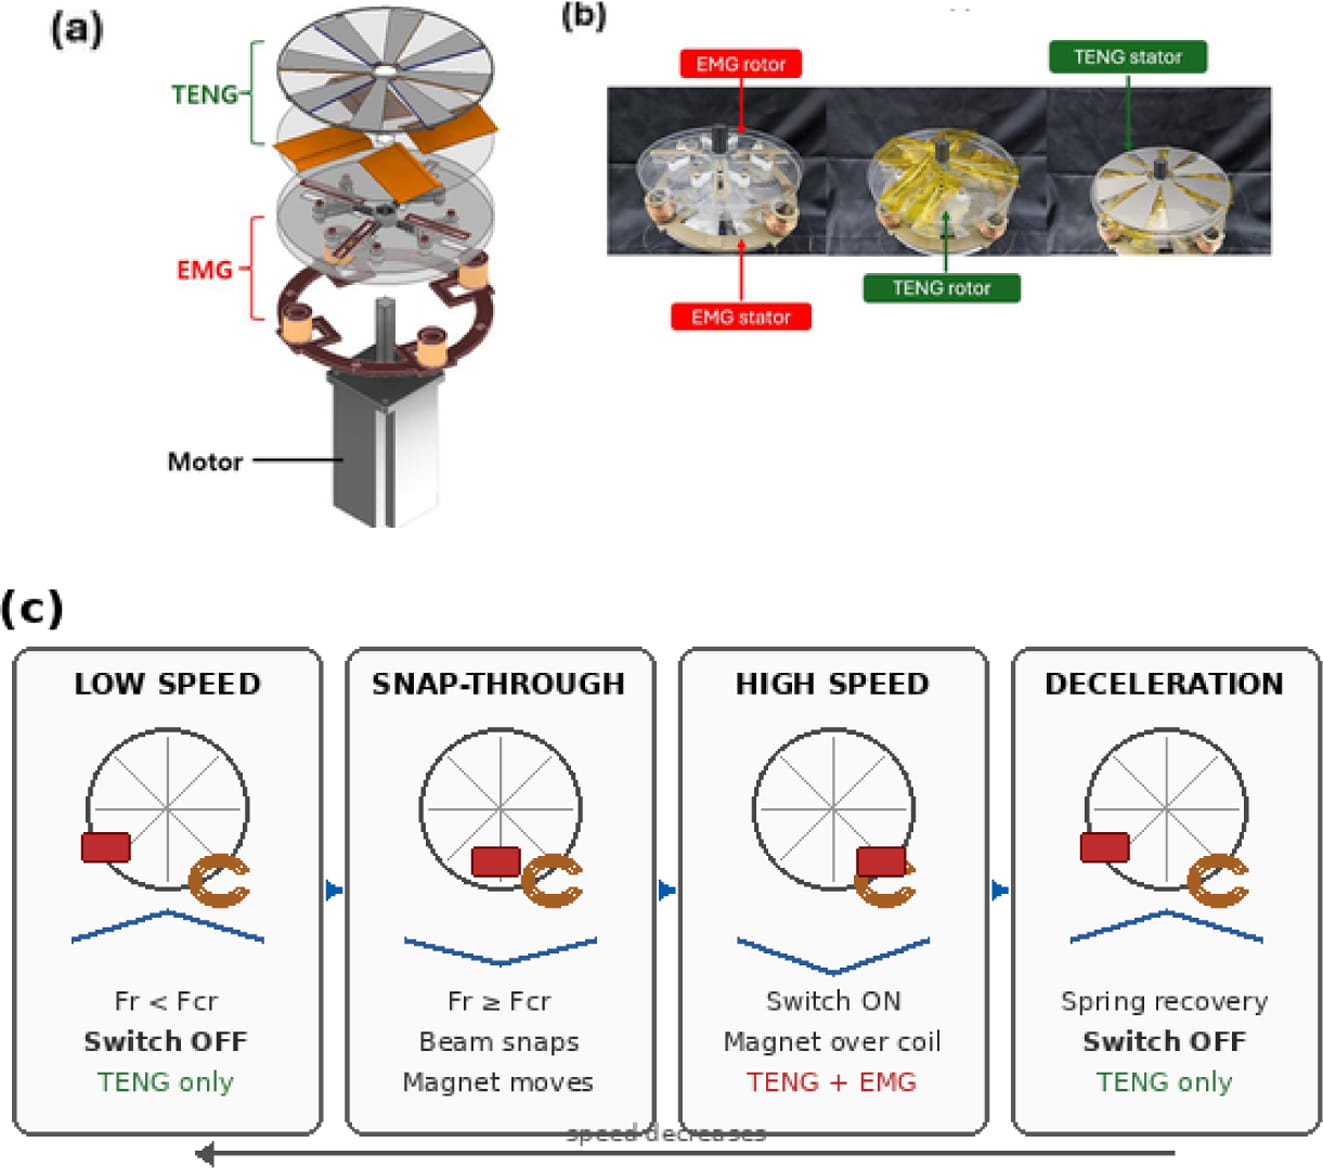
|
Fig. 5 Self-adaptive TENG-EMG hybrid harvesting system: (a) exploded view, (b) photographs of the experimental setup, and (c) overall speed-dependent operating mechanism showing low-speed TENG-only operation (switch off), snap-through transition, high-speed TENG-EMG hybrid operation (switch on), and spring-assisted recovery during deceleration [29] |
3.1 기계식 스위치 적용 하이브리드 시스템
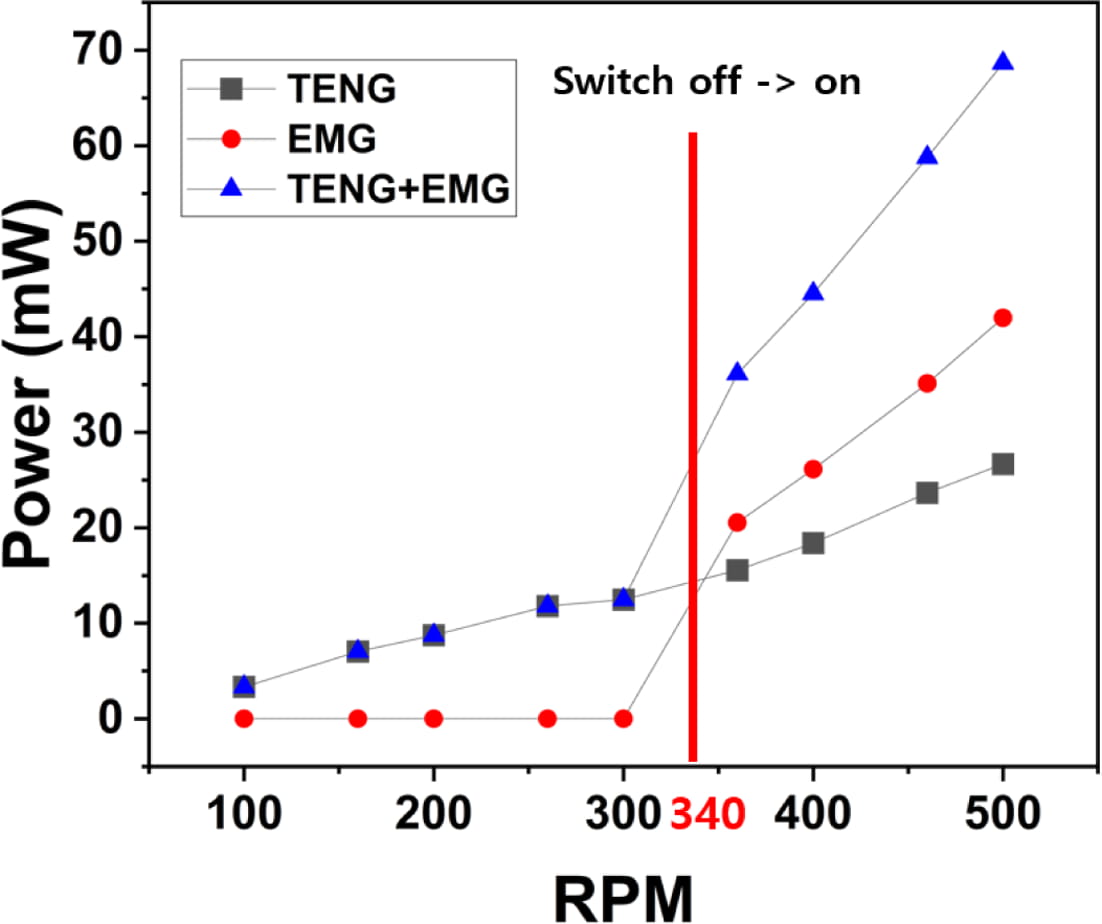
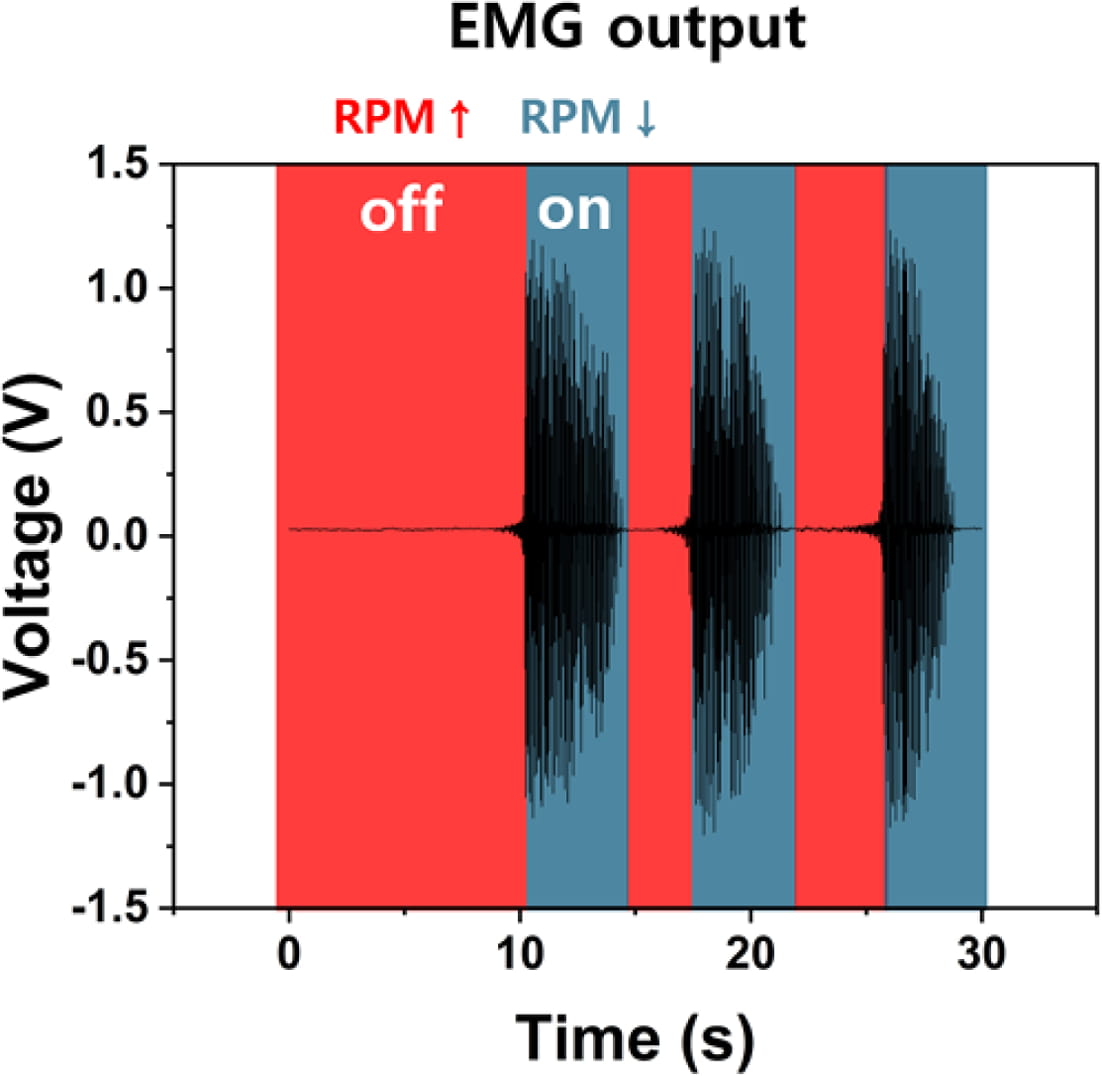
기계식 스위치를 적용한 경우, switch off 상태에서는 EMG 출력이 거의 0 V로 유지되었다. 이후 약 340 RPM에서 스위치가 활성화되면 자석이 코일 위를 지나가며 EMG 출력이 발생하였다. 이에 따라 저속 영역에서는 TENG가 주로 작동하고, 고속 영역에서는 TENG와 EMG가 동시에 작동하는 하이브리드 발전 거동이 확인되었다[29].
본 연구에서 hybrid operation은 기계식 스위치가 활성화된 이후 TENG와 EMG가 동시에 작동하는 상태를 의미한다. Fig. 6은 기계식 스위치를 적용한 경우의 TENG, EMG 개별 출력과 두 발전기의 합산 출력(hybrid)을 회전 속도에 따라 비교한 결과이다. 스위치 활성화 이전인 약 340 RPM 미만에서는 EMG 출력이 거의 0 mW이므로 하이브리드 출력은 TENG 출력과 유사하다. 약 340 RPM에서 스위치가 켜지면 자석이 코일의 유효 발전 위치를 통과하면서 EMG 출력이 발생한다. 이후 회전 속도가 증가하면 EMG의 출력 기여가 커지고, TENG와 EMG의 합산 출력도 증가한다. 이 결과는 입력 회전 속도에 따라 TENG 단독 모드에서 TENG-EMG 하이브리드 모드로 전환되는 자가적응형 작동을 뒷받침한다. 다만 본 원고에는 회전 토크와 기계적 입력 에너지의 직접 측정치가 제시되지 않았으므로, 스위치 적용에 따른 전체 시스템 에너지 변환 효율 향상은 후속 정량 검증이 필요하다.
3.2 Monostable 스위칭 거동
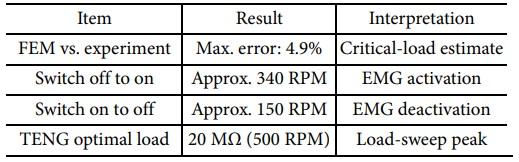
스프링 복원력을 적용한 monostable 구조에서는 회전 속도가 증가할 때 switch off → on 전환이 발생하고, 회전 속도가 감소할 때 switch on → off 전환이 발생하였다. 실험에서 switch off → on 전환은 약 340 RPM에서 관찰되었으며, switch on → off 전환은 약 150 RPM에서 관찰되었다. 두 전환 속도 사이에 차이가 나타나는 것은 원심력에 의한 스냅스루 전환과 스프링 복원력에 의한 복귀 조건이 서로 다른 임계 상태에서 결정되기 때문이다. 두 전환 속도의 차이는 약 190 RPM의 히스테리시스 구간을 형성하며, 임계 회전 속도 부근에서 작은 속도 변동으로 인해 스위치가 반복적으로 켜지고 꺼지는 채터링(chattering)을 억제하는 데 유리하다. 따라서 실제 회전 환경에서 TENG 단독 모드와 TENG-EMG 하이브리드 모드 사이의 보다 안정적인 전환이 가능하다[29].
회전 속도가 낮은 영역에서는 자석이 코일 위를 지나가지 않도록 배치되어 EMG 출력이 거의 발생하지 않는다. 반대로 회전 속도가 증가하여 스위치가 활성화되면 자석이 코일 위를
통과하게 되고, 이때 자속 변화에 의해 EMG 출력이 발생한다. 따라서 기계식 스위치는 저속 영역에서 EMG의 작동을 억제하고, 고속 영역에서 EMG를 활성화하는 역할을 수행한다. Fig. 7의 전압 파형은 이러한 상태 전환이 전기적 출력의 발생 여부와 직접적으로 연결됨을 보여주며, 기계적 변위 제어가 전기적 발전 모드 제어로 확장될 수 있음을 실험적으로 뒷받침한다.
3.3 TENG 및 EMG 출력 특성
기계식 스위치를 적용하지 않은 상태에서 TENG의 약 250 V와 약 4 μA는 각각 서로 다른 전기적 경계조건에서 측정한 개방회로(open-circuit) 피크 전압과 단락(short-circuit) 피크 전류이다. 따라서 두 값을 직접 곱하여 부하 출력 전력을 산출할 수 없다. TENG의 부하 출력 특성은 외부 부하저항을 변화시키는 load-sweep test로 별도로 평가하였으며, 500 RPM에서 20 MΩ 부하 조건에서 최대 부하 출력이 관찰되었다[29]. EMG는 TENG보다 낮은 전압을 나타냈지만 mA 수준의 높은 전류를 출력하였다[29]. 이와 같이 TENG는 고전압·저전류 특성으로 저속 입력 및 센싱 기반 응용에 적합하고, EMG는 저전압·고전류 특성으로 고속 영역에서 에너지 저장 및 부하 구동에 유리하다. 따라서 두 발전기의 출력 특성 차이는 회전 속도와 부하 조건에 따라 발전 모드를 분리해야 하는 하이브리드 시스템 설계의 근거가 된다.
TENG 출력에서 전류가 고속 영역에서 감소하는 경향은 rotor의 PI 필름과 stator의 유전체층 사이 접촉이 충분하지 않은 현상과 관련된 것으로 해석된다. 반면 EMG는 회전 속도가 증가할수록 전압과 전류가 증가하는 경향을 보였다. 두 발전기의 이러한 차이는 하이브리드 시스템에서 속도 영역별 발전 모드를 구분해야 하는 근거가 된다. 특히 고속 영역에서 TENG의 접촉 효율이 제한될 수 있는 반면 EMG는 주파수 증가에 따라 출력이 계속 향상되므로, 고속 조건에서 EMG를 선택적으로 활성화하는 전략은 하이브리드 에너지 하베스터의 출력 안정성과 실용성을 높이는 데 유효하다.
3.4 기계식 스위치 임계하중
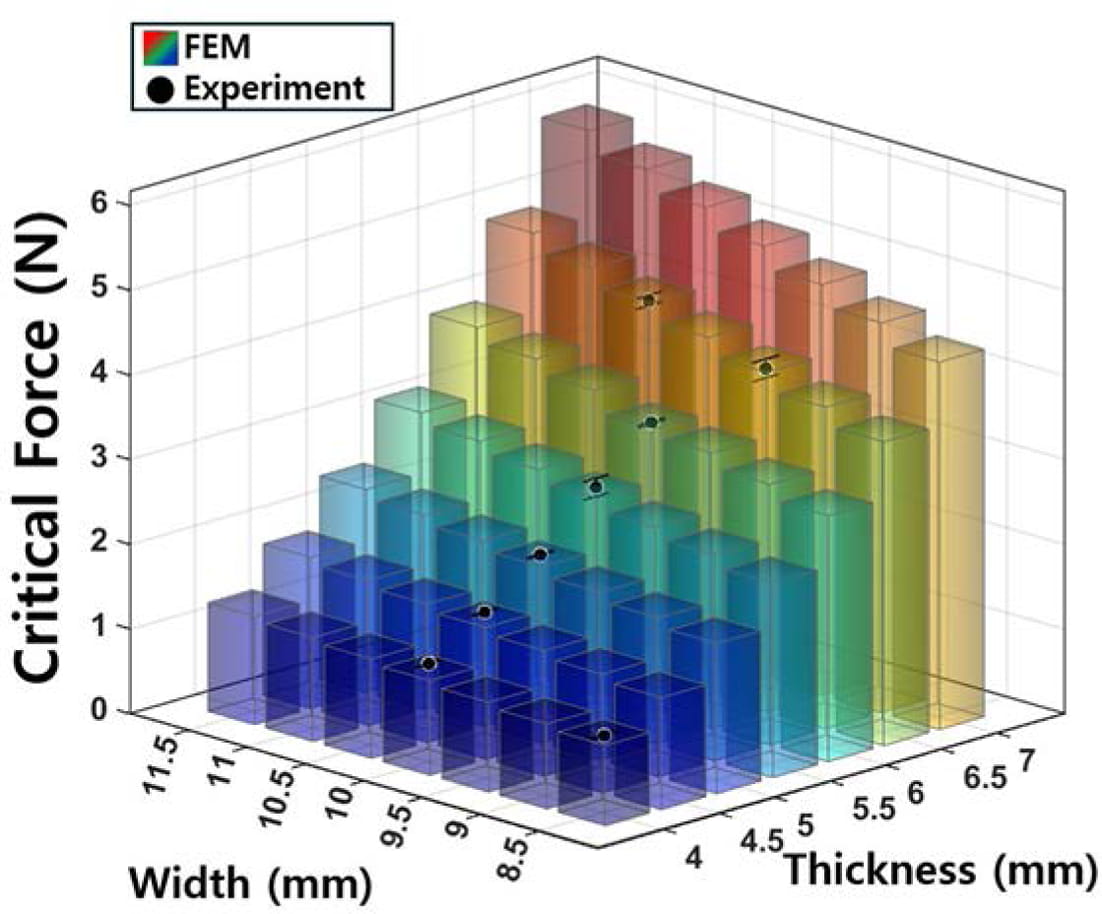
목표 회전 속도에서 작동하는 기계식 스위치를 제작하기 위해 탄성 빔의 폭과 두께에 따른 임계하중을 예측하였다. 전체 49개 형상 조건에 대해 FEM을 수행하였고, 그중 7개 조건을 선택하여 실험값과 비교하였다. 해석 결과는 실험값과 동일한 경향을 보였으며, 최대 오차는 4.9%로 확인되었다. 임계하중은 빔의 굽힘 거동에 지배되므로 단면 2차 모멘트가 증가할수록 증가하였다[16,29].
Fig. 8은 스위치 단면 폭과 두께 변화에 따른 임계하중의 FEM 예측값과 실험값을 비교한 결과로, 스냅스루 좌굴 기반 기계식 스위치의 형상 변수와 임계하중 사이의 관계를 제시하는 설계 맵으로 해석될 수 있다. 본 시스템에서 EMG 활성화는 회전 중 질량체에 작용하는 원심력이 스위치의 임계하중을 초과할 때 발생하므로, 임계하중은 하이브리드 시스템의 모드 전환 RPM을 결정하는 핵심 설계 인자이다. 따라서 빔의 폭과 두께 증가에 따라 임계하중이 증가하는 Fig. 8의 경향은, 탄성 빔의 단면 형상을 조절함으로써 EMG가 작동하기 시작하는 회전 속도를 설계할 수 있음을 의미한다. 이는 향후 연구자들이 적용 환경의 회전 속도 범위에 따라 낮은 RPM에서는 낮은 임계하중의 빔을, 높은 RPM 또는 회전 저항 억제가 중요한 조건에서는 높은 임계하중의 빔을 선택할 수 있다는 설계 지침을 제공한다. 또한 FEM 결과와 실험값이 유사한 경향을 보인 것은 반복적인 시제품 제작 없이 해석 기반으로 스위치 형상을 사전 최적화할 수 있음을 보여주며, 자가적응형 TENG-EMG 하이브리드 에너지 하베스터의 확장 가능한 설계 플랫폼으로서의 가능성을 뒷받침한다.
|
Fig. 6 Output powers of the TENG, EMG, and hybrid system with the mechanical switch [29] |
|
Fig. 7 Voltage output of the EMG with the mechanical switch [29] |
|
Fig. 8 Critical force predicted by FEM and experimental values [29] |
본 연구에서는 저주파 영역에서 효과적인 TENG와 고주파 영역에서 출력이 증가하는 EMG의 상보적 특성을 활용하기 위해 스냅스루 좌굴 기반 기계식 스위치를 적용한 자가적응형 TENG-EMG 하이브리드 에너지 하베스팅 시스템을 구성하였다. 기존 TENG 단독 시스템은 출력 확장성에 한계가 있고, 기존 TENG-EMG 하이브리드 시스템은 저속 영역에서 EMG에 의한 회전 저항 문제가 발생할 수 있다. 본 연구는 이를 해결하기 위해 회전 속도에 따라 EMG를 수동으로 on/off하는 기계식 스위치 구조를 도입하였으며, 전기적 출력 특성과 기계적 구동 저항을 함께 고려한 속도 의존형 하이브리드 설계 전략을 제시하였다.
제작된 monostable 스위치 구조는 회전 속도 증가 시 약 340 RPM에서 EMG를 활성화하고, 회전 속도 감소 시 약 150 RPM에서 EMG를 비활성화하였다. FEM과 실험을 통해 탄성 빔의 폭과 두께에 따라 임계하중을 조절할 수 있음을 확인하였으며, 실험값과 예측값의 최대 오차는 4.9%였다. 이를 통해 외부 구동 장치 없이 회전 속도에 따라 TENG 단독 모드와 TENG-EMG 하이브리드 모드가 전환되는 자가적응형 에너지 하베스팅 거동을 검증하였다.
향후 연구에서는 스위치 재료, 질량체 위치, 회전 반경 및 스프링 복원력을 최적화하여 목표 구동 조건에 맞는 전환 RPM과 히스테리시스 폭을 정밀하게 제어할 필요가 있다. 또한 DC 변환 회로 및 에너지 저장 장치를 결합한다면 실제 전자소자 구동 가능성을 검증할 수 있을 것이다. 결과적으로 본 연구는 저속 EMG 비활성화와 고속 하이브리드 출력 증가를 실험적으로 확인함으로써 수동형 모드 전환 하이브리드 에너지 하베스터의 설계 기반을 제공한다.
- 1. Choi, D., Lee, Y., Lin, Z.-H., Cho, S., Kim, M., Ao, C.K., Soh, S., Sohn, C., Jeong, C.K., Lee, J., Lee, M., Lee, S., Ryu, J., Parashar, P., Cho, Y., Ahn, J., Kim, I.-D., Jiang, F., Lee, P.S., Khandelwal, G., Kim, S.-J., Kim, H.S., Song, H.-C., Kim, M., Nah, J., Kim, W., Menge, H.G., Park, Y.T., Xu, W., Hao, J., Park, H., Lee, J.-H., Lee, D.-M., Kim, S.-W., Park, J.Y., Zhang, H., Zi, Y., Guo, R., Cheng, J., Yang, Z., Xie, Y., Lee, S., Chung, J., Oh, I.-K., Kim, J.-S., Cheng, T., Gao, Q., Cheng, G., Gu, G., Shim, M., Jung, J., Yun, C., Zhang, C., Liu, G., Chen, Y., Kim, S., Chen, X., Hu, J., Pu, X., Guo, Z.H., Wang, X., Chen, J., Xiao, X., Xie, X., Jarin, M., Zhang, H., Lai, Y.-C., He, T., Kim, H., Park, I., Ahn, J., Huynh, N.D., Yang, Y., Wang, Z.L., Baik, J.M., and Choi, D., “Recent Advances in Triboelectric Nanogenerators: From Technological Progress to Commercial Applications,” ACS Nano, Vol. 17, No. 12, 2023, pp. 11087-11219.
-

- 2. Kim, M., Wen, Z., Falconi, C., and Choi, D., “Nanogenerators as nano-/micro-power sources,” MRS Bulletin, 50(4), 2025, pp. 439-449.
-
- 3. Hittinger, E., and Jaramillo, P., “Internet of Things: Energy Boon or Bane?,” Science, Vol. 364, No. 6438, 2019, pp. 326-328.
-
- 4. Fan, F.R., Tian, Z.Q., and Wang, Z.L., “Flexible Triboelectric Generator,” Nano Energy, Vol. 1, No. 2, 2012, pp. 328-334.
-
- 5. Han, K.W., Kim, J.N., Rajabi-Abhari, A., Bui, V.T., Kim, J.S., Choi, D., and Oh, I.K., “Long-Lasting and Steady Triboelectric Energy Harvesting from Low-Frequency Irregular Motions Using Escapement Mechanism,” Advanced Energy Materials, Vol. 11, No. 4, 2021, 2002929.
-
- 6. Niu, S., Wang, S., Lin, L., Liu, Y., Zhou, Y.S., Hu, Y., and Wang, Z.L., “Theoretical Study of Contact-Mode Triboelectric Nanogenerators as an Effective Power Source,” Energy & Environmental Science, Vol. 6, 2013, pp. 3576-3583.
-
- 7. Hwang, H.J., Choi, D.W., and Choi, D., “Investigation on Behaviors of Triboelectric Nanogenerators Based on Life Supplies according to Kinds of Chemical Bonding,” Composites Research, Vol. 32, No. 6, 2019, pp. 307-313.
-
- 8. Ding, Z., and Choi, D., “Recent Advances on TENG-based Soft Robot Applications,” Composites Research, Vol. 35, No. 6, 2022, pp. 378-393.
-
- 9. Ki, N., Kim, D., Na, S., Bui, M.Q., Choi, D., Kim, S., and Choi, K., “Triboelectric Smart Mats for Real-time Position Detection System,” Composites Research, Vol. 38, No. 5, 2025, pp. 569-574.
-
- 10. Huynh, N.D., and Choi, D., “Mechanical Conversion and Transmission Systems for Controlling Triboelectric Nanogenerators,” Nanoenergy Advances, Vol. 2, 2022, pp. 29-51.
-
- 11. Bhatia, D., Lee, J., Hwang, H.J., Baik, J.M., Kim, S., and Choi, D., “Design of Mechanical Frequency Regulator for Predictable Uniform Power from Triboelectric Nanogenerators,” Advanced Energy Materials, Vol. 8, No. 15, 2018, 1702667.
-
- 12. Pham, K.D., Bhatia, D., Huynh, N.D., Kim, H., Baik, J., Lin, Z., and Choi, D., “Automatically Switchable Mechanical Frequency Regulator for Continuous Mechanical Energy Harvesting via a Triboelectric Nanogenerator,” Nano Energy, Vol. 89, 2021, 106350.
-
- 13. Huynh, N.D., Lin, Z., and Choi, D., “Dynamic Balanced Hybridization of TENG and EMG via Tesla Turbine for Effectively Harvesting Broadband Mechanical Pressure,” Nano Energy, Vol. 85, 2021, 105983.
-
- 14. Lee, D., Cho, S., Jang, S., Ra, Y., Jang, Y., Yun, Y., and Choi, D., “Toward Effective Irregular Wind Energy Harvesting: Self-Adaptive Mechanical Design Strategy of Triboelectric-Electromagnetic Hybrid Wind Energy Harvester for Wireless Environmental Monitoring and Green Hydrogen Production,” Nano Energy, Vol. 102, 2022, 107638.
-
- 15. Chen, J., Wu, K., Gong, S., Wang, J., Wang, K., and Guo, H., “A Magnetic-Multiplier-Enabled Hybrid Generator with Frequency Division Operation and High Energy Utilization Efficiency,” Research, Vol. 6, 2023, 0168.
-
- 16. Yan, S.-T., Shen, X., Chen, Z., and Jin, Z., “On buckling of non-uniform shallow arch under a central concentrated load,” International Journal of Mechanical Sciences, Vol. 133, 2017, pp. 330–343.
-
- 17. Palathingal, S., and Ananthasuresh, G.K., “A bilateral relationship between stable profiles of pinned–pinned bistable shallow arches,” International Journal of Solids and Structures, Vol. 143, 2018, pp. 183–193.
-
- 18. Librandi, G., Tubaldi, E., and Bertoldi, K., “Snapping of hinged arches under displacement control: Strength loss and nonreciprocity,” Physical Review E, Vol. 101, No. 5, 2020, 053004.
-
- 19. Arrieta, A.F., Hagedorn, P., Erturk, A., and Inman, D.J., “A Piezoelectric Bistable Plate for Nonlinear Broadband Energy Harvesting,” Applied Physics Letters, Vol. 97, No. 10, 2010, 104102.
-
- 20. Pi, Y.-L., Bradford, M.A., and Tin-Loi, F., “Non-linear in-plane buckling of rotationally restrained shallow arches under a central concentrated load,” International Journal of Non-Linear Mechanics, Vol. 43, No. 1, 2008, pp. 1–17.
-
- 21. Pi, Y.-L., Bradford, M.A., and Guo, Y.-L., “Revisiting Nonlinear In-Plane Elastic Buckling and Postbuckling Analysis of Shallow Circular Arches under a Central Concentrated Load,” Journal of Engineering Mechanics, Vol. 142, No. 8, 2016, 04016046.
-
- 22. Harvey, P.S., Jr., and Virgin, L.N., “Coexisting equilibria and stability of a shallow arch: Unilateral displacement-control experiments and theory,” International Journal of Solids and Structures, Vol. 54, 2015, pp. 1–11.
-
- 23. Zhang, Q., Cai, J., Xia, W., and Feng, J., “Snap-Through of Shallow Circular Arches with Variable Horizontal Supports under Unilateral Displacement Control,” Journal of Engineering Mechanics, Vol. 146, No. 4, 2020.
-
- 24. Atacan, A.T., and Yükseler, R.F., “Snap-Through Buckling of Hinged-Hinged Initially Imperfect Beams Undergoing Finite Deflections Subjected to Lateral Concentrated Midpoint Loads,” Mechanics of Solids, Vol. 54, No. 7, 2019, pp. 1119-1130.
-
- 25. Harne, R.L., and Wang, K.W., “A review of the recent research on vibration energy harvesting via bistable systems,” Smart Materials and Structures, Vol. 22, No. 2, 2013, 023001.
-
- 26. Chen, J.S., Ro, W.C., and Lin, J.S., “Exact Static and Dynamic Critical Loads of a Sinusoidal Arch under a Point Force at the Midpoint,” International Journal of Non-Linear Mechanics, Vol. 44, 2009, pp. 66-70.
-
- 27. Niu, S., Liu, Y., Chen, X., Wang, S., Zhou, Y.S., Lin, L., Xie, Y., and Wang, Z.L., “Theory of Freestanding Triboelectric-Layer-Based Nanogenerators,” Nano Energy, Vol. 12, 2015, pp. 760-774.
-
- 28. Wang, Y., Yu, X., Yin, M., Wang, J., Gao, Q., Yu, Y., Cheng, T., and Wang, Z.L., “Gravity Triboelectric Nanogenerator for the Steady Harvesting of Natural Wind Energy,” Nano Energy, Vol. 82, 2021, 105740.
-
- 29. Na, S., “Mechanical Switch Design Strategy for Self-adaptive Triboelectric and Electromagnetic Harvesting System,” Master’s Thesis, Sungkyunkwan University, 2026.
- 30. Zi, Y., Guo, H., Wen, Z., Yeh, M.-H., Hu, C., and Wang, Z.L., “Harvesting Low-Frequency (<5 Hz) Irregular Mechanical Energy: A Possible Killer Application of Triboelectric Nanogenerator,” ACS Nano, Vol. 10, No. 4, 2016, pp. 4797-4805.
-
 This Article
-
2026; 39(5): 518-524
Published on Oct 31, 2026
- 10.7234/composres.2026.39.5.518
- Received on Aug 12, 2026
- Revised on Aug 31, 2026
- Accepted on Sep 14, 2026
Services
Shared
Correspondence to
- Kyungwho Choi*, Dukhyun Choi*
-
School of Mechanical Engineering, Sungkyunkwan University
- E-mail: kw.choi@skku.edu (K. Choi), bred96@skku.edu (D. Ch
 Copyright ⓒ The Korean Society for Composite Materials. All rights reserved.
Gangnam Mirae Tower, Suite 601, 174 Saimdang-ro, Seocho-gu, Seoul 06627, South Korea
Tel: +82-2-598-1550 Fax: +82-2-598-1557 E-mail: composites@kscm.re.kr