

- Design and Characterization of a Conductive-Fabric-Based Flexible Piezoresistive Sensor
Seik Park*, Hyeongseok Kang*, Eunji Kim**, Seonggun Joe***†
* Department of Aerospace and Mechanical Engineering, Korea Aerospace University
** Department of Artificial Intelligence, Korea Aerospace University
*** Department of Autonomous Systems Engineering, Korea Aerospace University- 전도성 패브릭 기반 유연 압저항 센서의 설계 및 특성 평가
박세익* · 강형석* · 김은지** · 조성건***†
This article is an open access article distributed under the terms of the Creative Commons Attribution Non-Commercial License (http://creativecommons.org/licenses/by-nc/4.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
Accurate measurement of human hand motions has been highlighted in robotic systems for recognizing human motion intent and utilizing it for robot control and learning. In this view, wearable sensors capable of reliably measuring finger-joint movements are required. Among various sensing approaches, conductive fabric-based piezoresistive sensors are suitable for multi-channel wearable systems due to their high flexibility and simple signal acquisition circuits. However, repeated loading changes the contact conditions between conductive fibers, resulting in baseline drift and transient output peaks that deteriorate measurement reliability. To address these, this work proposes a pressure-fixed packaging method for photocurable-resin-coated conductive fabric sensors. Herein, the sensing fabric is pre-compressed between two rigid plastic plates, thereby providing a constant initial contact pressure prior to measurement. To validate the effectiveness of the proposed method, four alternative configurations, including ring-type, point-type, zig-zag-patterned, and silicone-inserted sensors, were fabricated and compared with the basic and pressure-fixed packaged sensors under identical repeated-loading conditions. The experimental results demonstrated that pressure-fixed packaging reduced baseline drift and transient output peaks by 40.9% and 47.1%, respectively, compared with the basic sensor. Moreover, the consistency of the output waveforms across repeated loading cycles was improved. In contrast, the alternative configurations based on geometric modification or dissimilar material insertion exhibited positional slippage, electrode damage, or limited suppression of baseline drift. These results demonstrate that structurally stabilizing the initial contact state of the conductive fabric is effective in reducing output instability under repeated loading. Since the proposed method can be implemented solely through structural assembly without changing the sensing material or introducing a complex fabrication process, it can contribute to improving the measurement reliability of conductive fabric-based piezoresistive sensors for wearable hand-motion measurement and other related applications.
로봇 시스템에서 사람의 손동작을 정밀하게 계측하는 기술은 사용자의 동작 의도를 인식하고 이를 로봇의 제어 및 학습에 활용하기 위한 핵심 요소이며, 이를 위해 손가락 관절의 움직임을 안정적으로 측정할 수 있는 착용형 센서가 요구된다. 특히, 전도성 패브릭 기반 압저항 센서는 높은 유연성과 단순한 신호 획득 회로로 인해 다채널 착용형 센서에 적합하지만, 반복 하중에 따른 섬유 간 접촉 상태의 변화로 기준선 드리프트(baseline drift)와 순간적인 출력 피크가 발생하여 계측 신뢰성이 저하될 수 있다. 본 연구에서는 광경화성 레진이 코팅된 전도성 패브릭 센서에서 발생하는 이러한 출력 불안정성을 개선하기 위해, 센싱 패브릭을 두 장의 강성 플라스틱 판 사이에 미리 압축하여 측정 이전부터 일정한 초기 접촉 압력을 부여하는 압력 고정형 패키징 기법을 제안하였다. 제안한 기법의 효과를 검증하기 위해 반지형, 포인트(Point)형, 지그재그(Zig-Zag) 패턴형 및 실리콘 삽입형의 네 가지 대안 구성을 제작하고 기본 센서 및 압력 고정형 패키징 센서와 동일한 반복 하중 조건에서 비교하였다. 실험 결과, 압력 고정형 패키징은 기본 센서 대비 기준선 드리프트를 40.9%, 출력 피크를 47.1% 저감하였으며, 반복 사이클 간 출력 파형의 일관성 또한 향상되었다. 반면 형상 변경이나 이종 재료 삽입에 기반한 비교 구성에서는 위치 이탈, 전극 파손 또는 제한적인 드리프트 저감 효과가 관찰되었다. 이러한 결과는 전도성 패브릭의 초기 접촉 상태를 구조적으로 안정화하는 것이 반복 하중에 따른 출력 불안정성을 저감하는 데 효과적임을 보여준다. 제안한 기법은 별도의 감지 소재 변경이나 복잡한 제작 공정 없이 조립 방식만으로 구현할 수 있어, 착용형 손동작 계측을 포함한 전도성 패브릭 기반 압저항 센서의 계측 신뢰성 향상에 활용될 수 있다.
Keywords: 전도성 패브릭(Conductive fabric), 저항식 센서(Resistive sensor), 압저항(Piezoresistive), 초기 압력 패키징(Preload packaging), 손동작 계측(Hand-motion capture)
로봇이 사람의 시연을 관찰하여 조작 동작을 학습하는 모방학습(imitation learning)에서, 사람 손의 손가락 관절 자세를 정확히 계측하는 것이 학습의 출발점이 된다. 그러나 현재 널리 사용되는 광학식 마커 기반 모션 캡처 시스템은 손가락이 서로를 가리는 자기 가림(self-occlusion)이 빈번하고 카메라 시야가 반드시 확보되어야 한다는 구조적 한계가 있다. 마커 기반 시스템의 경우 마커의 부착, 이탈 및 조명 변화에 민감하여 손동작 계측에는 두 방식 모두 근본적인 제약이 따른다[1]. 이를 극복하기 위해 손에 직접 착용하여 관절의 굽힘을 접촉식으로 측정하는 방식이 활발히 연구되고 있다[1,2].
착용형 접촉 계측에 활용 가능한 센서 변환 원리로는 압전형(piezoelectric)[3], 인덕티브(inductive)[4], 정전용량형 (capacitive)[5], 압저항형(piezo-resistive)[6] 등이 있다. 압전형은 동적 입력에는 민감하나 정적, 준정적 압력을 지속적으로 측정하기 어렵다[7]. 인덕티브 방식은 교류 여기와 복조 회로 등 비교적 복잡한 신호처리를 요구하며 정전용량형은 기생 정전용량 및 습도 변화에 따른 오차가 발생하기 쉽다[8]. 반면 압저항형은 외부 압력에 의해 재료의 전기 저항이 변화하는 현상을 이용하는 방식으로, 폴리머 기반 압저항 소재, 금속 스트레인게이지, 탄소 소재 복합체, 전도성 패브릭 등 다양한 소재로 구현된다[9]. 압저항형은 고정 저항을 이용한 전압 분배 회로만으로 신호를 획득할 수 있어 회로가 단순하여 소형화 및 다채널 구성에 유리하고 제작 비용이 낮다[7,10]. 특히 손가락마다 센서를 배치하는 다채널 착용형 구성에서는 이러한 단순함이 결정적인 이점이 된다. 압저항형 센서의 감지 소재 중 직조∙편직 구조로 구성된 전도성 패브릭은 굽힘과 신장이 반복되어도 전도 경로가 유지되어 폴리머 복합체나 금속 스트레인게이지에 비해 유연성과 내구성이 우수한 것으로 보고되어 있다[11]. 특히 직조·편직 구조는 섬유와 원사 사이에 미세한 공극 (micro-void)을 내재적으로 형성하며[12], 이 공극은 외력에 의해 압착되고 섬유 자체도 신장되어 인접 섬유와의 접촉 상태가 변화한다[13]. 이러한 구조는 균질한 박막이나 고체 형태로는 구현하기 어려운 미세 압축 구조를 별도의 가공 없이 제공하므로, 압력에 따른 접촉 저항 변화, 즉 압저항 변환에 적합한 물리적 토대가 된다. 또한 착용감이 우수하고 기존 섬유 공정 인프라를 활용할 수 있어 대면적, 저비용 제작에 유리하며[14,15], 이러한 특성으로 인해 전도성 패브릭은 착용형 손동작 계측 장치의 압저항 소재로 적합하다.
특히 손가락 관절에 사용되는 전극 소재는 큰 굽힘을 동반하므로 전극 또한 함께 변형될 수 있어야 한다. 금속 박막이나 경질 전극은 반복 변형 시 균열이 발생하여 내구성이 저하되는 반면[14,16], 전도성 패브릭은 직조∙편직 구조에 기인한 높은 신축성과 유연성을 유지하면서도 낮은 면저항을 제공한다. 또한 기존 섬유 공정 인프라를 활용할 수 있어 제작이 용이하고 착용감이 우수하다[14]. 이러한 이유로 본 연구에서는 면저항이 낮은 니켈 도금 탄소 섬유 패브릭을 감지 소재로 채택하였다.
그러나 전도성 패브릭 기반 저항식 센서는 섬유 간 접촉 저항의 비선형성, 점탄성적 거동, 하중에 따른 섬유 재배열 등으로 인해 기준선 드리프트(baseline drift)와 출력 피크(peak), 히스테리시스가 발생하기 쉽다[10,17,18]. 기존 연구는 주로 구조적 변형 억제나 이종 재료의 조합을 통해 이러한 불안정성을 완화하는 방향으로 진행되어 왔다[19]. 이에 반해 본 연구는 별도의 소재 삽입이나 구조적 변경 없이, 섬유 간 접촉 상태를 측정 이전 단계에서 미리 안정화함으로써 드리프트 발생의 근본적 원인을 억제한다는 점에서 기존 접근과 구별된다[3,19]. 특히 전도성 패브릭에 광경화성 레진을 코팅하여 형상을 고정한 뒤 이를 센서로 사용할 경우, 코팅면의 불균일성과 초기 접촉 상태의 불안정성이 결합되어 드리프트와 피크가 더욱 심화된다[3]. 이는 동일한 입력 하중에 대해서도 측정 시작점과 반복 사이클에 따라 출력이 변동함을 의미하며, 관절 각도와 같이 절대값이 중요한 계측에는 직접 적용하기 어렵다[19].
본 연구는 사람 손동작을 계측하는 장치 개발 과정에서 발생한 드리프트 및 피크 문제를 분석하고, 이를 개선하기 위한 패키징 기법을 제안한다. 니켈 도금 탄소 섬유 패브릭에 레진을 코팅한 기본 센서를 제작한 뒤, 반지형, 포인트(Point)형, 지그재그(Zig-Zag) 패턴형, 실리콘 삽입형 등 회로·구조적 대안 구성을 차례로 제작·비교하였다. 그 결과 가장 효과적인 구성은 센싱 패브릭을 두 장의 강성 플라스틱 판 사이에 미리 압축하여 측정 전부터 일정한 초기 접촉 압력을 부여하는 압력 고정형 패키징이었으며, 본 논문에서는 이 패키징이 다른 구성 대비 드리프트와 피크를 효과적으로 저감하는지 정량적으로 비교 평가한다. 이 방식은 별도의 소재 추가나 복잡한 공정 없이 조립 단계만으로 구현이 가능하여, 타 저항센서에도 응용이 가능한 실용적 이점을 지닌다.
일반적인 센서의 성능 평가 지표에는 감도, 선형성, 히스테리시스, 반복성, 응답시간, 내구성 등이 포함되며[20], 빠른 반응을 요구하는 손동작 계측용 센서의 경우 드리프트와 순간적인 피크가 센서의 성능에 높은 영향을 미친다[1, 2,21]. 따라서 본 논문은 초기 압력 패키징이 이 두 요소에 미치는 영향을 비교 요소로 설정하고 실험을 진행하였다.
2.1 압전 고정형 패키징 센서 및 동작
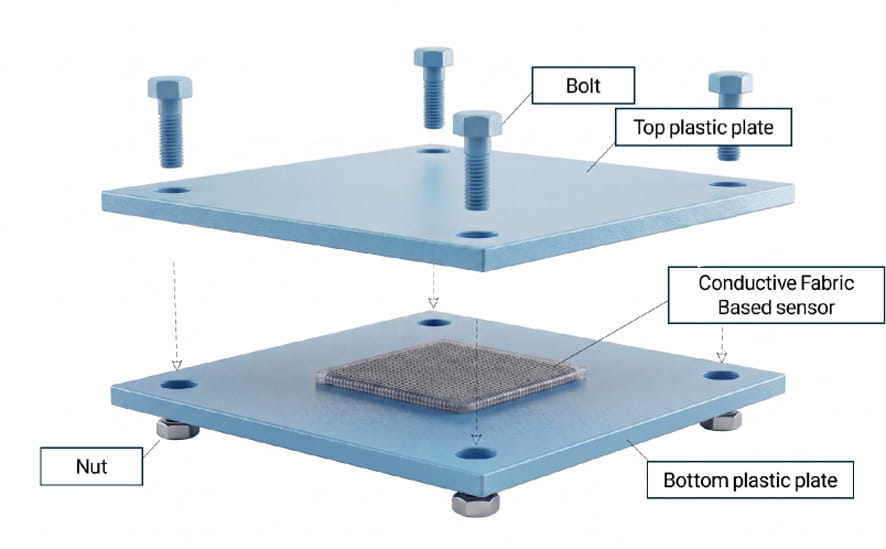
전도성 패브릭 기반 저항식 센서는 반복 하중 시 기준선 드리프트와 출력 피크가 발생하여 계측 신뢰성이 저하되는 문제가 있다[3]. 이를 해결하기 위해 본 연구에서는 센싱 패브릭을 두 장의 강성 플라스틱 판 사이에 배치하고 고정하여 Fig. 1과 같이 측정 전부터 일정한 초기 압축 변형을 부여하는 압력 고정형 패키징 구조를 제안한다. 초기 압력은 섬유 간 접촉점의 수와 접촉 면적을 일정한 수준으로 미리 고정하는 역할을 한다. 이 구조가 드리프트와 피크를 저감하는 메커니즘은 다음 세가지로 설명된다. 첫째, 초기 압력이 부여되면 측정 시작 전에 이미 섬유 재배열이 상당 부분 진행되어 측정 중 추가적인 재배열로 인한 기준선 드리프트가 감소한다. 둘째, 패브릭이 두 판 사이에 구속되므로 측정 위치가 고정되어 위치 이탈로 인한 출력 변동이 발생하지 않는다. 셋째, 무부하 상태에서도 일정한 접촉 상태가 유지되어 측정 시작점이 안정화되고 점탄성적 회복 구간에서 발생하던 피크가 완화된다. 초기 압축량(preload)은 완전 압착 시 압력 변화에 반응할 여유 변형량이 없어 센서로서 작동이 불가능하고, 반대로 preload가 없을 경우 섬유 간 접촉 상태가 안정화되지 않아 단순 위치 고정에 그쳐 드리프트 저감 효과를 기대할 수 없다. 이 두 극단 사이에서 본 연구는 설계 초기 단계의 목표값으로 중앙값인 최대 압축의 50% 수준을 채택하였으며, 정밀한 최적 preload 조건은 센서의 형태 및 목표 저감률에 따라 후속 연구에서 조정될 수 있다.
2.2 대안 비교 구성 개요
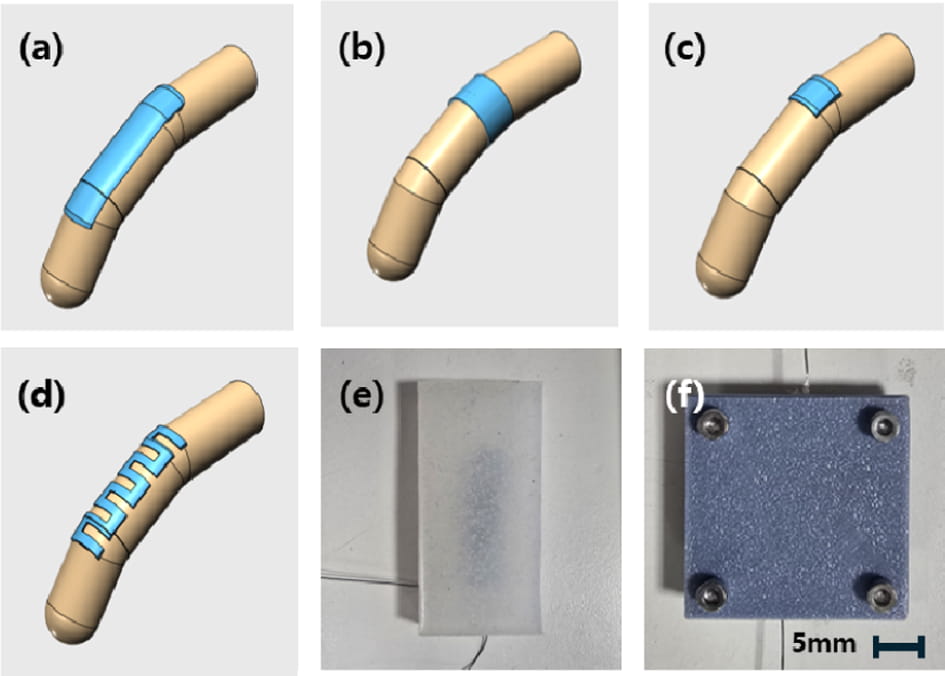
압력 고정형 패키징의 드리프트 및 피크 저감 효과를 정량적으로 검증하기 위해 구조∙재료적 접근의 대안 구성 4종을 함께 제작하여 비교 평가 대상으로 설정하였으며, Fig. 2에서 보듯이 각 구성의 형태는 서로 구별된다.
반지형 (Fig. 2(b))및 포인트(Point)형 (Fig. 2(c)) 센서는 접촉 면적을 국소화하여 압력 집중도를 높임으로써 민감도 향상을 도모한 구성이다. 반지형은 환형 전극 구조로 접촉 영역을 링 형태로 제한하였으며, 포인트형은 단일 접촉점에 하중이 집중되도록 설계하였다.
지그재그(Zig-Zag) 패턴형 (Fig. 2(d)) 센서는 전도 경로를 지그재그 형태로 길게 형성하여 압력 인가 시 저항 변화 폭을 확대하고자 한 구성이다.
실리콘 삽입형 센서(Fig. 2(e))는 전도성 패브릭 위에 실리콘을 도포하여 충격 완충 및 접촉 균일화를 도모한 구성이다. 코팅 두께는 균일성을 확보하기 위해, 미경화 실리콘을 패브릭 위에 얇게 도포한 뒤 두 평판 사이에 압착한 상태에서 경화하는 방법을 적용하였다.
이상 4종의 대안 구성과 압력 고정형 패키징(Fig. 2(f))을 포함한 총 5가지 구성을 제작하여 동일 조건에서 비교 및 평가하였으며, 기본 센서(Fig. 2(a))를 기준 구성으로 함께 평가하였다.
|
Fig. 1 Packaging structure of the preloaded sensor |
|
Fig. 2 Evaluated sensor configurations (a) Basic sensor, (b) ring configuration, (c) localized point design, (d) zigzag pattern, (e) silicone-embedded matrix, and (f) pressure-fixed packaging |
3.1 감지부 소재 및 압저항 특성
본 센서의 감지부는 면저항 0.27 Ω/sq 수준인 니켈 도금 탄소 섬유 패브릭으로 구성된다. 탄소 섬유 그 자체로도 도전성을 가지나 저항이 비교적 높기 때문에, 각 필라멘트 표면을 얇은 니켈층으로 피복하면 저항이 낮아진다. 본 연구에 사용된 패브릭의 면저항 0.27 Ω/sq 역시 이 도금층에 기인한다[11,22]. 패브릭 내부에서 전류는 두가지 경로를 통해 흐른다. 하나는 금속 피복된 필라멘트를 따라 원사 내부로 이어지는 경로이고, 다른 하나는 인접한 섬유 및 원사가 맞닿는 접촉점을 경유하는 경로이다. 연속된 금속 박막은 미소한 변형에도 균열이 발생하는 반면, 직조∙편직된 원사는 서로 미끄러지며 변형을 흡수하므로 큰 굽힘에서도 도전성이 안정적으로 유지된다. 특히 압력에 따라 변화하는 것은 주로 접촉점을 경유하는 경로이며, 이는 이어지는 압저항 동작 원리의 토대가 된다[20].
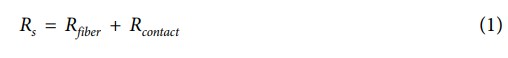
압저항 동작의 원리는 다음과 같다. 외력이 인가되지 않은 초기 상태에서 패브릭은 직조·편직 구조에 기인한 미세 공극을 다수 포함하고 있어, 섬유 간 접촉점의 수와 접촉 면적이 적어 상대적으로 높은 저항을 나타낸다[12]. 압력이 인가되면 이러한 공극이 압착되어 부피가 감소하고, 동시에 원사 및 섬유가 신장되며 인접한 섬유와 더 밀착되어 접촉점 수가 증가하고 각 접촉점의 면적이 확대되며, 그 결과 전체 저항이 감소한다[17]. 즉 패브릭이 가지는 미세 공극 구조와 신축 특성은 압력에 따른 접촉 상태 변화, 나아가 저항 변화량을 추산할 수 있는 구조적 근거가 된다[13]. 센서의 전체 저항 Rs는 식 (1)과 같이 섬유 자체의 체적 저항 Rfiber와 섬유 간 접촉 저항 Rconnect의 합으로 근사할 수 있다.
3.2 제작 공정 및 신호 획득
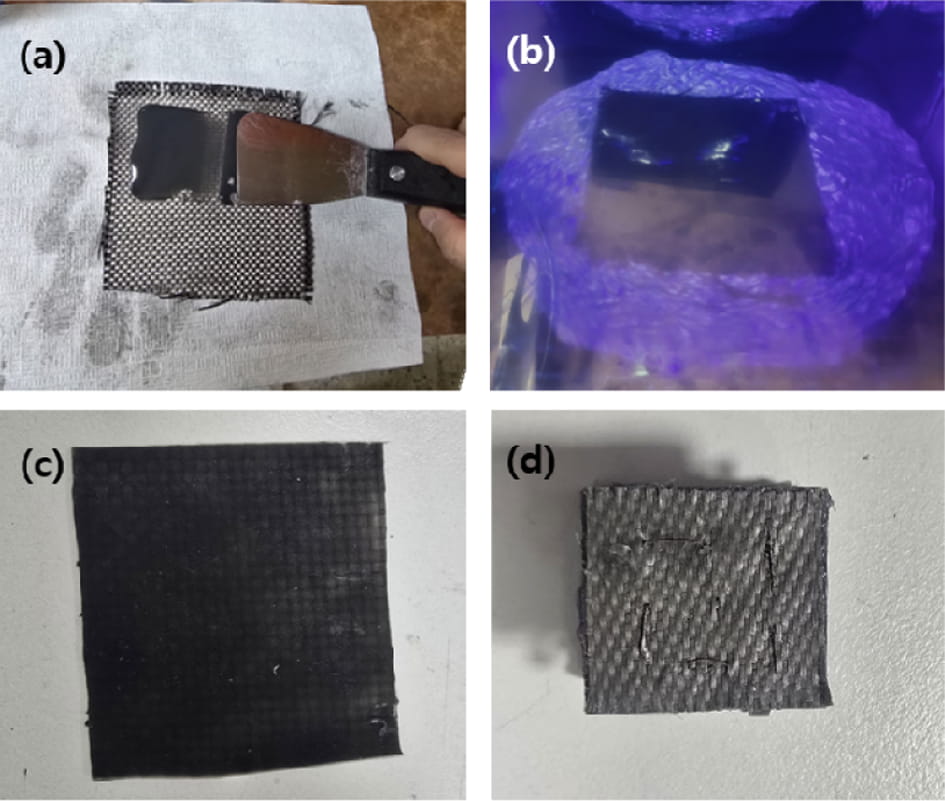
코팅 공정은 Fig. 3(a)와 같이 광경화성 레진을 패브릭에 도포한 뒤 Fig. 3(b)에서 보듯이 UV 광원에서 50oC로 20분간 경화하여 형성하였다. 본 코팅에서 사용된 소재는 쇼어 A 경도(Shore A scale) 40A 수준의 SLA(Stereolithography)용 연질 소재로, 압축이나 굽힘 시 미세 균열이 발생하는 일반 경질 레진과 달리 패브릭의 유연한 거동에 순응하여 이종 소재 간의 계면을 안정적으로 유지할 수 있다. 이 코팅은 재단면의 올 풀림(fraying)과 섬유 부스러짐을 방지하고 패브릭과 이종 소재 사이의 계면을 접합하여 반복 변형에서의 박리를 억제하는 역할을 한다. 코팅이 완료된 센서 소재는 Fig. 3(c)와 같으며, 전체 두께는 0.6 mm이다.
전극 결선은 Fig. 3(d)와 같이 패브릭 양단에 바느질 방식으로 도선을 접합하여 구성하였다.
신호 획득은 고정 저항 Rf와 센서 저항 Rs를 직렬로 연결한 전압 분배 회로(voltage divider)를 통해 이루어진다. 공급 전압 Vcc에 대해 센서 저항 양단의 출력 전압 Vout은 식 (2)와 같이 표현된다.

압력이 증가하여 Rs가 감소하면 Vout은 감소한다. 고정 저항 Rf는 센서의 저항과 작동 범위를 고려하여 50 Ω으로 선정하였다. 출력 전압은 Arduino Uno를 통해 10 bit 해상도, 1 kHz 샘플링 속도를 디지털화하여 실시간으로 기록하였다.
압력 고정형 패키징 조립은 코팅 및 결선이 완료된 센서 패브릭을 두 장의 강성 플라스틱 판 사이에 배치하고, 초기 압축량이 최대 압축의 50% 수준이 되도록 고정하였다.
|
Fig. 3 Fabricating of the conductive-fabric-based resistive pressure sensor (a) Coating of photocurable resin on the conductive fabric, (b) UV curing process at 50o C for 20 min, (c) photograph of the fabricated sensor material, and (d) Sewed electrode for sensor |
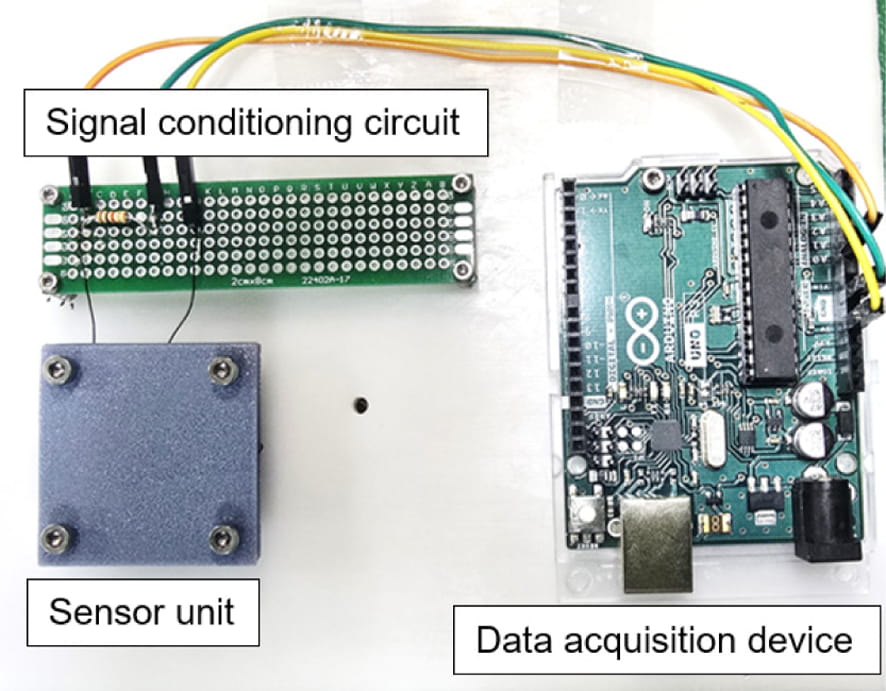
Fig. 4와 같이 전체 측정 시스템은 센서부, 신호 획득 회로, 데이터 수집 장치로 구성된다. 하중은 2N의 하중을 1초간 인가하고 1초간 해제하는 방식으로 제어하였으며 각 구성에 대해 하중 인가 및 제거 사이클을 개별 1개 센서에 대하여 30회 반복하며 출력 전압을 기록하였다. 모든 측정은 온도, 습도에 민감한 저항성 센서의 특성을 고려하여 온도 24oC, 상대습도 50%RH 수준의 상온·상압 실내 환경에서 수행되었다[8].
평가 항목은 다음의 세 가지로 설정하였다. 첫째, 기준선 드리프트 크기로, 30회 사이클 후 무부하 출력값 대비 변화량을 절댓값으로 산출한 뒤, 기준 구성(기본 센서) 대비 증감률로 산출하였다. 본 연구의 30회 반복 시험은 동일 개체 센서 1개에 대한 단일 세션 내 단기 반복성을 확인하기 위한 것으로, 세션 내 사이클 간 편차 및 즉각적인 드리프트 경향을 파악하는 데는 충분하나, 수백~수천 회 규모의 장기 반복이나 개체 간(센서 간) 편차까지는 확인하지 못한다는 한계가 있다. 실제 웨어러블 응용에서 요구되는 수준의 반복성을 확인하기 위해서는 장기 반복 하중 시험 및 다수 개체에 대한 재현성 평가가 추가로 필요하다. 둘째, 출력 피크 크기로, 하중 인가 및 제거 시 순간적으로 발생하는 과도 출력의 최대값을 기준 구성 대비 저감률로 산출하였다. 셋째, 반복성으로, 동일 하중에 대한 30회 반복 측정값의 표준편차를 산출하였다[23,24].
|
Fig. 4 Overall measurement setup consisting of the sensing unit, signal conditioning circuit, and data acquisition device |
5.1 기본 센서의 초기 불안정 거동
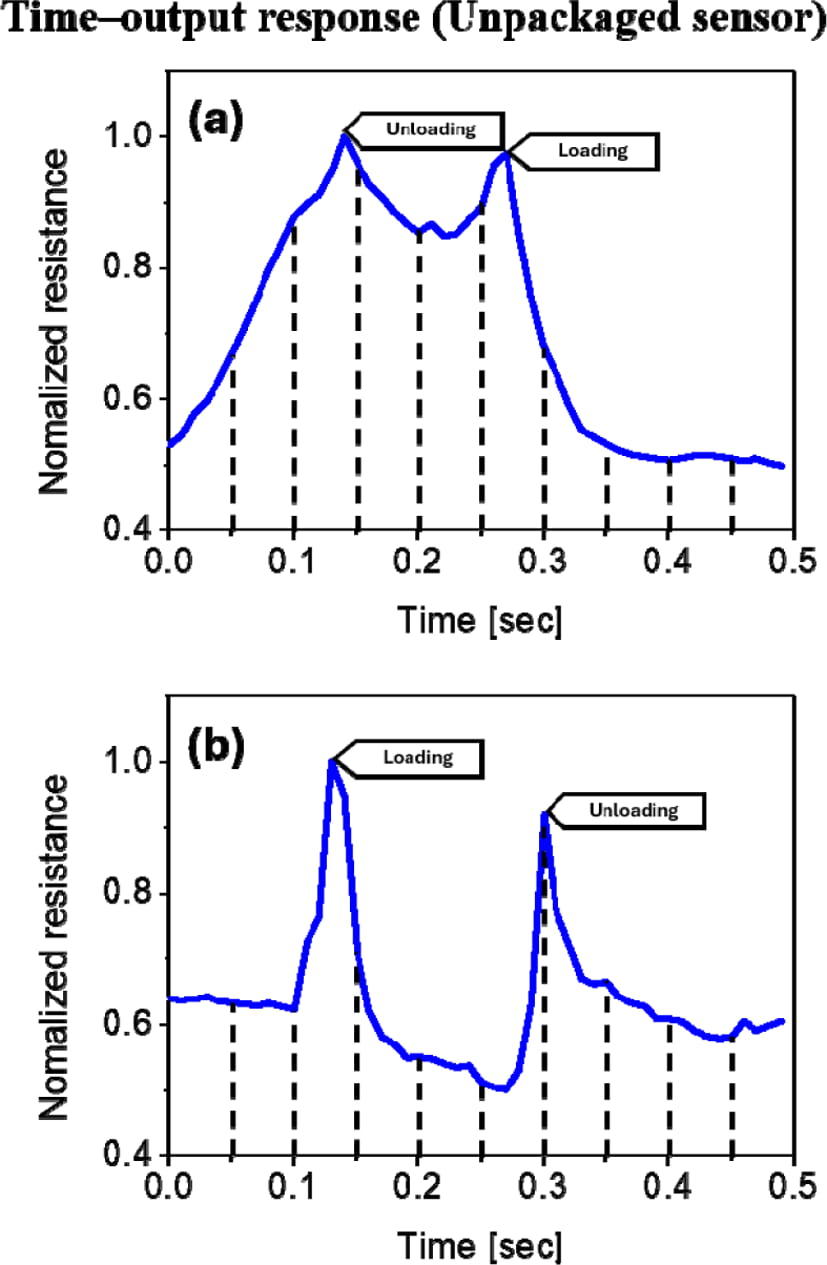
레진을 코팅 공정 완료 후 추가 구조적 처리 없이 패브릭을 센서로 사용하여 반복 하중 조건에서 출력 특성을 측정하였다. Fig. 5(a)와 같이 동일한 하중에 대해서도 출력 피크가 발생하고 사이클이 반복될수록 기준선이 점진적으로 이동하는 드리프트 현상이 관찰되었다. Fig. 5(b)에서 보듯이 무부하 상태로 복귀하여도 출력이 초기값으로 회복되지 않고 지속적으로 변동하였으며, 30회 반복 동안 무부하 기준값이 0.239 Ω(전체 신호 범위 대비 약 41.6%) 변화하여 절대적 기준값의 정의가 어려웠다.
5.2 대안 구성 비교 결과
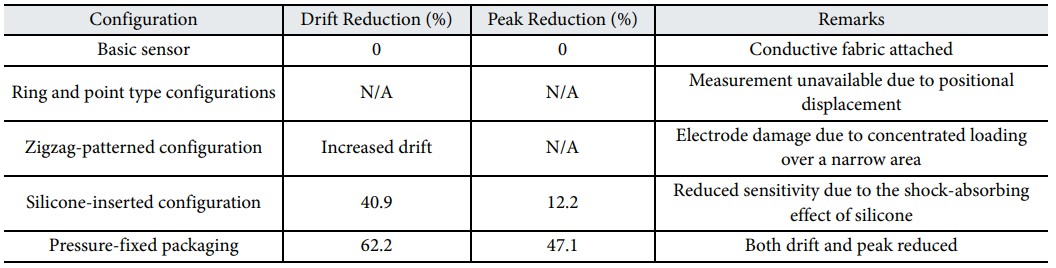
반지형 및 포인트형 센서는 접촉 면적을 국소화하여 민감도 향상을 도모하였으나, 하중 인가 시 센서 지정 위치에서 반복적으로 이탈하여 측정 재현성을 확보할 수 없었다. 이러한 위치 이탈은 접촉 면적이 국소화된 구조에서 하중 인가 방향과 반경 방향 힘 성분이 결합되어 나타나는 구조적 현상으로 판단되며, 형태가 고정된 패키징 센서를 만드는 기반이 되었다. 지그재그 패턴형 센서는 저항 변화 폭 확대를 목적으로 하였으나 집중 하중에 의한 전극 파손이 발생하였으며 기본 센서 대비 드리프트가 더 크게 나타났다. 실리콘 삽입형 센서는 충격 완충 및 접촉 균일화를 도모하였으나 기본 구성과 비교하여 드리프트 및 크기에 통계적으로 유의미한 차이는 나타나지 않았다. 이상의 비교 결과를 Table 1에 정리하였다. 이를 통해 형상 변경 및 재료 삽입 방식의 대안 구성은 드리프트와 피크 저감에 효과적이지 않으며, 섬유 간 초기 접촉 상태를 구조적으로 고정하는 접근이 필요함을 확인하였다.
5.3 압력 고정형 패키징 성능 평가
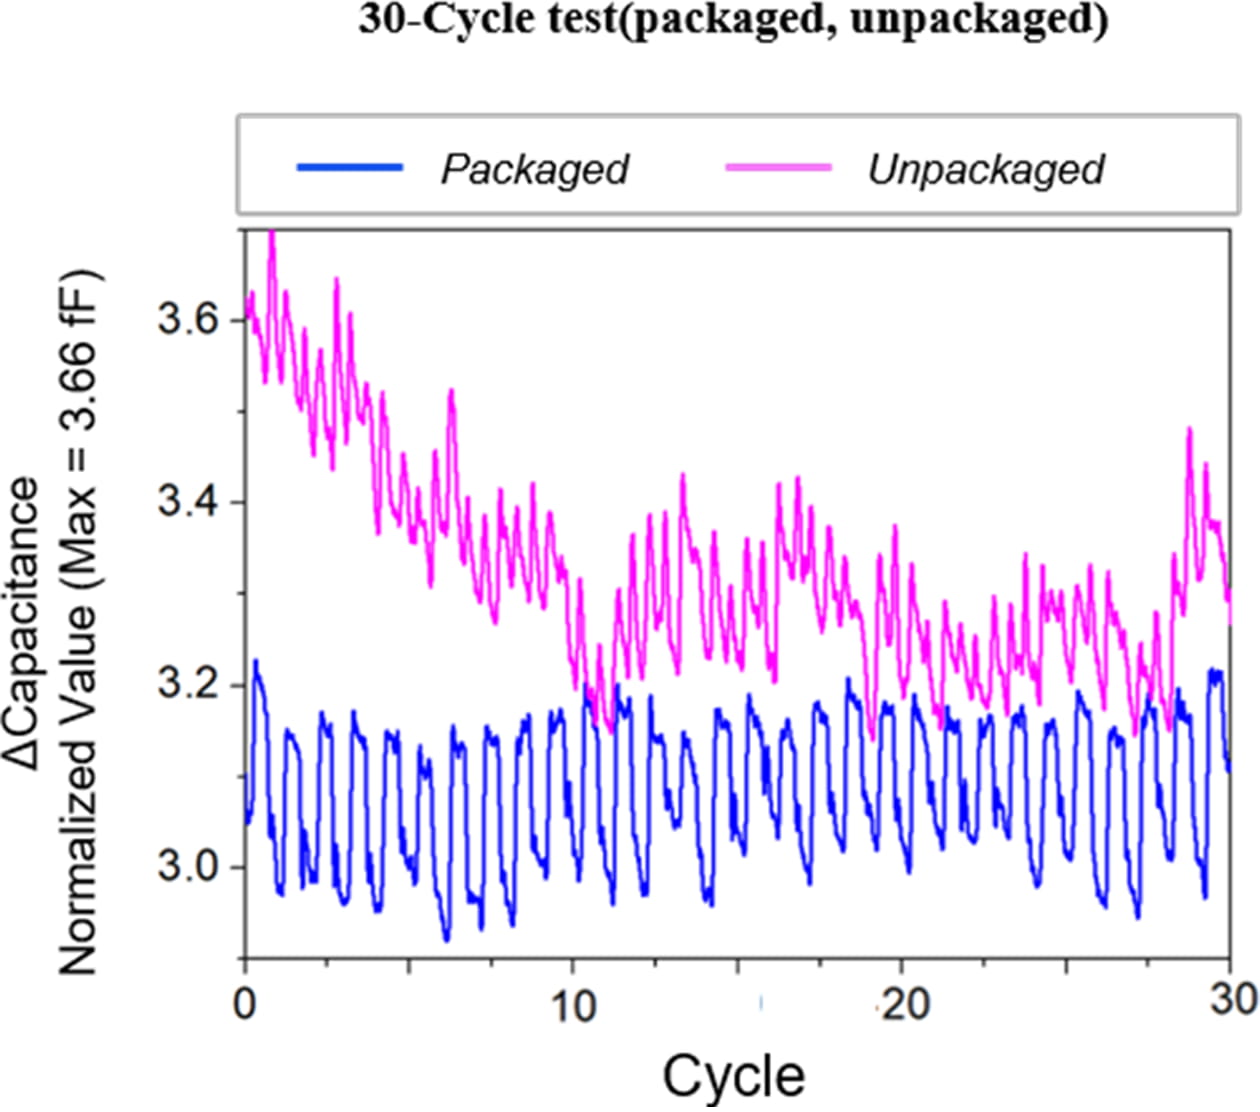
기본 센서와 압력 고정형 패키징 센서에 대해 동일한 2N 반복 하중 조건에서 30회 출력 안정성을 비교하였다. 기본 센서의 기준선 드리프트는 0.239 Ω로 나타나는 반면, 패키징 적용 시 0.141 Ω로 40.9%저감되었다. 또한 하중 인가 시 발생하던 출력 피크가 47.1% 만큼 저감되었으며, 동일 하중에 대한 반복 측정값의 표준편차가 감소하여 반복성이 향상되었다. Fig. 6과 같이 패키징 적용 후 출력 파형의 안정성이 향상되었음을 확인하였다. 30회 반복 중 대표 사이클을 중첩하여 비교한 결과(Fig. 6), 기본 센서는 사이클마다 피크 높이와 형태가 상이하게 나타난 반면, 패키징 센서는 사이클 간 파형의 일관성이 뚜렷하게 향상되었다.
사후 신호처리가 센서 출력의 근본적인 안정성에 미치는 영향을 검증하고자 128개 샘플 이동 평균 필터를 적용한 데이터의 파형을 분석하였다. 이동 평균 필터를 적용한 신호는 평탄화된 곡선 형태로 출력되나, 이는 고주파 노이즈를 억제한 것일 뿐, 레진 코팅면의 불균일한 접촉으로 인해 발생하는 불연속적인 계단 형상이나 거시적인 드리프트 경향성 자체를 보정하지 못한다. 따라서 디지털 필터링은 신호의 노이즈 성분을 저감할 수 있으나 물리적 거동에 기인한 드리프트 및 피크를 제거하는 근본적인 해결책으로는 적용될 수 없으며[25], 초기 접촉 상태를 구조적으로 고정하는 패키징이 선행되어야 함을 시사한다.
5.4 센서 성능 특성
서론에서 언급한 바와 같이 본 연구는 드리프트와 피크를 중점 평가 지표로 설정하였으나, 패키징 센서의 특성을 보충적으로 확인하기 위해 2N 정하중 조건에서의 감도와, 30 사이클에 대한 0~2N 구간의 선형성, 히스테리시스를 산출하였다. 무부하 대비 2N 인가 시 저항 변화량으로부터 산출한 감도는 기본 센서 0.029 Ω/N, 패키징 센서 0.050 Ω/N으로 나타났다. 대표 사이클 기준 로딩 구간에서 R² = 0.824, 언로딩 구간에서 R² = 0.840의 선형성을 나타내었으며, 로딩·언로딩 곡선 간 최대 편차는 해당 사이클 신호 범위 대비 약 20.6%의 히스테리시스를 보였다.
|
Fig. 5 Time–output response of the as-coated sensor (peaks and baseline drift) (a) Loading, unloading, and loading cycles, (b) Unloading, loading, and unloading cycles |
|
Fig. 6 30-Cycle test(packaged, unpackaged) |
본 논문에서는 로봇 모방학습을 위한 손동작 계측 장치 개발 과정에서 발생한 전도성 패브릭 기반 저항식 압력 센서의 기준선 드리프트 및 출력 피크 문제를 분석하고, 이를 개선하기 위한 압력 고정형 패키징 기법을 제안하였다.
제안한 패키징 효과를 검증하기 위해 반지형, 포인트형, 지그재그 패턴형, 실리콘 삽입형의 대한 구성 4종을 함께 제작하여 동일 조건에서 비교 평가하였다. 반지형 및 포인트형 센서는 반복적인 위치 이탈로 측정 재현성을 확보할 수 없었으며, 지그재그 패턴형은 집중 하중에 의한 전극 파손이 발생하였고, 실리콘 삽입형은 기본 구성 대비 드리프트 및 피크 저감에 유의미한 효과를 나타내지 않았다. 반면 센싱 패브릭을 두 장의 강성 플라스틱 판 사이에 미리 압축하여 초기 접촉 압력을 부여하는 압력 고정형 패키징은 기준선 드리프트를 전체 신호 범위 대비 100%에서 40.9% 출력 피크를 47.1% 저감하였으며,비교 구성 중 가장 안정적이고 반복성 높은 응답을 나타내었다. 또한, 디지털 필터링은 신호의 노이즈 성분을 억제할 수 있으나 드리프트 및 피크를 제거하는 근본적인 해결책으로는 적용될 수 없음을 확인하였다. 따라서 전도성 패브릭 기반 저항식 압력 센서의 계측 신뢰성을 확보하기 위해서는 회로∙신호처리 차원의 보정보다 초기 접촉 상태를 구조적으로 고정하는 패키징 단계가 선행되어야 함을 확인하였다.
향후 연구에서는 압력 고정형 패키징 센서의 다단계 하중 스윕 시험을 통해 감도, 선형성, 히스테리시스 특성을 통계적으로 유의미한 수준까지 정량 분석할 예정이다. 아울러 다수 개체에 대한 재현성(반복성) 평가, 응답시간 특성화, 장기 반복 하중에 대한 내구성 평가를 수행할 예정이다. 아울러 인공지능 기반 신호 분석을 통해 센서 출력과 손가락 관절 각도 간의 매핑 모델을 구축하며, 외골격(exoskeleton) 형태의 장갑 구조에 센서를 통합하여 실제 손동작 계측 시스템으로의 적용 가능성을 검증할 예정이다.
이 성과는 정부(과학기술정보통신부)의 재원으로 한국연구재단의 지원을 받아 수행된 연구임 (RS-2026-25598006).
- 1. Glauser, O., Wu, S., Panozzo, D., Hilliges, O., and Sorkine-Hornung, O., “Interactive hand pose estimation using a stretch-sensing soft glove,” ACM Transactions on Graphics (ToG), Vol. 38, No. 4, 2019, pp. 1-15.
-

- 2. Sundaram, S., Kellnhofer, P., Li, Y., Zhu, J.-Y., Torralba, A., and Matusik, W., “Learning the signatures of the human grasp using a scalable tactile glove,” Nature, Vol. 569, No. 7758, 2019, pp. 698-702.
-
- 3. Zahri, N.N.A.H., Nordin, A.N., Azlan, N.Z., Hassan, I.H., Tung, L.H., Lim, L.M., and Samsudin, Z., “Wearable strain sensors: design shapes, fabrication, encapsulation and performance evaluation methods,” Sensors & Diagnostics, Vol. 3, No. 10, 2024, pp. 1635-1650.
-
- 4. García Patiño, A., Khoshnam, M., and Menon, C., “Wearable device to monitor back movements using an inductive textile sensor,” Sensors, Vol. 20, No. 3, 2020, pp. 905.
-
- 5. Wang, H., Li, Z., Liu, Z., Fu, J., Shan, T., Yang, X., Lei, Q., Yang, Y., and Li, D., “Flexible capacitive pressure sensors for wearable electronics,” Journal of Materials Chemistry C, Vol. 10, No. 5, 2022, pp. 1594-1605.
-
- 6. Zheng, Q., Lee, J.-H., Shen, X., Chen, X., and Kim, J.-K., “Graphene-based wearable piezoresistive physical sensors,” Materials Today, Vol. 36, 2020, pp. 158-179.
-
- 7. Gilanizadehdizaj, G., Bhattacharyya, D., Stringer, J., and Aw, K., “Elucidating the conducting mechanisms in a flexible piezoresistive pressure sensor using reduced graphene oxide film in silicone elastomer,” Sensors, Vol. 23, No. 5, 2023, pp. 2443.
-
- 8. Park, S., Nguyen, T.D., Kim, E., Jung, J., Shin, H., Kim, B., Kienzlen, A., Verl, A., and Joe, S., “3D‐Printed Metamaterial‐Based Soft Sensors: Materials, Design, and Fabrications,” Small, 2026, pp. e74122.
-
- 9. Yong, H. J., Lee, H.-J., Suk, J. W., “Wrinkling conductive films based on vertical graphene for stretchable strain sensors,” Composites Research, Vol. 38, No. 5, pp. 533-539, 2025.
-
- 10. Tama Birkocak, D., Gomes, P., and Carvalho, H., “Flexible pressure sensors for integration into karate body protector,” Sensors, Vol. 23, No. 14, 2023, pp. 6524.
-
- 11. Lee, W.T., Hong, D.J., Nam, Y.W., and Myong, R.S., “Numerical and experimental investigation of multifunctional high-efficiency anti-icing nickel-plated carbon fiber heating elements for wing-shaped composite airfoils,” Aerospace Science and Technology, Vol. 162, 2025, pp. 110249.
-
- 12. Pacelli, M., Caldani, L., and Paradiso, R., 2013 35th Annual International Conference of the IEEE Engineering in Medicine and Biology Society (EMBC), 2013.
-
- 13. Arruda, L.M., Moreira, I.P., Sanivada, U.K., Carvalho, H., and Fangueiro, R., “Development of piezoresistive sensors based on graphene nanoplatelets screen-printed on woven and knitted fabrics: optimisation of active layer formulation and transversal/longitudinal textile direction,” Materials, Vol. 15, No. 15, 2022, pp. 5185.
-
- 14. Yang, Y., Liu, Y., and Yin, R., “Fiber/yarn and textile-based piezoresistive pressure sensors,” Advanced Fiber Materials, Vol. 7, No. 1, 2025, pp. 34-71.
-
- 15. Huang, J., Xu, Z., Zhang, J., Wei, Y., Peng, B., Liang, G., and Yu, S., “Recent Advances in Porous Polymer-Based Flexible Piezoresistive Pressure Sensors,” Polymers, Vol. 17, No. 19, 2025, pp. 2584.
-
- 16. Cheng, H., Zhang, N., Yin, Y., and Wang, C., “A high–performance flexible piezoresistive pressure sensor features an integrated design of conductive fabric electrode and polyurethane sponge,” Macromolecular Materials and Engineering, Vol. 306, No. 9, 2021, pp. 2100263.
-
- 17. Karipoth, P., Pullanchiyodan, A., Christou, A., and Dahiya, R., “Graphite-based bioinspired piezoresistive soft strain sensors with performance optimized for low strain values,” ACS Applied Materials & Interfaces, Vol. 13, No. 51, 2021, pp. 61610-61619.
-
- 18. Warncke, M.N., Böhmer, C.H., Sachse, C., Fischer, S., Häntzsche, E., Nocke, A., Mersch, J., and Cherif, C., “Advancing smart textiles: structural evolution of knitted piezoresistive strain sensors for enabling precise motion capture,” Polymers, Vol. 15, No. 19, 2023, pp. 3936.
-
- 19. Liu, H., Takakuwa, M., Yamamoto, M., Wang, Y., Yokota, T., Someya, T., Itoh, T., and Takamatsu, S., “A Strain Decoupling Packaging Strategy for High‐Fidelity Ultrathin Silicon Shape Sensors for Soft Medical Robotics,” Advanced Science, Vol. 13, No. 22, 2026, pp. e18733.
-
- 20. Luo, F., Ciesielski, A., and Samorì, P., “Design Strategies and Emerging Applications of High‐Performance Flexible Piezoresistive Pressure Sensors,” Advanced Functional Materials, 2026, pp. e75473.
-
- 21. Park, M., Park, T., Park, S., Yoon, S.J., Koo, S.H., and Park, Y.-L., “Stretchable glove for accurate and robust hand pose reconstruction based on comprehensive motion data,” Nature communications, Vol. 15, No. 1, 2024, pp. 5821.
-
- 22. Roy, R., Shin, J.H., Kweon, J.H., and Nam, Y.W., “Thermal cycling of strained nickel‐coated glass‐epoxy composite laminates: Effects on macro mechanical and fiber‐matrix interface properties,” Polymer Composites, Vol. 44, No. 1, 2023, pp. 550-561.
-
- 23. Shi, K., Tao, Y., Xu, X., Xiong, Z., Shi, J., and Guo, Y., “A Simplified Physical Model for the Sensitivity–Pressure Relationship in Textile-Based Piezoresistive Sensors,” Sensors, Vol. 26, No. 10, 2026, pp. 3081.
-
- 24. Nabeel, M., Jaber, H., Taieh, N.K., Li, Y., Gou, G., and Kovács, T., “Reliability of flexible pressure sensors under sweat, moisture, and environmental stress: Mechanisms, materials, packaging, and data-driven mitigation,” Sensors and Actuators A: Physical, 2026, pp. 117723.
-
- 25. Luo, Y., Hargraves, R.H., Belle, A., Bai, O., Qi, X., Ward, K.R., Pfaffenberger, M.P., and Najarian, K., “A hierarchical method for removal of baseline drift from biomedical signals: application in ECG analysis,” The Scientific World Journal, Vol. 2013, No. 1, 2013, pp. 896056.
-
 This Article
-
2026; 39(5): 425-432
Published on Oct 31, 2026
- 10.7234/composres.2026.39.5.425
- Received on Jul 3, 2026
- Revised on Aug 6, 2026
- Accepted on Aug 22, 2026
Services
Shared
Correspondence to
- Seonggun Joe
-
Department of Autonomous Systems Engineering, Korea Aerospace University
- E-mail: sjoe@kau.ac.kr
 Copyright ⓒ The Korean Society for Composite Materials. All rights reserved.
Gangnam Mirae Tower, Suite 601, 174 Saimdang-ro, Seocho-gu, Seoul 06627, South Korea
Tel: +82-2-598-1550 Fax: +82-2-598-1557 E-mail: composites@kscm.re.kr