

- Development of Fiber-optic Laser Beam Transmission-based Lightweight Laser Ultrasonic Scanning Head for 3D Composite Structure Inspection
Hye-Jin Shin*, Jung-Ryul Lee*†
* † KAIST, Department of Aerospace Engineering
- 3D 복합재 구조 검사를 위한 광섬유 레이저 빔 전송 기반 레이저 초음파 검사 시스템 스캐닝 헤드 경량화 기술 개발
신혜진* · 이정률*†
This article is an open access article distributed under the terms of the Creative Commons Attribution Non-Commercial License (http://creativecommons.org/licenses/by-nc/4.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
As the utilization of composite materials in the aerospace sector increases, the importance of non-destructive testing (NDT) for ensuring the reliability of composite components is also growing. However, existing NDT technologies have limitations in inspecting aircraft and space launch vehicle components with complex shapes; although robotic arm technology has been introduced to address this, the payload limitation of robotic arms makes lightweight onboard equipment essential. In this study, a lightweight laser scanning head based on a fiber-optic laser beam transmission system was developed for a robotic pulse-echo laser ultrasonic propagation imaging (PUPI) system. The scanning head weight was reduced by approximately 52%, from 20.9 kg to 10.1 kg. In damage visualization tests on a 2 mm thick, 16-ply CFRP specimen containing four artificial inserts of 5-20 mm, the excitation energy delivered through the optical fiber was 87.4% of that of the conventional system; when the excitation laser output was compensated to 26 A, the defect detection area measured by the 6 dB drop method reached 97.1% of that of the conventional system. These results demonstrate the feasibility of a robotic PUPI system employing fiber-optic laser beam transmission technology.
항공우주 분야에 복합재의 활용도가 크게 증가하면서 복합재 부품의 신뢰성 확보를 위한 비파괴검사기술의 중요성 또한 증가하고 있다. 그러나 기존 비파괴 검사 기술로는 복잡한 형상의 항공기 및 우주발사체 부품 검사에 한계가 있어 로봇 암 기술이 도입되고 있으나, 로봇 암은 가반 하중 제한이 크므로 탑재 장비의 경량화가 필수적이다. 본 연구에서는 로보틱 펄스-에코 레이저 초음파 전파 영상화 시스템을 위한 광섬유 레이저 빔 전송 시스템 기반의 레이저 스캐닝 헤드 경량화 기술을 개발하였다. 그 결과 스캐닝 헤드 중량을 20.9kg에서 10.1kg으로 약 52% 저감하였다. 기존 PUPI 시스템과 동등한 성능을 발휘하는지 검증하기 위해 5~20mm 인공 삽입 결함 4개를 포함하는 두께 2mm, 16 ply CFRP 시편에 대한 손상가시화 시험에서 광섬유 전송에 따른 가진 에너지는 기존 대비 87.4% 수준이었으나, 가진 레이저 출력을 26 A로 보상한 경우 6dB drop 기준 결함 검출 면적이 기존 시스템 대비 97.1%를 나타내었다. 이를 통해 광섬유 레이저 빔 전송 기술을 적용한 로보틱 PUPI 시스템 개발이 가능함을 입증하였다.
Keywords: 논문 형식(Paper format), 3D 형상 복합재 부품(3D shape composite parts), 펄스-에코 초음파전파영상화(Pulse-Echo ultrasonic propagation imaging), 경량화(Lightweighting), 광섬유(Optical fiber), 비파괴평가(Non-destructive evaluation)
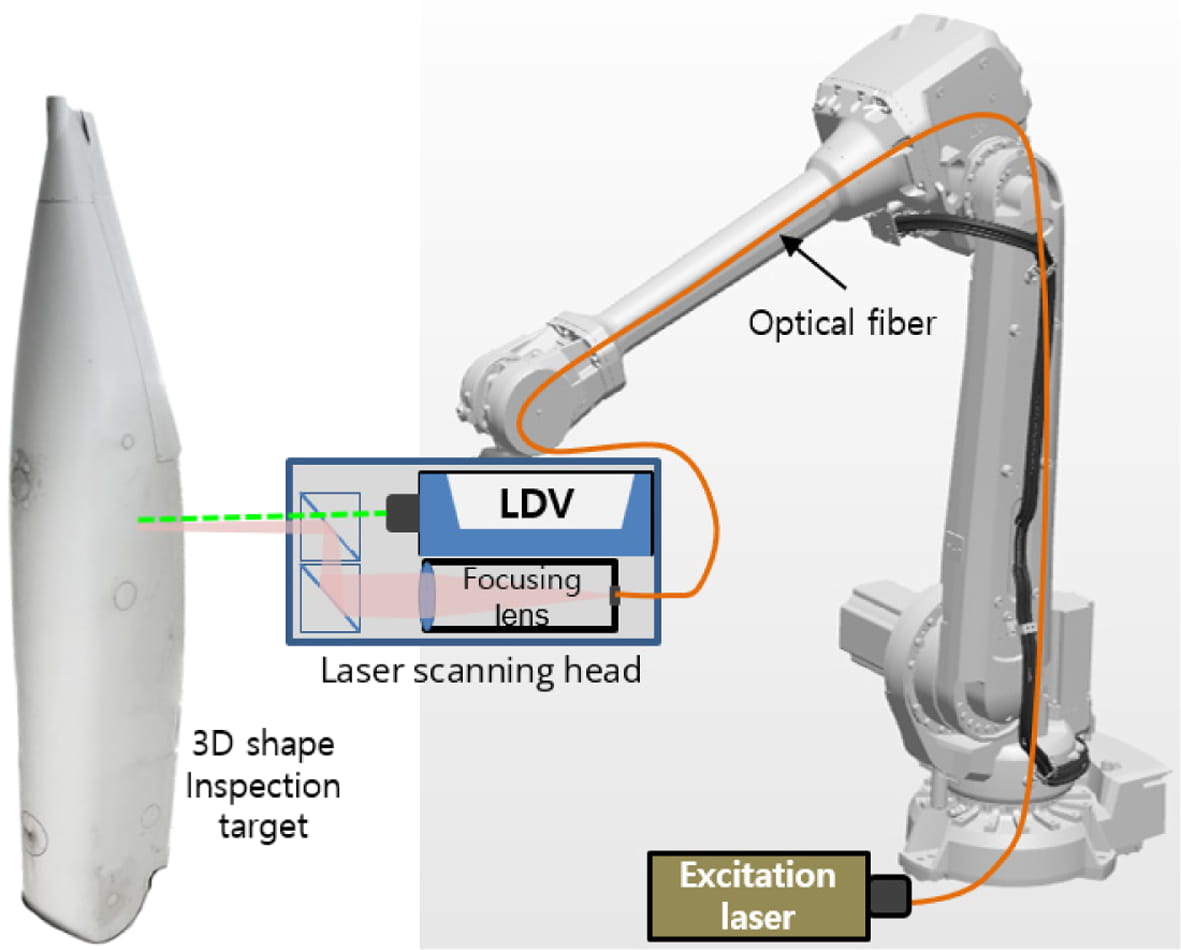
복합재 구조는 금속 대비 높은 비강도 및 비강성 등 많은 장점 때문에 항공기, 우주발사체 등 다양한 구조에서 적용되고 있다. 특히 항공우주 분야에 복합재의 활용도가 크게 증가하면서 복합재 부품의 신뢰성 확보를 위한 비파괴검사기술의 중요성 또한 증가하고 있다. 복합재 구조는 성형 과정에서 다양한 형태로 제조 가능하므로 다소 복잡한 3차원 형상으로 제조될 수 있다. 그러나 기존의 비파괴 검사 기술로는 단순 곡면이 아닌 복잡한 형태의 3차원 형상의 항공기 및 우주발사체 복합재 부품을 정밀하게 검사하는데 한계가 있다[1,2]. 최근에는 높은 정밀성과 자유도를 가지는 로봇 암 기술이 비파괴 검사 분야에도 적용되고 있으나, 로봇 암은 가반 하중에 제한이 크므로 탑재하는 장비의 경량화가 필수적이다[3]. 본 연구에서는 Fig. 1과 같이 로보틱 펄스-에코 레이저 초음파 전파 영상화 시스템(Pulse-Echo ultrasonic propagation imaging, PUPI)을 위해 광섬유 기반 레이저 빔 전송 시스템을 적용한 스캐닝 헤드 경량화 기술을 개발하였다. 광섬유 기반 가진 레이저 빔 전송시스템을 로보틱 PUPI 시스템에 적용할 경우 기존 로보틱 PUPI와 같이 다양한 곡률을 갖는 복잡한 구조물 검사에도 적용 가능하며, 기존 검사 방법에서 로봇암에 탑재되는 검사대상 부품의 크기와 하중에 대한 제약이 없으므로 대형·고중량 구조물 검사에도 적용이 가능하다.
|
Fig. 1 Conceptual diagram of the robotic PUPI system with a fiber-optic laser beam transmission-based scanning head |
2.1 PUPI 시스템 스캐닝 헤드 경량화를 위한 장치 구성 방안
PUPI 시스템은 가진 레이저를 이용하여 검사대상 표면에서 초음파를 생성하며, 두께 방향으로 전파되어 반대 경계면에서 반사되는 초음파를 레이저 도플러 진동계(Laser Doppler vibrometer, LDV)를 이용하여 수집한 후 신호처리 및 영상화를 통해 2D 손상가시화 맵으로 나타내는 검사시스템이다. 원거리에서 레이저를 통해 비접촉으로 가진과 센싱을 수행하므로 검사속도가 빠르고 커플런트가 필요하지 않은 장점을 가지고 있으나, 기본적으로 2D 영역에 대한 스캐닝을 수행하고 검사대상 표면과 수직을 유지하기 어려운 한계를 가지고 있다[2,4]. 또한 곡면이 비교적 일정한 원통형 구조나 원형 모서리 구조의 경우 회전식 스캐닝 기법을 적용하여 해결하고자 하였으나, 단순한 곡면만 가능하다는 한계를 보여주었다[5]. 이러한 문제를 해결하기 위해 최근에는 로보틱 펄스-에코 레이저 초음파전파영상화 시스템을 개발하였으나, 로봇암의 가반 하중의 제약으로 인해 기존의 무거운 레이저 스캐닝 헤드를 로봇암에 탑재하는 방식이 아닌 비교적 경량의 소형 복합재 부품을 로봇암에 고정하여 부품을 검사하는 방법을 사용하고 있다. 이 방식은 비교적 소형의 경량 부품 검사에는 적용 가능하나 대형의 항공기 및 우주발사체 부품 검사에는 적용하기 어렵다[6-8].
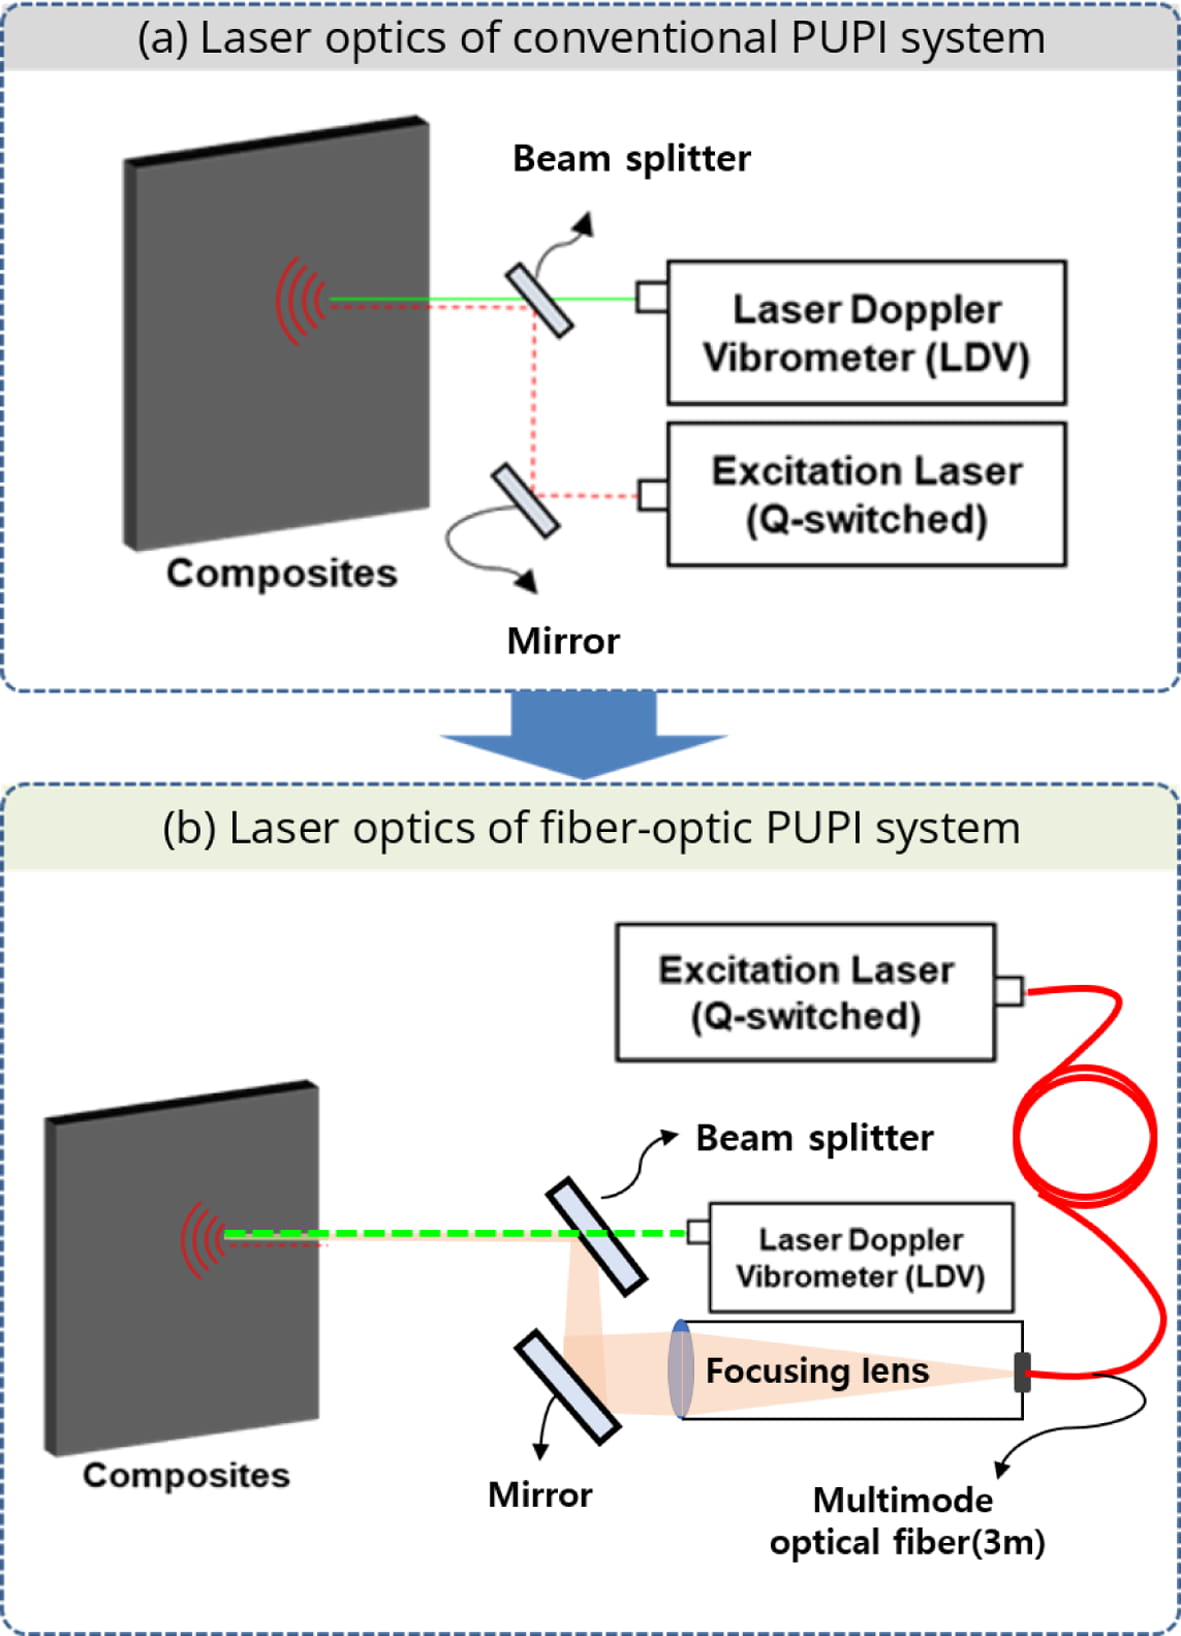
목표로 하는 로봇암의 가반 하중은 최대 13kg의 산업용 로봇암으로, 이보다 큰 가반 하중을 갖는 상용 로봇암 제품의 경우 매우 고가이고 크기 또한 커지므로 경제성과 운영 효율성이 저하된다. 레이저 스캐닝 헤드를 구성하는 장치 및 부품은 Fig. 2(a)와 같이 가진 레이저와 LDV, 광학 부품, 각종 케이블, 고정 프레임 등으로, 가진 레이저와 LDV가 대부분의 하중을 차지한다. 본 연구에서는 Fig. 2(b)와 같이 적용 대상 로봇암의 가반 하중 내에서 적용 가능한 레이저 스캐닝 헤드를 개발하기 위해 스캐닝 헤드를 구성하는 주요 장치 중 가진 레이저 헤드를 제외하는 방법으로 가반 하중 한계를 해결하고자 하였다. 기존 레이저 스캐닝 헤드의 총 무게는 20.9kg으로, 가진 레이저 하중 10.8kg를 제외할 경우 LDV의 하중 6.1kg와 고정 프레임 및 광학부품 등 약 4kg 정도로 구성되므로 합산하중 10.1kg 수준으로 추정되어 최대 가반 하중 13 kg 이내로 구성할 수 있다.
2.2 광섬유 기반 가진 레이저 빔 전송 시스템 개발
레이저 스캐닝 헤드에서 가진 레이저를 제외시키기 위해 가진 레이저에서 조사되는 레이저 빔을 레이저 스캐닝 헤드까지 전송할 수 있는 광섬유와 포커싱 렌즈를 통해 레이저 빔을 전송하는 기술을 개발하였다. 광섬유의 코어 직경은 1mm, 개구수(NA)는 0.50이며, 로봇암 적용 시 허용되는 최소 굽힘 반경은 138 mm이다. 광섬유와 포커싱 렌즈 및 고정부품의 무게는 1kg 이하로 매우 경량이므로 가반 하중 총량 제한에 부합된다. 레이저 빔 전송을 위한 광섬유는 가진 레이저의 초기 빔 크기 0.6mm보다 큰 직경을 가지고 있어 광손실을 최소화하고자 하였으며, 광섬유의 길이는 3m로 로봇암에 적용시 가동범위를 고려하였다.
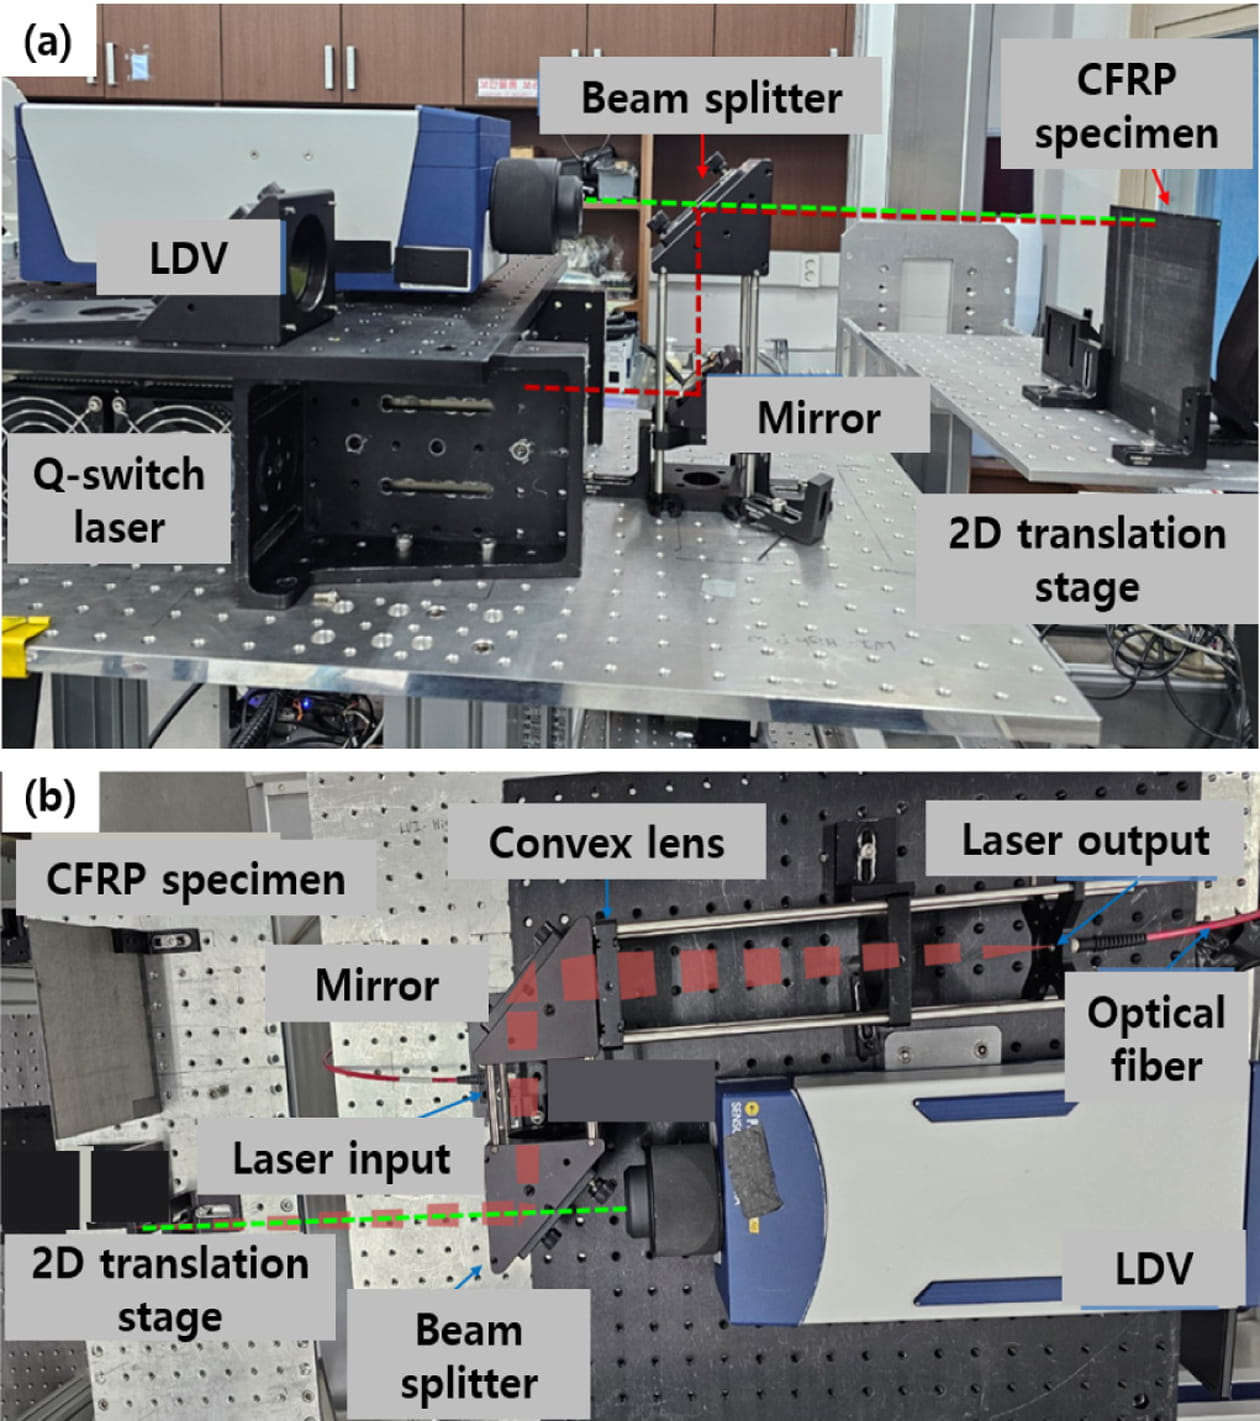
레이저 빔은 광섬유를 통해 전송되어 조사될 경우 초기 빔 발산각인 0.16mrad 보다 큰 발산각을 나타내므로, 이를 고려하여 Convex lens를 사용하여 레이저 빔을 집속하였다. 검사대상까지의 검사거리를 고려하여 직경 2인치, 초점거리 175mm의 Convex lens를 사용하였으며, 이 경우 가진 레이저 빔의 초점 거리는 42cm이다.
|
Fig. 2 Comparison of laser scanning head optics: (a) conventional PUPI system and (b) fiber-optic PUPI system |
3.1 가진 레이저 출력 별 에너지 측정 시험
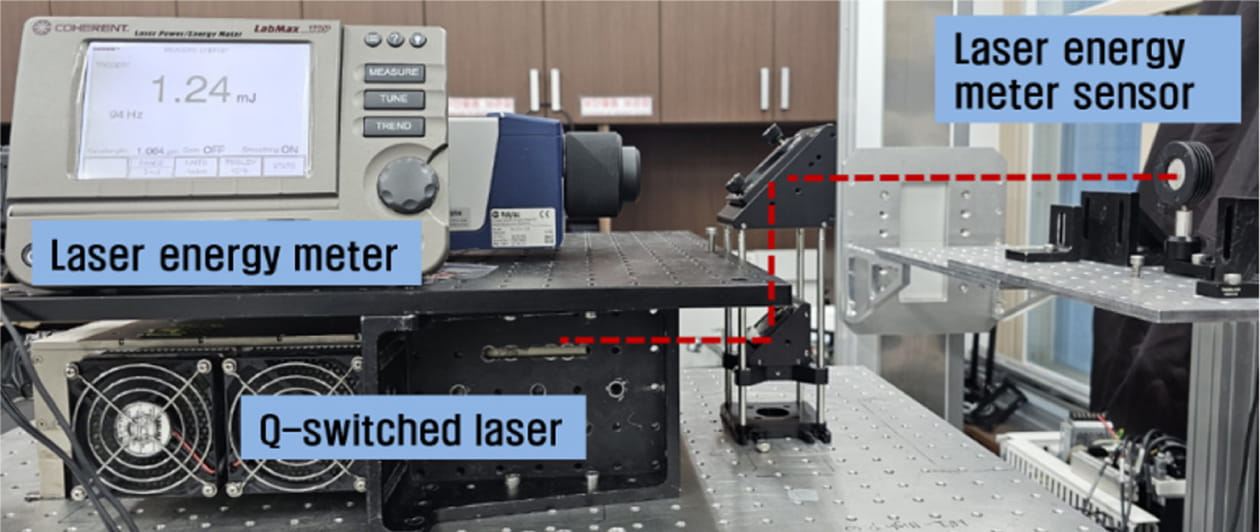
광섬유 기반 PUPI 시스템은 기존 PUPI 시스템에 비해 광섬유 및 포커싱 렌즈 등의 추가적인 광학 부품이 사용되며, 이로 인해 가진 레이저 빔의 광손실이 추가적으로 발생한다. 본 연구에서는 기존 PUPI 시스템과 광섬유 PUPI 시스템의 가진 에너지를 측정하여 가진 효율을 비교하였다. 가진 에너지 비교를 위해 Fig. 3과 같이 가진 레이저와 반사거울 등의 광학 부품으로 구성된 기존의 PUPI 셋업과 광섬유 레이저 빔 전송 PUPI 시스템 셋업을 각각 구축하였으며, 레이저 에너지 미터를 사용하여 각각의 가진 레이저 빔의 에너지를 측정하였다.
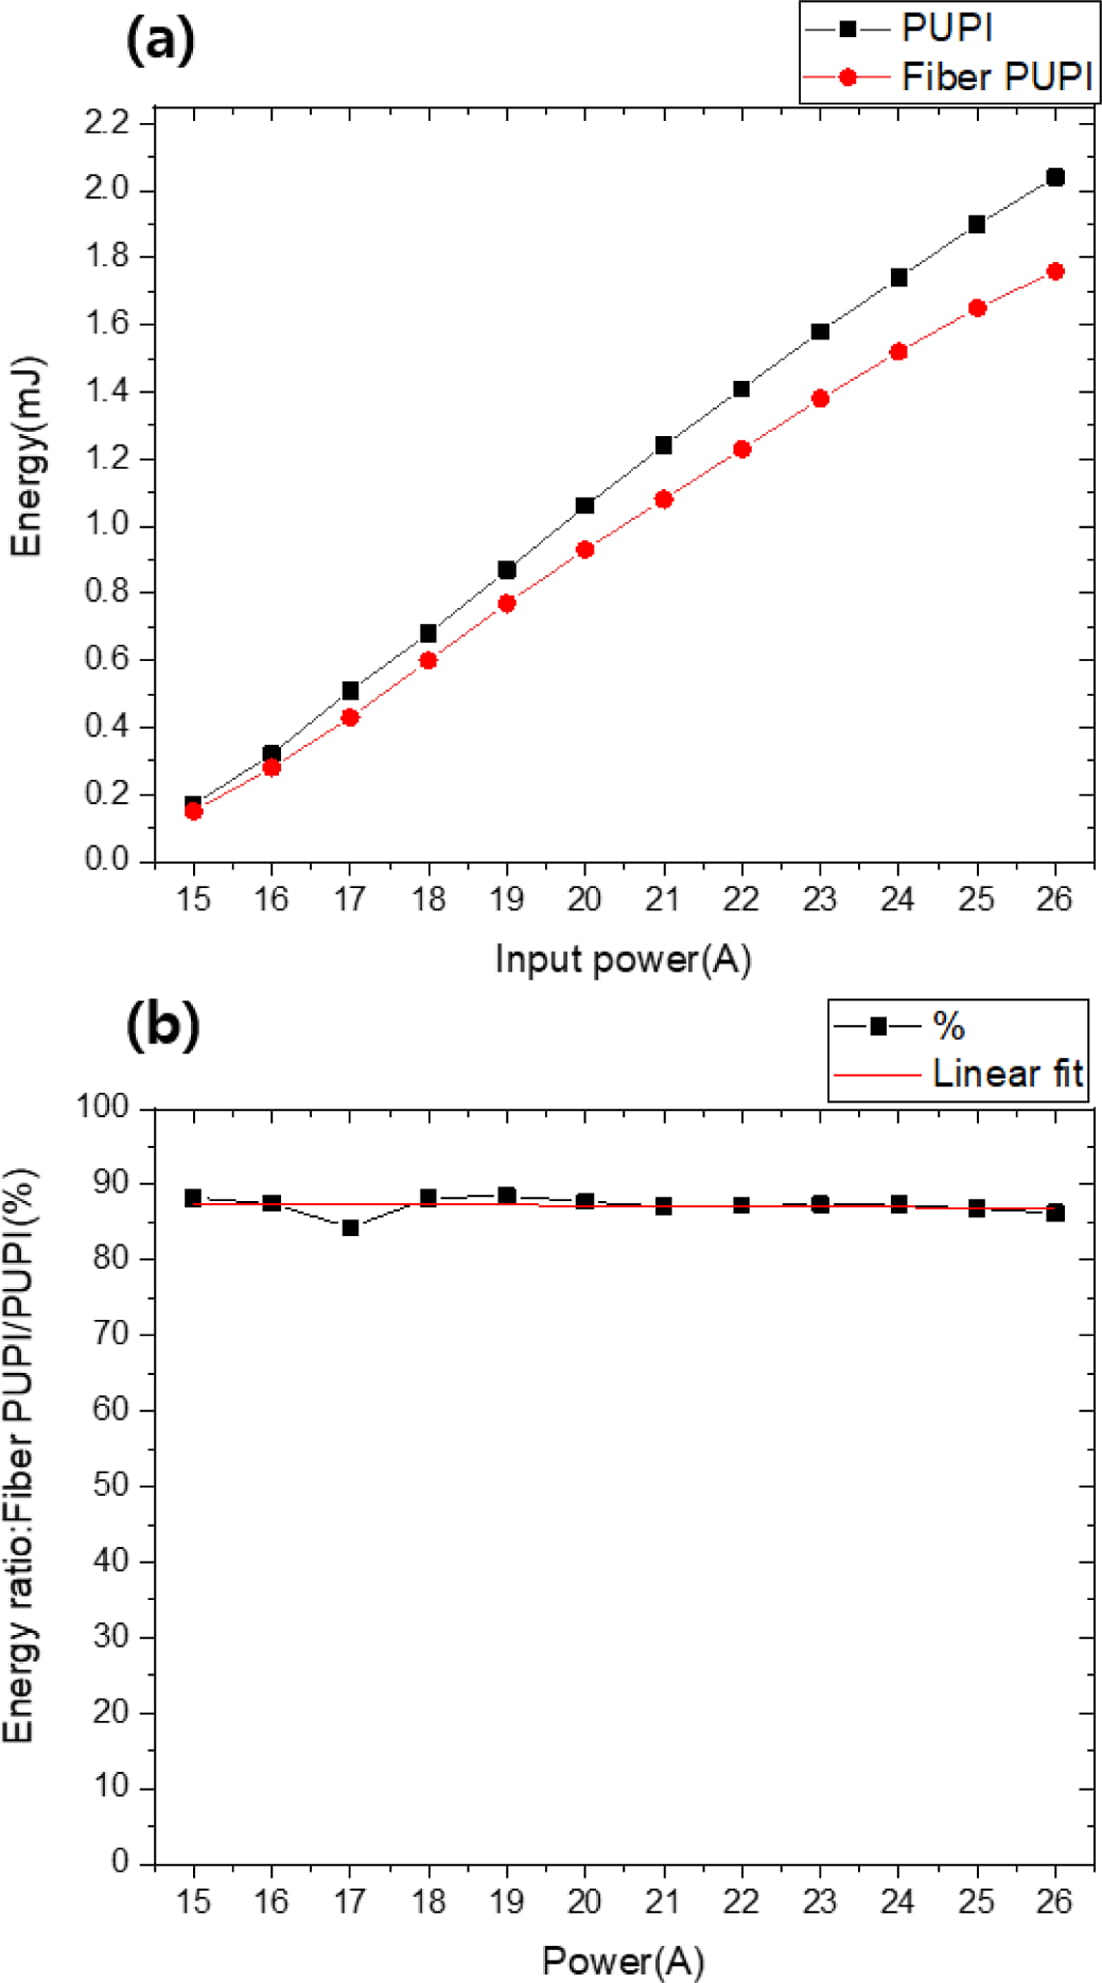
사용된 가진 레이저는 기존 PUPI 시스템과 동일한 1064nm 파장의 Q-switch 레이저로, 400Hz의 펄스 반복 속도 (Pulse Repetition Frequency, PRF)로 설정하였다. 두 시스템의 출력 별 레이저 빔 에너지를 측정한 결과는 Fig. 4(a)와 같다. PUPI 시스템의 에너지는 가진 레이저 24A 출력에서 1.74mJ, 26A 출력에서는 2.04mJ로 측정되었다. 광섬유 레이저 빔 전송 PUPI 시스템에서 측정한 에너지는 24A 출력에서 1.52mJ, 26A 출력에서 1.76mJ로, 24A 출력 기준 기존 PUPI 대비 87.4% 수준(약 12.6% 감소)의 에너지가 측정되었다. 가진 레이저 빔의 에너지 손실은 광섬유 입·출사면에서의 Fresnel 반사(약 6.6%)와 입사면 결합손실에 기인하며, 3m 구간의 광섬유 전파손실은 무시할 수 있는 수준이다.
또한 PUPI 시스템의 24A 출력일때 에너지와 광섬유 레이저 빔 전송 PUPI 시스템의 26A 출력에서의 에너지는 각각 1.74mJ, 1.76mJ로 유사한 에너지로 측정되었으며, 손실된 에너지를 고려하여 레이저의 출력을 상승시키면 기존 PUPI 시스템과 유사한 수준의 가진 에너지로 검사가 가능함을 확인하였다. Fig. 4(b)는 기존 PUPI 대비 광섬유 PUPI의 에너지 비율을 나타낸 것으로, 15~26A의 전 출력 구간에서 87.2 ± 1.1%로 일정하였다. 선형 회귀 결과 기울기는 -0.053 ± 0.096%/A로 그 불확도보다 작아 출력에 대한 의존성이 유의하지 않았으며(R² = 0.029), 이는 광섬유 전송에 의한 손실이 출력에 비례하는 비선형 손실이 아니라 고정 비율의 결합 및 전파 손실임을 의미한다. 따라서 가진 레이저 출력 상승만으로 손실 보상이 가능하다.
3.2 PUPI 손상가시화 성능 비교 시험
PUPI와 광섬유 PUPI 간 성능 비교를 위해 인공결함이 삽입된 탄소복합재 평판 시편을 대상으로 동일한 시험조건에서 손상가시화 비교 시험을 수행하였다.
기존 PUPI 시스템 시험 셋업은 Fig. 5(a)와 같이 구성하였고, 광섬유 PUPI 셋업은 Fig. 5(b)와 같이 구성하였다.
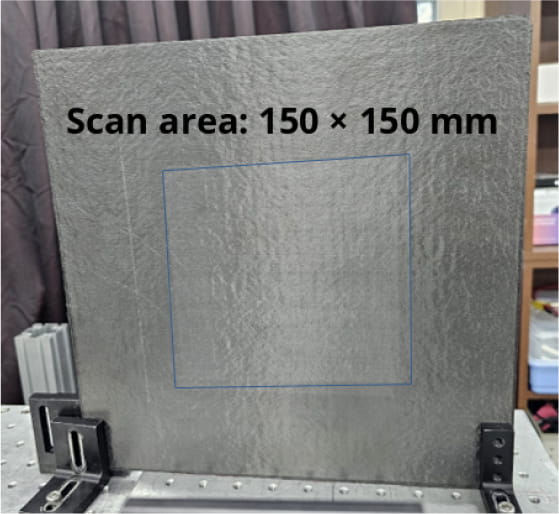
Fig. 6과 같이 비교 시험에 사용된 인공 결함 탄소복합재 시편의 크기는 300mm × 300mm × 2mm이며 총 16 ply의 프리프레그 적층 구조로 제작되었다. 인공 결함은 총 4개로, 각각 5mm × 5mm, 10mm × 10mm, 15mm × 15mm, 20mm × 20mm 크기의 정사각형 형태의 insert를 8 ply 이후에 삽입하였다. 또한 시편의 중앙부에는 충격 조건에 대한 정량적인 계측데이터가 확보되지 않은 충격 손상이 존재한다.
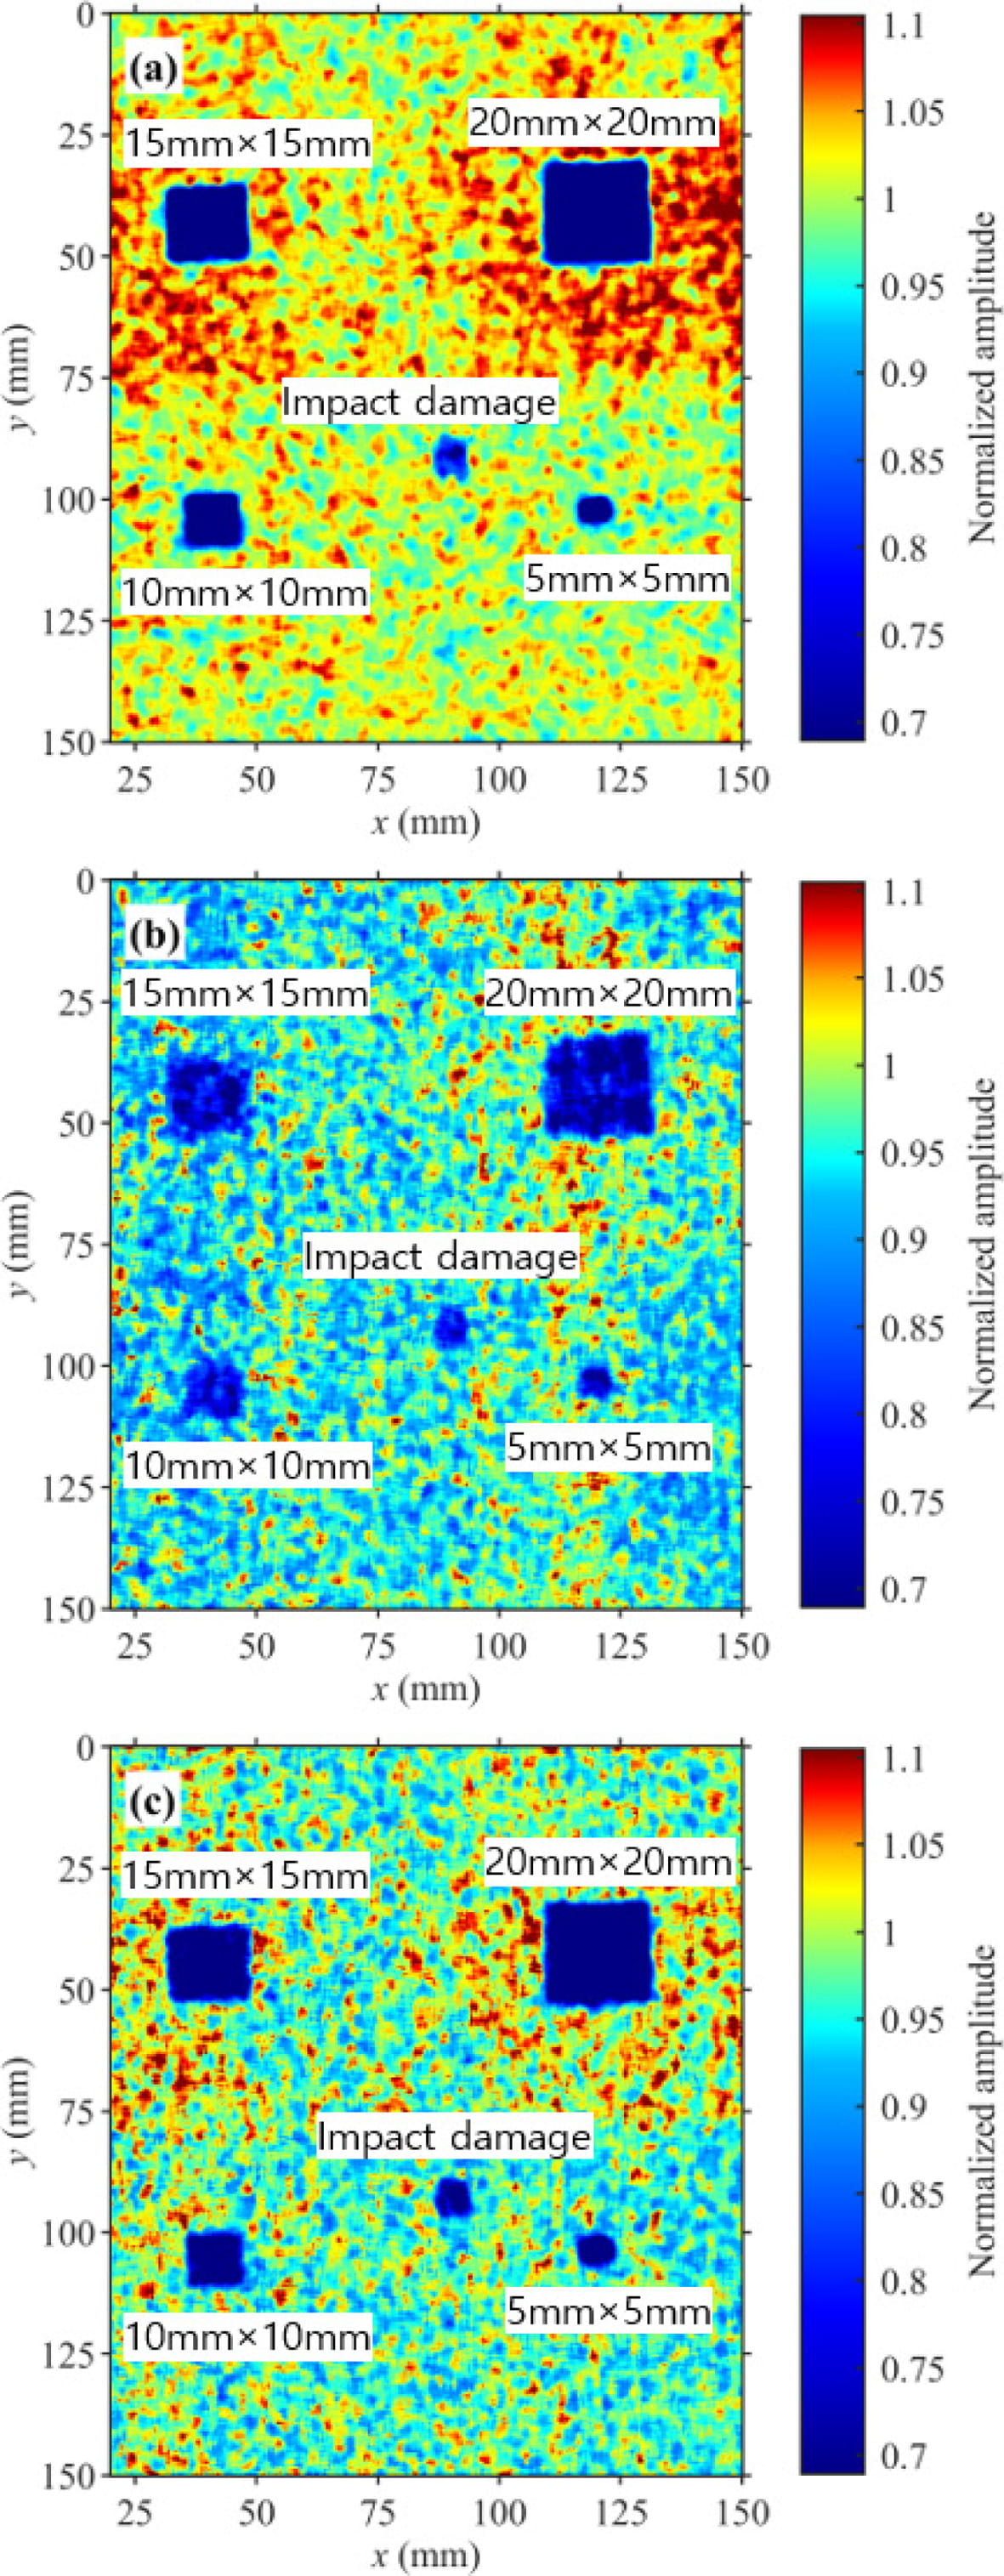
성능 비교시험은 기존 PUPI 시스템에서 사용하는 1064nm 파장대의 가진 레이저와 1550nm 파장대(속도 스케일 200mm/s/V, 대역폭 1.5MHz)의 상용 LDV를 사용하였으며, 검사영역은 150mm × 150mm, 펄스반복속도는 400Hz, 스캔 간격은 0.25mm, 검사거리는 0.4m이다. Band-pass 주파수 대역은 LDV 대역폭 1.5MHz 내에서 두께 2mm CFRP의 펄스-에코 신호가 우세하게 나타나는 구간으로 선정하였으며, 실제 취득 신호의 지배 주파수는 약 1.15MHz로 선정 대역의 중앙에 위치하였다. 가진 레이저의 출력을 24A로 동일한 조건에서 손상가시화 성능비교시험을 수행한 결과 Fig. 7과 같이 기존 PUPI 시스템과 광섬유 PUPI에서의 결과에서 인공 결함의 유무와 위치 및 형상을 가시화되었다.
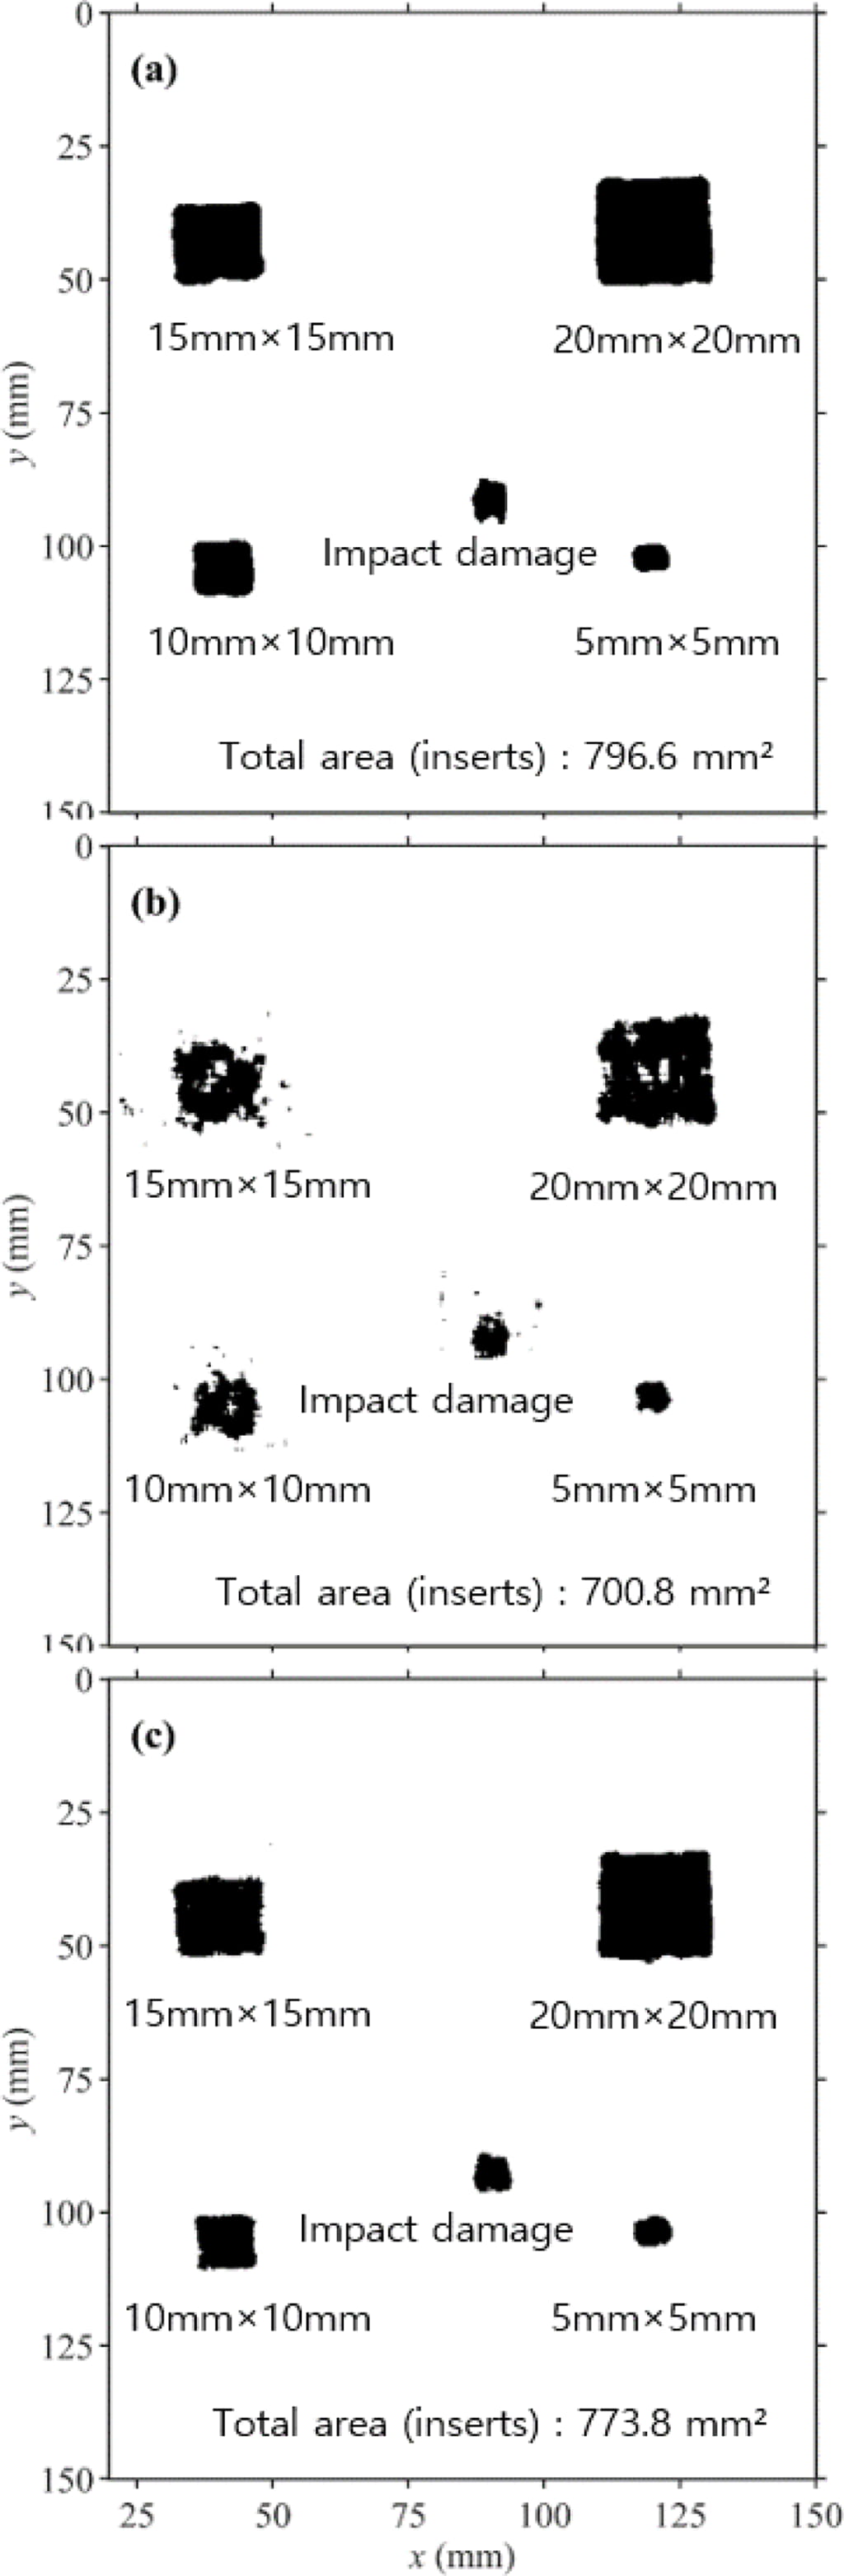
두 시스템의 손상가시화 성능을 정량적으로 비교하기 위해 결함 검출 면적을 산출하였다. 손상가시화 맵은 초음파 신호 한 주기에 해당하는 12.57~12.98μs 시간창의 진폭 절대값 합으로 생성하여 특정 시점 선택에 따른 위상 의존성을 배제하였으며, 시편과 스캐닝 스테이지 간 각도 오차에 기인하는 LDV 센싱 감도의 공간적 구배를 보정하기 위해 배경 정규화를 수행하였다. 결함 면적은 Fig. 8과 같이 6dB drop 법으로 각 결함 영역에서 건전부 대비 신호 진폭이 절반으로 감소하는 지점을 결함 경계로 정의하고 이진화하여 산출하였다.
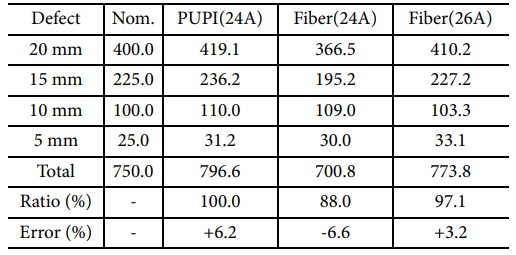
Table 1은 인공 결함 4개에 대한 검출 면적 산출 결과이다. 기존 PUPI 시스템의 총 검출 면적은 796.6mm²로 공칭 면적 750.0mm² 대비 +6.2%의 오차를 나타내었다. 광섬유 PUPI 시스템의 24 A 조건에서는 700.8mm²로 기존 시스템 대비 88.0% 수준(공칭 대비 -6.6%)에 그쳐 결함 면적이 과소 평가되었으며, 특히 20mm 및 15mm 결함에서 저하가 두드러졌다. 이는 가진 에너지 손실로 인해 결함 경계부의 신호가 약화된 결과로 판단된다.
가진 레이저 출력을 26A로 상승시킨 경우 총 검출 면적은 773.8mm²로 기존 시스템 대비 97.1% 수준(공칭 대비 +3.2%)을 회복하였다. 이를 통해 광섬유 전송에 따른 가진 에너지 손실을 출력 보상으로 회복할 경우 기존 PUPI 시스템에 준하는 손상가시화 성능을 확보할 수 있음을 정량적으로 확인하였다. 한편 시편 중앙부의 충격 손상은 세 조건 모두에서 검출되었으나, 충격 조건에 대한 정량적 계측 데이터가 확보되지 않아 공칭 손상 크기를 특정할 수 없으므로 정량 비교 대상에서는 제외하고 검출 여부만 확인하였다. 본 시스템에서 검증된 최소 결함 크기는 5mm이며, 광섬유 입사면의 출력밀도는 사용 광섬유의 허용 수준 대비 10% 이내로 출력 보상 범위는 광섬유가 아닌 가진 레이저의 최대 출력에 의해 제한된다.
|
Fig. 3 Test setup for measuring the excitation laser energy of the laser scanning head |
|
Fig. 4 (a) Comparison of measured laser energy between the conventional and fiber-optic PUPI systems and (b) excitation laser energy ratio of the fiber-optic PUPI system to the conventional PUPI system |
|
Fig. 5 Optical configuration of the laser scanning head: (a) conventional PUPI system and (b) fiber-optic PUPI system |
|
Fig. 6 CFRP panel specimen with embedded artificial defects |
|
Fig. 7 Damage visualization results of the CFRP specimen: (a) conventional PUPI system (24 A), (b) fiber-optic PUPI system (24 A), and (c) fiber-optic PUPI system (26 A) |
|
Fig. 8 Defect detection areas based on the 6 dB drop method: (a) conventional PUPI system (24 A), (b) fiber-optic PUPI system (24 A), and (c) fiber-optic PUPI system (26 A) |
|
Table 1 Detection areas of artificial defects based on the 6 dB drop method [mm²] (PUPI: 24 A, Fiber: 24 A / 26 A) |
본 연구에서는 로보틱 펄스-에코 레이저 초음파 전파 영상화 시스템을 위한 광섬유 레이저 빔 전송 시스템 기반의 레이저 스캐닝 헤드 경량화 기술을 개발하였다. 기존 PUPI시스템과 동등한 수준의 손상가시화 성능을 발휘하는지 검증하기 위해 가진 레이저 출력 별 에너지 측정 시험과 손상가시화 시험을 통해 두 시스템의 성능을 비교하였다. 그 결과 스캐닝 헤드 중량을 20.9kg에서 10.1kg으로 약 52% 저감하였으며, 6dB drop 기준 결함 검출 면적은 기존 시스템 대비 97.1% 수준을 나타내었다. 이를 통해 광섬유 레이저 빔 전송 PUPI 시스템이 기존 PUPI 시스템에 준하는 손상가시화가 가능함을 검증하였으며, 이 결과를 바탕으로 광섬유 레이저 빔 전송 기술을 적용한 로보틱 PUPI 시스템 개발이 가능함을 입증하였다.
본 연구는 국토교통부의 재원을 통한 국토교통과학기술진흥원의 지원과(RS-2023-00240992), 중소기업벤처부/대전광역시의 재원을 통한 한국산업기술진흥원의 지원으로 수행되었습니다(RS-2026-25518930).
- 1. Smagulova, D., Yilmaz, B., Papanaboina, M.R., and Jasiuniene, E., “Investigation on complex shaped aerospace structure: Reliability and Cost balance,” Proceedings of the 11th International Symposium on NDT in Aerospace, Paris-Saclay, France, 2019.
- 2. Park, J. Y., Shin, H. J., and Lee, J. R., “Study on Application of Ultrasonic Propagation Imager for Non-destructive Evaluation of Composite Lattice Structure,” Composites Research Vol. 30, No. 6, 2017, pp. 356-364.
-

- 3. Ahmed, H., Mohsin, A., Hong, S. C., Lee, J. R., and Ihn, J. B., “Robotic Laser Sensing and Laser Mirror Excitation for Pulse-Echo Scanning Inspection of Fixed Composite Structures with Non-planar Geometries,” Measurement Vol. 176, 2021, Paper No. 109109.
-
- 4. Hong, S. C., Lee, J. R., and Park, J. W., “In-situ Nondestructive Evaluation for Horizontal Stabilator of T-50 Advanced Trainer using Mobile Pulse-echo Ultrasonic Propagation Imager,” Journal of the Korean Society for Nondestructive Testing Vol. 39, No. 5, 2019, pp. 261-268.
-
- 5. Lee, Y. J., Lee, J. R., and Hong, S. J., “Corner Inspection of Autoclave-cured L-shaped Composite Structure using Pulse-echo Rotation Scanning Scheme based on Laser Ultrasonic,” Composites Research Vol. 31, No. 5, 2018, pp. 246-250.
-
- 6. Ma, K. S., Lee, K. J., and Lee, J. R., “A Study on 3D Scan-Based Robot Arm Approach for Pulse-Echo Laser Ultrasonic Testing of Curved Composite Structures,” Measurement Science and Technology Vol. 36, No. 4, 2025, Paper No. 045903.
-
- 7. Lee, K. J., and Lee, J. R., “Path Planning and Inspection of Complex-shaped 3D-printed Composites Based on Robotic Pulse-echo Laser Ultrasonic Testing,” Advanced Composite Materials Vol. 34, No. 2, 2025, pp. 329-351.
-
- 8. Ma, K. S., Lee, K. J., Chia, C. C., and Lee, J. R., “CAD Model-based Robotic Pulse-echo Ultrasonic Propagation Imaging for 3D Printed Composites and Data Acquisition for AI-based Defect Diagnosis,” Journal of the Korean Society for Nondestructive Testing Vol. 46, No. 2, 2026, pp. 106-112.
-
 This Article
-
2026; 39(5): 411-416
Published on Oct 31, 2026
- 10.7234/composres.2026.39.5.411
- Received on Jun 3, 2026
- Revised on Aug 10, 2026
- Accepted on Sep 10, 2026
Services
- Abstract
1. 서 론
2. pupi 시스템 스캐닝 헤드 경량화를 위한 광섬유 레이저 빔 전송 시스템 개발
3. 기존 pupi와 광섬유 pupi 간 성능 비교
4. 결 론
- 후기
- References
- Full Text PDF
Shared
Correspondence to
- Jung-Ryul Lee
-
* † KAIST, Department of Aerospace Engineering
- E-mail: leejrr@kaist.ac.kr
 Copyright ⓒ The Korean Society for Composite Materials. All rights reserved.
Gangnam Mirae Tower, Suite 601, 174 Saimdang-ro, Seocho-gu, Seoul 06627, South Korea
Tel: +82-2-598-1550 Fax: +82-2-598-1557 E-mail: composites@kscm.re.kr